
Aller au contenu principal
Un robot inspiré du vélo réalise des wheelies, des sauts et des saltos avant à grande vitesse
RechercheInteresting Engineering 

Un robot inspiré du vélo réalise des wheelies, des sauts et des saltos avant à grande vitesse
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Un robot inspiré du vélo réalise des wheelies, des sauts et des saltos avant à grande vitesse
▶ Voir sur YouTube

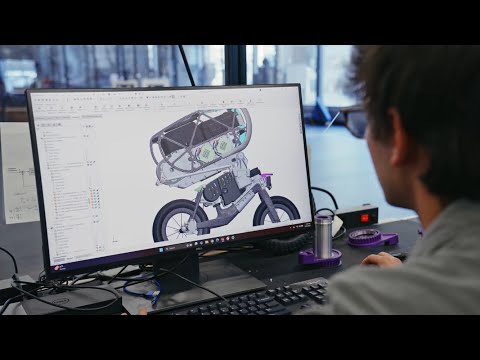
Des chercheurs du Robotics and AI Institute (RAI Institute) ont présenté l'Ultra Mobility Vehicle (UMV), un robot à structure de vélo conçu pour associer la vitesse d'un véhicule à roues et l'agilité d'une machine à pattes. L'engin pèse 23,5 kg (51 livres), atteint 8 m/s (environ 18 mph) et sait tenir en équilibre sur sa roue arrière, sauter latéralement, effectuer des wheelies et réaliser des saltos avant. Il n'utilise que cinq degrés de liberté (DoF) actionnés. Sa tête concentre l'essentiel de la masse (calcul, batteries, actionneurs de saut) et se raccorde au cadre par un lien spatial composé d'un cou et de deux biellettes, qui déplace la masse pour générer les forces de saut et maintenir l'équilibre. Deux actionneurs pilotent le mouvement principal, deux autres agissent via les biellettes pour le mouvement latéral, et deux supplémentaires assurent la direction et la propulsion de la roue arrière. Il n'y a ni roue d'inertie, ni béquille, ni stabilisation statique dédiée. Quatre politiques de contrôle (conduite, wheelie et hop, flip, saut) ont été entraînées par apprentissage par renforcement (algorithme PPO) dans NVIDIA Isaac Lab, avec randomisation de domaine (répartition des masses, frottement, force des moteurs, retards de commande, bruit capteur), puis transférées au matériel sans réentraînement. Lors d'un essai, le robot a approché de façon autonome une plateforme d'un mètre, y a sauté, l'a traversée et en est redescendu, 15 fois de suite. Lors du salto avant, il se replie pour réduire son inertie de rotation, atteint environ 17 rad/s en tangage et boucle la rotation, réception comprise, en moins d'une demi-seconde. Les essais ont eu lieu en laboratoire, avec système de capture de mouvement.

L'intérêt tient moins à la démonstration acrobatique qu'à l'économie de moyens. Les robots à pattes obtiennent leur mobilité au prix d'une forte complexité mécanique (nombreux actionneurs, coût, fiabilité), tandis que les plateformes à roues sont efficaces mais limitées sur terrain accidenté. Avec cinq actionneurs, l'UMV suggère une voie intermédiaire : une masse mobile pilotée par politique apprise peut remplacer une partie de la mécanique. Il montre aussi qu'un transfert sim-to-real direct, sans réglage fin, fonctionne sur un système instable et dynamique, ce qui renforce la thèse selon laquelle la randomisation de domaine combinée au PPO passe à des comportements à haute énergie. Les limites sont claires : les résultats viennent d'un environnement de laboratoire instrumenté, sans données sur la robustesse en extérieur, l'autonomie de batterie, la charge utile ou les taux d'échec hors des 15 sauts répétés. Aucun produit, prix ni calendrier de commercialisation n'est annoncé : il s'agit d'un prototype de recherche, pas d'un produit livré ni d'un déploiement.

Le RAI Institute travaille sur la locomotion dynamique apprise et sur la fusion entre mobilité à roues et à pattes. L'UMV s'inscrit dans cette logique, en cherchant à étendre les capacités de la locomotion sur roues par l'apprentissage plutôt que par l'ajout de membres. Il se compare indirectement aux robots à pattes et à roues-pattes, ainsi qu'aux humanoïdes dont les démonstrations de saut et de salto reposent aussi sur la simulation et le RL. Le vélo, lui, mise sur la simplicité mécanique et la vitesse. Les suites logiques seraient des essais hors laboratoire sans capture de mouvement, la perception embarquée pour franchir des obstacles non préparés, et l'évaluation de la pertinence pour l'inspection ou la logistique de terrain. Aucun pilote ni partenaire industriel n'a été mentionné à ce stade.

Impact France/UE

Pas d\'impact direct sur la France/UE

Dans nos dossiers

À lire aussi

Rider-Bot établit un record mondial : premier robot à vélo à réaliser un salto avant sans assistance
1Interesting Engineering 

Rider-Bot établit un record mondial : premier robot à vélo à réaliser un salto avant sans assistance

Le laboratoire JSK Robotics de l'Université de Tokyo a présenté Rider-Bot, un robot cycliste autonome qui aurait réalisé le premier salto avant non assisté au monde pour ce type de machine. La démonstration a eu lieu sur surface plane, sans rampe, câble ni support extérieur : le robot a accéléré, décollé, effectué une rotation avant complète de 360 degrés et atterri en position verticale, de manière entièrement autonome. Le système embarque des gyroscopes, des boucles de rétroaction en temps réel et des algorithmes d'apprentissage automatique. Le projet est piloté par le Dr Yuta Sato, chercheur principal. À noter : aucune spécification technique détaillée (nombre de degrés de liberté, charge utile, taux de réussite sur séries de tentatives) n'a été publiée, ce qui situe cette annonce davantage comme une démonstration de faisabilité que comme un résultat reproductible et documenté dans la littérature scientifique. Sur le plan technique, la performance illustre la capacité d'un système de contrôle embarqué à anticiper et compenser les transferts de momentum pendant une manoeuvre acrobatique extrême, problème classique de la locomotion dynamique sur plateformes à équilibre instable. L'intérêt pour les intégrateurs et décideurs industriels réside moins dans le salto lui-même que dans ce qu'il révèle sur la maturité des boucles de contrôle temps réel embarquées. Si les algorithmes développés pour Rider-Bot se généralisent, ils pourraient informer la conception de robots de livraison autonomes, de véhicules navigant sur terrain accidenté, ou de machines d'intervention en environnements dégradés où la stabilité ne peut être garantie a priori. Le fossé entre démonstration contrôlée en laboratoire et déploiement en conditions réelles reste néanmoins non documenté à ce stade. Le laboratoire JSK, actif depuis plusieurs décennies à l'Université de Tokyo dans la recherche en humanoïdes et locomotion dynamique, s'inscrit dans un écosystème japonais dense sur ces thématiques, aux côtés d'AIST (série HRP) et de Honda (ASIMO). Dans le paysage concurrentiel, la démonstration répond indirectement aux exploits acrobatiques de Boston Dynamics, dont le robot Atlas enchaîne saltos arrière et séquences de parkour depuis 2017, et aux travaux sur la locomotion robuste d'ETH Zurich avec ANYmal, mais sur une plateforme cycliste encore peu explorée par les grands acteurs. L'équipe annonce comme prochaines étapes des tests en extérieur et en environnements à obstacles, ainsi qu'un travail d'amélioration de la consistance des réceptions. Aucune collaboration industrielle ni timeline de commercialisation n'a été communiquée.

RecherchePaper
1 source
Un robot inspiré de la grenouille saute par-dessus des obstacles, atterrit et se prépare à sauter de nouveau grâce à un petit moteur
2Interesting Engineering 

Un robot inspiré de la grenouille saute par-dessus des obstacles, atterrit et se prépare à sauter de nouveau grâce à un petit moteur

Des ingénieurs de l'Université de Washington ont présenté DirectHop, un robot sauteur tenant dans la paume de la main, capable de franchir une marche d'escalier standard, de se stabiliser à l'atterrissage puis de sauter à nouveau. Le prototype repose sur un unique petit moteur électrique relié par un fil de pêche à une tour montée sur le châssis : en s'enroulant, le fil hisse le robot dans les airs, tandis que trois pattes articulées se déploient pour maintenir l'alignement entre le moteur et le pied au moment du saut. En ajustant le courant envoyé au moteur, l'équipe règle la hauteur du saut avec une précision au centimètre près. Pour l'atterrissage, souvent chaotique, le robot est équipé d'une cage de protection inspirée de la carapace de la tortue-boîte, qui lui permet de se redresser dans 90% des cas en déplaçant le moteur le long de la tour pour décaler son centre de gravité. Les travaux, menés par Hanquan (John) Wang, doctorant en génie mécanique, et dirigés par Sawyer Fuller, professeur associé à l'UW, restent à un stade de prototype de laboratoire : l'engin est alimenté par câble et ne peut pas encore se diriger vers une destination. Cette démonstration s'inscrit en alternative à la propulsion par ressorts utilisée depuis des années par les robots sauteurs inspirés des puces : ces mécanismes emmagasinent de l'énergie avant de la libérer d'un coup, ce qui rend la distance de saut difficile à contrôler, et deviennent proportionnellement plus complexes à fabriquer et actionner à mesure que les robots rétrécissent. En entraînant directement le saut par un moteur électrique, sans ressort ni loquet, DirectHop répond aux trois obstacles que Sawyer Fuller juge les plus critiques pour ce type de machine : moduler la longueur du saut, se redresser seul, et « recharger » le mécanisme pour enchaîner plusieurs sauts. Pour l'industrie robotique, l'intérêt tient moins à la performance brute qu'au coût visé : Wang estime qu'une version complète pourrait être produite pour environ 10 dollars, ouvrant la voie à des essaims de robots bon marché capables d'inspecter des raffineries de pétrole, de surveiller des exploitations agricoles ou d'explorer d'autres planètes, des contextes où la perte d'une unité individuelle ne compromettrait pas la mission. Le système reste toutefois loin d'un produit déployable : pas d'autonomie énergétique, pas de navigation, pas de capacité directionnelle, ce qui invite à lire les chiffres annoncés comme des résultats de banc d'essai plutôt que des spécifications de terrain. Le saut par ressort domine la robotique miniature depuis les premiers robots-puces, mais bute sur la miniaturisation des loquets et des mécanismes de libération d'énergie. DirectHop s'en affranchit en s'inspirant de la grenouille, dont les muscles des pattes actionnent directement le saut, une analogie revendiquée par Wang pour justifier le choix d'un moteur électrique classique plutôt que d'un stockage élastique. L'équipe de l'UW travaille désormais à doter le robot de cellules solaires et d'une batterie embarquées, d'un moteur vibrant pour le virage, de pieds rétractables permettant d'ajuster l'angle de saut, ainsi que d'une caméra et d'une électronique de navigation. L'objectif affiché est un franchissement d'escalier totalement autonome : le robot devrait pouvoir repérer une marche, calculer le saut nécessaire, se positionner puis répéter l'opération après chaque atterrissage. Aucun calendrier de commercialisation ni partenariat industriel n'a été communiqué à ce stade ; le projet reste une publication de recherche universitaire, sans comparaison directe avec les plateformes humanoïdes ou quadrupèdes qui dominent aujourd'hui la robotique mobile.

RecherchePaper
1 source
Vidéo : un robot souple à infrarouge saute en continu et se réinitialise seul
3Interesting Engineering 

Vidéo : un robot souple à infrarouge saute en continu et se réinitialise seul

Des chercheurs de la North Carolina State University ont mis au point un robot souple, en forme de goutte d'eau, capable de sauter en continu sous l'effet d'une simple exposition à la lumière infrarouge, sans moteur, batterie ni mécanisme externe de réarmement. Le système repose sur un anneau en élastomère à cristaux liquides à réponse photothermique, associé à une queue rigide en forme de V. Sous infrarouge, l'élastomère se contracte et fait vriller l'anneau souple ; la queue en V contraint ce mouvement, ce qui accumule de l'énergie élastique jusqu'à un seuil critique, où la queue claque contre le sol et projette le robot dans les airs. Pendant le vol, l'anneau se détord naturellement et retrouve sa configuration initiale, ce qui réarme le mécanisme sans intervention extérieure et permet au cycle de se répéter tant que l'éclairage infrarouge est maintenu. L'angle de la queue en V détermine le mode de déplacement : 120 degrés pour ramper, 90 degrés pour des sauts vers l'avant, environ 50 degrés pour des sauts verticaux. En décalant le centre de masse vers l'extrémité arrondie, les chercheurs ont obtenu des sauts directionnels plus puissants et plus stables. Selon l'équipe, les versions optimisées atteignent des sauts verticaux dépassant 80 fois la hauteur du robot et des bonds horizontaux de plus de trois fois sa longueur, avec des essais réussis sur pentes, obstacles, herbe, sable, roches, paillis et interfaces eau-terre. L'intérêt de cette approche tient à l'absence totale d'électronique embarquée, de moteurs ou de systèmes de contrôle complexes pour produire un mouvement répétitif et autonome, ce qui tranche avec la plupart des robots sauteurs classiques qui nécessitent un actionneur dédié pour se réarmer après chaque bond. Pour l'industrie de la robotique souple, cela illustre une voie alternative où la géométrie du matériau encode directement le comportement locomoteur, réduisant le poids, le coût et la complexité de commande, des critères clés pour des essaims de mini-robots ou des dispositifs jetables destinés à des environnements difficiles d'accès. Cette démonstration reste toutefois un résultat de laboratoire, sans lien avec les architectures VLA ou les plateformes humanoïdes qui dominent l'actualité robotique commerciale actuellement ; il s'agit d'une avancée en science des matériaux et en robotique molle, pas d'un produit prêt à être déployé. Le travail s'inscrit dans un courant de recherche plus large sur les élastomères à cristaux liquides, des matériaux déjà étudiés pour des applications d'actionnement souple déclenché par la lumière ou la chaleur, mais rarement combinés à un mécanisme mécanique de stockage et de libération d'énergie aussi simple. L'équipe de NC State a modélisé mathématiquement la dynamique de torsion, de claquement et de saut pour caractériser et optimiser le système. Aucun calendrier de commercialisation, de partenariat industriel ou d'essai sur le terrain n'a été communiqué : les chercheurs évoquent des pistes d'exploration future comme la navigation environnementale, la robotique en essaim ou le déplacement autonome sur terrains non structurés, sans détailler de prochaine étape concrète au-delà de la publication scientifique.

RecherchePaper
1 source
Un robot aérien bio-inspiré amerrit en douceur et se transforme en voilier autonome
4Interesting Engineering 

Un robot aérien bio-inspiré amerrit en douceur et se transforme en voilier autonome

Des chercheurs de la Singapore University of Technology and Design (SUTD) et du MIT ont présenté ALBATROSS (Airborne Lander with Buoyant AuToROtating Sailing Sensor), un robot hybride d'environ 1 kg qui descend du ciel en autorotation, se pose sur l'eau puis fonctionne comme un voilier autonome. Pendant la chute, deux ailes-voiles rigides tournent passivement, à la manière d'une samare d'érable, et ramènent la vitesse de descente à environ 7 m/s, soit une énergie d'impact divisée par 18. À l'amerrissage, le robot se redresse passivement et réutilise ces mêmes ailes comme voiles, sans mécanisme de morphing actif. Un gouvernail caudal inspiré de la nageoire de poisson prend le relais : il oscille pour propulser l'engin jusqu'à 0,4 m/s quand le vent tombe, et sert à remonter au vent dans le cas contraire. L'ensemble se limite à trois actionneurs et trois capteurs principaux, pour un taux d'utilisation effective de la masse de 91 % entre air et eau. Les essais de terrain ont eu lieu sur deux réservoirs de Singapour, avec des largages depuis 150 mètres d'altitude, suivis d'une navigation autonome pilotée par un contrôleur à règles (Rule-Based). Des simulations indiquent qu'un contrôleur par apprentissage par renforcement pourrait réaliser des missions à waypoints complexes, mais ce résultat n'a pas été démontré en conditions réelles. L'intérêt tient à l'économie de moyens. Les drones amphibies ou aéro-aquatiques classiques cumulent en général moteurs de sustentation et propulsion immergée, donc masse, complexité et coût. Ici, chaque organe remplit deux fonctions, ce qui ouvre la voie à des capteurs déployables à bas coût pour la surveillance climatique, la qualité de l'eau ou la réponse aux catastrophes, où l'on cherche à poser rapidement des points de mesure sur une zone étendue. Il faut néanmoins relativiser : il s'agit d'un prototype académique, sans chiffre de charge utile, d'autonomie, de tenue à la mer ni de coût unitaire. Les essais se sont déroulés sur des réservoirs abrités, bien loin des vagues et des vents du large, et la vitesse de 0,4 m/s montre que la propulsion de secours ne sert qu'à corriger, pas à tenir un cap contre un courant sérieux. La démonstration de l'apprentissage par renforcement reste purement simulée, ce qui laisse entière la question du transfert sim-to-real. Le résultat prouve la viabilité du concept, pas encore celle d'un produit. Ce travail s'inscrit dans la robotique multimodale, qui cherche à combiner plusieurs modes de locomotion dans une seule plateforme. Les auteurs, dans un commentaire d'accompagnement, défendent l'idée que la nature est une bibliothèque de mécanismes à recombiner plutôt qu'un plan à copier : ici la samare pour l'air, la nageoire pour l'eau, deux solutions que l'évolution n'a jamais réunies. Le positionnement concurrentiel est celui de la recherche, sans acteur industriel identifié, et aucun acteur français ou européen n'est cité. Les suites logiques seraient des essais en mer ouverte, un largage depuis un drone ou un ballon plutôt qu'une hauteur fixe, l'ajout de charges utiles de mesure et la validation en conditions réelles d'un pilotage appris. Aucun calendrier de pilote ni de commercialisation n'a été annoncé.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source