
Aller au contenu principal
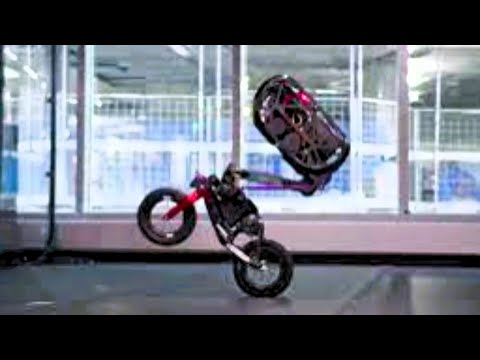
Rider-Bot établit un record mondial : premier robot à vélo à réaliser un salto avant sans assistance
RechercheInteresting Engineering 

Rider-Bot établit un record mondial : premier robot à vélo à réaliser un salto avant sans assistance

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Rider-Bot établit un record mondial : premier robot à vélo à réaliser un salto avant sans assistance
▶ Voir sur YouTube

Le laboratoire JSK Robotics de l'Université de Tokyo a présenté Rider-Bot, un robot cycliste autonome qui aurait réalisé le premier salto avant non assisté au monde pour ce type de machine. La démonstration a eu lieu sur surface plane, sans rampe, câble ni support extérieur : le robot a accéléré, décollé, effectué une rotation avant complète de 360 degrés et atterri en position verticale, de manière entièrement autonome. Le système embarque des gyroscopes, des boucles de rétroaction en temps réel et des algorithmes d'apprentissage automatique. Le projet est piloté par le Dr Yuta Sato, chercheur principal. À noter : aucune spécification technique détaillée (nombre de degrés de liberté, charge utile, taux de réussite sur séries de tentatives) n'a été publiée, ce qui situe cette annonce davantage comme une démonstration de faisabilité que comme un résultat reproductible et documenté dans la littérature scientifique.

Sur le plan technique, la performance illustre la capacité d'un système de contrôle embarqué à anticiper et compenser les transferts de momentum pendant une manoeuvre acrobatique extrême, problème classique de la locomotion dynamique sur plateformes à équilibre instable. L'intérêt pour les intégrateurs et décideurs industriels réside moins dans le salto lui-même que dans ce qu'il révèle sur la maturité des boucles de contrôle temps réel embarquées. Si les algorithmes développés pour Rider-Bot se généralisent, ils pourraient informer la conception de robots de livraison autonomes, de véhicules navigant sur terrain accidenté, ou de machines d'intervention en environnements dégradés où la stabilité ne peut être garantie a priori. Le fossé entre démonstration contrôlée en laboratoire et déploiement en conditions réelles reste néanmoins non documenté à ce stade.

Le laboratoire JSK, actif depuis plusieurs décennies à l'Université de Tokyo dans la recherche en humanoïdes et locomotion dynamique, s'inscrit dans un écosystème japonais dense sur ces thématiques, aux côtés d'AIST (série HRP) et de Honda (ASIMO). Dans le paysage concurrentiel, la démonstration répond indirectement aux exploits acrobatiques de Boston Dynamics, dont le robot Atlas enchaîne saltos arrière et séquences de parkour depuis 2017, et aux travaux sur la locomotion robuste d'ETH Zurich avec ANYmal, mais sur une plateforme cycliste encore peu explorée par les grands acteurs. L'équipe annonce comme prochaines étapes des tests en extérieur et en environnements à obstacles, ainsi qu'un travail d'amélioration de la consistance des réceptions. Aucune collaboration industrielle ni timeline de commercialisation n'a été communiquée.

Dans nos dossiers

À lire aussi

Un robot inspiré du vélo réalise des wheelies, des sauts et des saltos avant à grande vitesse
1Interesting Engineering 

Un robot inspiré du vélo réalise des wheelies, des sauts et des saltos avant à grande vitesse

Des chercheurs du Robotics and AI Institute (RAI Institute) ont présenté l'Ultra Mobility Vehicle (UMV), un robot à structure de vélo conçu pour associer la vitesse d'un véhicule à roues et l'agilité d'une machine à pattes. L'engin pèse 23,5 kg (51 livres), atteint 8 m/s (environ 18 mph) et sait tenir en équilibre sur sa roue arrière, sauter latéralement, effectuer des wheelies et réaliser des saltos avant. Il n'utilise que cinq degrés de liberté (DoF) actionnés. Sa tête concentre l'essentiel de la masse (calcul, batteries, actionneurs de saut) et se raccorde au cadre par un lien spatial composé d'un cou et de deux biellettes, qui déplace la masse pour générer les forces de saut et maintenir l'équilibre. Deux actionneurs pilotent le mouvement principal, deux autres agissent via les biellettes pour le mouvement latéral, et deux supplémentaires assurent la direction et la propulsion de la roue arrière. Il n'y a ni roue d'inertie, ni béquille, ni stabilisation statique dédiée. Quatre politiques de contrôle (conduite, wheelie et hop, flip, saut) ont été entraînées par apprentissage par renforcement (algorithme PPO) dans NVIDIA Isaac Lab, avec randomisation de domaine (répartition des masses, frottement, force des moteurs, retards de commande, bruit capteur), puis transférées au matériel sans réentraînement. Lors d'un essai, le robot a approché de façon autonome une plateforme d'un mètre, y a sauté, l'a traversée et en est redescendu, 15 fois de suite. Lors du salto avant, il se replie pour réduire son inertie de rotation, atteint environ 17 rad/s en tangage et boucle la rotation, réception comprise, en moins d'une demi-seconde. Les essais ont eu lieu en laboratoire, avec système de capture de mouvement. L'intérêt tient moins à la démonstration acrobatique qu'à l'économie de moyens. Les robots à pattes obtiennent leur mobilité au prix d'une forte complexité mécanique (nombreux actionneurs, coût, fiabilité), tandis que les plateformes à roues sont efficaces mais limitées sur terrain accidenté. Avec cinq actionneurs, l'UMV suggère une voie intermédiaire : une masse mobile pilotée par politique apprise peut remplacer une partie de la mécanique. Il montre aussi qu'un transfert sim-to-real direct, sans réglage fin, fonctionne sur un système instable et dynamique, ce qui renforce la thèse selon laquelle la randomisation de domaine combinée au PPO passe à des comportements à haute énergie. Les limites sont claires : les résultats viennent d'un environnement de laboratoire instrumenté, sans données sur la robustesse en extérieur, l'autonomie de batterie, la charge utile ou les taux d'échec hors des 15 sauts répétés. Aucun produit, prix ni calendrier de commercialisation n'est annoncé : il s'agit d'un prototype de recherche, pas d'un produit livré ni d'un déploiement. Le RAI Institute travaille sur la locomotion dynamique apprise et sur la fusion entre mobilité à roues et à pattes. L'UMV s'inscrit dans cette logique, en cherchant à étendre les capacités de la locomotion sur roues par l'apprentissage plutôt que par l'ajout de membres. Il se compare indirectement aux robots à pattes et à roues-pattes, ainsi qu'aux humanoïdes dont les démonstrations de saut et de salto reposent aussi sur la simulation et le RL. Le vélo, lui, mise sur la simplicité mécanique et la vitesse. Les suites logiques seraient des essais hors laboratoire sans capture de mouvement, la perception embarquée pour franchir des obstacles non préparés, et l'évaluation de la pertinence pour l'inspection ou la logistique de terrain. Aucun pilote ni partenaire industriel n'a été mentionné à ce stade.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Conception d'un système robotique d'assistance humaine à reconnaissance contextuelle d'actions
2arXiv cs.RO 

Conception d'un système robotique d'assistance humaine à reconnaissance contextuelle d'actions

Une équipe de recherche propose, dans un article publié sur arXiv (référence 2608.22028), une architecture conceptuelle pour un robot d'assistance humaine capable de reconnaître les activités humaines et d'anticiper ses actions. Le système combine la reconnaissance contextuelle d'activité humaine (HAR), des arbres de comportement (behavior trees, BTs) pour définir des comportements robotiques dynamiques et interprétables, et le framework ROS pour l'intégration logicielle. Les auteurs utilisent le robot quadrupède Spot de Boston Dynamics comme plateforme de référence pour illustrer leur architecture. Il s'agit d'un travail de conception, sans chiffres de charge utile, de degrés de liberté, de temps de cycle ni de déploiement réel : aucune métrique de performance chiffrée n'est communiquée, l'article se limitant à décrire l'architecture système et ses principes de fonctionnement. Cette proposition s'inscrit dans un enjeu clé pour la robotique d'assistance : passer d'une logique réactive, où le robot exécute des commandes explicites, à une logique proactive, où il interprète le contexte pour anticiper un besoin. Les auteurs soulignent eux-mêmes les limites des approches HAR classiques face à des scénarios d'activité humaine complexes et introduisent des méthodologies contextuelles pour y remédier. Pour les intégrateurs et décideurs industriels, l'intérêt réside moins dans une preuve de déploiement que dans une piste architecturale alternative aux modèles vision-langage-action (VLA) qui dominent actuellement les discours sur l'autonomie robotique : ici, la décision repose sur une combinaison explicite et interprétable de reconnaissance d'activité et d'arbres de comportement, plutôt que sur un modèle de bout en bout. Ce travail se situe dans la continuité de l'usage croissant des arbres de comportement en robotique, déjà répandus dans des piles logicielles comme Nav2 ou les systèmes de vol autonome, et s'appuie sur Spot, plateforme quadrupède commerciale largement utilisée en recherche. Il se distingue des approches VLA à grande échelle portées par des acteurs comme Figure, Physical Intelligence (Pi-0) ou NVIDIA (GR00T N2), en misant sur l'interprétabilité plutôt que sur l'apprentissage massif. Aucun calendrier de pilote industriel ni d'implémentation matérielle au-delà de la démonstration conceptuelle n'est annoncé à ce stade.

RecherchePaper
1 source
Un cadre à base d'agents pour robots proactifs avec mémoire d'assistance procédurale
3arXiv cs.RO 

Un cadre à base d'agents pour robots proactifs avec mémoire d'assistance procédurale

Des chercheurs du laboratoire DAVIAN Robotics publient sur arXiv (2610.21211) un cadre agentique destiné aux robots proactifs, c'est-à-dire capables d'aider un utilisateur avant toute demande explicite. L'architecture associe un prédicteur de tâches basé sur un VLM (modèle vision-langage) à un exécuteur VLA (vision-langage-action) qui réalise la tâche choisie. Le prédicteur lit, en plus de l'observation courante, une Procedural Assistance Memory (PAM). Celle-ci prend la forme d'une machine à états finis, avec des phases d'activité, des règles d'assistance propres à chaque état et des transitions déclenchées par des événements. Un second VLM, dit de réflexion, révise cette mémoire chaque jour à partir de la trace des interactions, sans mise à jour des poids ni réentraînement. L'évaluation porte sur cinq jours d'assistance de bureau. Les références sans mémoire restent conservatrices, avec un rappel limité sur les tâches proactives. Le système proposé obtient la meilleure précision, le meilleur rappel et le meilleur score F1, et le délai avant le premier déclenchement passe d'environ 5 secondes au jour 1 à 1 seconde au jour 5. L'intérêt tient à ce que l'approche s'attaque à une ambiguïté bien connue de la proactivité : un même comportement observé peut traduire des besoins différents selon la personne, et déduire l'intention à partir du seul bon sens produit des aides indésirables. Les auteurs exploitent la régularité des routines quotidiennes pour lever ce doute. La personnalisation passe par une mémoire explicite, lisible et modifiable, plutôt que par du fine-tuning, ce qui évite un coût de réentraînement par utilisateur et rend le comportement du robot plus auditable. Pour un intégrateur, c'est une piste crédible pour des assistants de bureau, de soin ou de domicile qui doivent s'adapter sans équipe d'apprentissage dédiée. Le système corrige aussi un désalignement entre mémoire et routine après une seule mise à jour, ce qui suggère une adaptation rapide aux changements d'habitudes. Des réserves s'imposent toutefois : le protocole ne couvre que cinq jours, dans un cadre de bureau contrôlé, et le résumé ne donne ni effectif d'utilisateurs ni taille de l'ensemble de tâches. Rien n'indique non plus une généralisation à des environnements moins structurés. Il s'agit d'un résultat de recherche, pas d'un produit ni d'un déploiement. Ce travail s'inscrit dans la montée en puissance des modèles VLA, déjà utilisés pour l'exécution de tâches de manipulation, et dans l'essor des agents LLM dotés de mémoire et de boucles de réflexion, ici transposés à la robotique physique. Il déplace l'effort de la capacité d'exécution vers la décision de quand et quoi faire, un point où les robots réactifs actuels restent limités. Les suites naturelles seraient des tests plus longs, avec plus d'utilisateurs et des routines moins répétitives, ainsi qu'une confrontation avec des environnements domestiques ou industriels. Une page de projet est disponible sur davian-robotics.github.io/PAM.

RecherchePaper
1 source
Robots humanoïdes réussissent un jeu complet de corde à sauter longue sans aide humaine
4Interesting Engineering 

Robots humanoïdes réussissent un jeu complet de corde à sauter longue sans aide humaine

Des chercheurs de l'Universite de Nanjing ont développe un système baptise Marope qui permet a des robots humanoïdes de jouer ensemble a la corde a sauter longue, sans intervention humaine : deux robots font tourner une corde partagée pendant qu'un troisième saute en rythme. Les résultats figurent dans un preprint accompagne de vidéos publiées sur une page projet dédiée. L'approche compte trois étages : une politique décentralisée, apprise par renforcement multi-agent, coordonne le mouvement de la corde entre les deux tourneurs ; une politique d'ordonnancement ajuste ensuite ces commandes en temps réel pour synchroniser la rotation avec le rythme du sauteur et éviter les collisions ; le robot sauteur a lui été entraine sur plusieurs styles de saut pour généraliser a différents partenaires. En simulation, Marope réduit les erreurs de suivi de la corde et le glissement des pieds face a des approches de référence, dont une version a agent unique pilotant les deux tourneurs. L'équipe a déployé le système sur des robots Unitree G1 réels, coordonnant avec succès des rotations humanoïde-humanoïde et humanoïde-humain, ainsi que des sauts mêlant participants humains et robotiques. L'équipe présente ce travail comme une première : la coordination réussie de plusieurs robots humanoïdes sur une tache physique partagée aussi précise. Contrairement aux précédents projets de sport robotique (tennis de table, danse, course a pied), généralement portes par un seul robot agissant seul ou réagissant a un objet extérieur, la corde a sauter longue impose une véritable coopération entre deux agents qui manipulent un objet souple et imprévisible tout en gardant leur équilibre, et qui doivent en plus se synchroniser avec un troisième agent au rythme variable. Pour les chercheurs et intégrateurs en robotique, la démonstration illustre les progrès de l'apprentissage par renforcement multi-agent sur des taches ou plusieurs robots partagent le contrôle d'un objet physique instable, un scenario pertinent au-delà du jeu pour la manipulation collaborative en environnement industriel. Il s'agit néanmoins d'une preuve de concept de laboratoire, pas d'un produit commercial ni d'un déploiement en conditions réelles. Le système tourne sur la plateforme humanoïde Unitree G1, du fabricant chinois Unitree Robotics, déjà largement utilisée comme banc d'essai par les laboratoires de recherche en robotique. Les chercheurs reconnaissent plusieurs limites : le cadre est conçu spécifiquement pour la corde a sauter longue et ne se généralisé pas automatiquement a d'autres taches coopératives entre humanoïdes ; le système actuel ne gère qu'un seul sauteur a la fois, et des formats plus complexes comme le double dutch restent non résolus. Surtout, l'ensemble repose sur un système de capture de mouvement externe pour suivre la corde et les participants, un dispositif qu'il faudrait remplacer par des capteurs embarques avant d'envisager une coordination réaliste entre humanoïdes et humains au quotidien, une piste que l'équipe présente comme un axe de travail futur.

RecherchePaper
1 source