
Aller au contenu principal
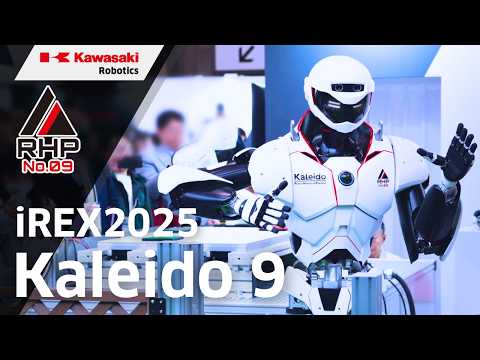
Kawasaki se tourne vers l'IA physique pour rendre son humanoïde Kaleido pleinement autonome
HumanoïdesInteresting Engineering 

Kawasaki se tourne vers l'IA physique pour rendre son humanoïde Kaleido pleinement autonome
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Kawasaki se tourne vers l'IA physique pour rendre son humanoïde Kaleido pleinement autonome
▶ Voir sur YouTube

Kawasaki Heavy Industries prévoit d'intégrer la plateforme d'IA physique du développeur japonais Noetra dans son humanoïde Kaleido, qui deviendrait ainsi le premier client annoncé de cette technologie, selon Nikkei Asia et Humanoids Daily. Le déploiement est visé dès 2030. Kaleido est développé depuis 2015 et ciblé sur des usages industriels. Les premières missions envisagées restent simples : patrouilles d'installations et transport de pièces en usines et entrepôts. Des discussions sont en cours avec des clients de l'automobile et des semi-conducteurs. Le passage à l'autonomie se ferait par étapes. Les premiers déploiements associeraient téléopération humaine et IA, Noetra prenant en charge une part croissante des tâches, jusqu'à une autonomie complète à terme. Kawasaki n'a communiqué ni payload, ni nombre de DOF, ni prix, ni volumes pour cette phase.

L'intérêt de l'annonce tient moins à la technologie qu'à son calendrier. Kawasaki assume qu'un humanoïde industriel ne sera pas autonome à son arrivée en usine : il sera supervisé, avec une IA qui reprend progressivement la main. C'est un contrepoint aux démonstrations d'autonomie totale qui dominent la communication du secteur, et cela rappelle l'écart entre exécuter un mouvement prédéfini en environnement contrôlé et opérer au milieu de personnes, d'équipements et de décors changeants. Le robot doit percevoir, comprendre les propriétés physiques des objets, planifier et corriger en temps réel. Les capacités actuelles de Kaleido 9 restent modestes : marche autonome avec évitement d'obstacles par localisation LiDAR, et démonstrations de sauvetage en cas de catastrophe en téléopération. L'assemblage de produits, qui exige une coordination fine des bras et des mains, n'est évoqué que comme application future, sans échéance. La feuille de route de mars 2026 place le travail assisté à distance en environnement contrôlé vers 2030, et l'autonomie en environnement non structuré vers 2040.

Noetra n'a pas encore livré son modèle phare. L'entreprise vise un modèle de fondation omni-modal pour l'exercice fiscal 2028 et une IA du monde physique capable de comprendre les propriétés physiques pour l'exercice 2030. Son développement associe Sony, SoftBank, NEC et Honda, et Kawasaki en est aussi investisseur. Il s'agit donc d'une feuille de route, pas d'un produit livré. Kawasaki entend combiner cet apport avec sa collaboration en IA physique avec NVIDIA, annoncée en mai, centrée sur des mouvements autonomes plus complexes et précis. Le groupe place l'humanoïde dans une stratégie plus large : des dizaines de milliers de robots en service d'ici 2040, dont des robots à roues, des quadrupèdes et des robots de transport hospitalier. Face à Figure, Tesla ou Agility, qui annoncent des déploiements plus proches, Kawasaki adopte un rythme prudent, adossé à un industriel établi. Le jalon à surveiller est le modèle de Noetra prévu en 2028, première mesure de la crédibilité de ce calendrier.

Dans nos dossiers

À lire aussi

Figure 03, un humanoïde, gravit une échelle de façon autonome, une première pour la robotique
1Interesting Engineering 

Figure 03, un humanoïde, gravit une échelle de façon autonome, une première pour la robotique

Figure, la startup californienne de robotique humanoïde, a diffusé le 1er août 2026 une vidéo montrant son robot Figure 03 grimper à une échelle de façon entièrement autonome, sans télécommande ni assistance humaine visible. Les images ont été publiées sur X par le fondateur de l'entreprise, Brett Adcock, qui présente la démonstration comme une nouvelle étape dans la mobilité et l'équilibre des robots humanoïdes. Figure 03 est le robot généraliste de l'entreprise, conçu pour évoluer à terme dans des environnements domestiques et professionnels grâce à son modèle d'IA Helix. L'annonce intervient alors que Figure a récemment porté sa cadence de production d'une unité par jour à une unité par heure, avec plus de 350 robots livrés à ce jour. Aucun détail technique sur le système sous-jacent n'a été communiqué, et la démonstration n'a pas été vérifiée de façon indépendante, ce qui invite à la prudence sur la portée réelle de l'exploit. Grimper à une échelle compte parmi les tâches les plus exigeantes pour un robot humanoïde: elle demande une coordination fine des bras et des jambes, des ajustements d'équilibre continus et une perception précise de l'environnement en temps réel. Une réussite de ce type, si elle se confirme au-delà d'une vidéo soigneusement sélectionnée, suggérerait des progrès concrets sur le contrôle corporel global et la prise de décision embarquée, deux points faibles historiques des humanoïdes face aux démonstrations scénarisées de la concurrence. Pour les intégrateurs et décideurs industriels, l'enjeu dépasse l'anecdote: il s'agit de savoir si les robots à jambes peuvent réellement remplacer les solutions à roues dans des environnements pensés pour l'humain, entrepôts, usines, bureaux. Adcock a d'ailleurs qualifié les robots à roues d'« impasse totale », réaffirmant le pari stratégique de Figure sur la locomotion bipède. Cette capacité s'appuie sur une refonte récente du modèle Helix System 0, qui combine désormais perception visuelle et contrôle moteur global. Auparavant limité à la proprioception, c'est-à-dire la seule conscience de la position de ses articulations, le système intègre désormais les flux stéréo des caméras embarquées pour construire une représentation tridimensionnelle du terrain en temps réel. Entraîné par apprentissage par renforcement sur des terrains simulés variés, ce modèle transférerait, selon Figure, ses comportements directement vers le monde réel sans calibration supplémentaire, un enjeu de transfert simulation-vers-réel qui reste un défi majeur du secteur. Face à des concurrents comme Tesla (Optimus) ou les développeurs de modèles VLA tels que Pi-0 ou GR00T N2, Figure mise sur cette architecture perceptive pour élargir progressivement l'autonomie de ses robots vers des environnements réels non contrôlés.

HumanoïdesOpinion
1 source
Transfert de style de mouvement humain pour le contrôle physique de robots humanoïdes
2arXiv cs.RO 

Transfert de style de mouvement humain pour le contrôle physique de robots humanoïdes

Un groupe de chercheurs présente dans un preprint arXiv (2606.03536, soumis le 3 juin 2026) un framework de transfert de style de mouvement pour robots humanoïdes. Le système prend en entrée un court clip humain illustrant un style moteur désiré (rythme de marche, balancement des bras, posture) et un mouvement cible distinct, puis génère un mouvement corps entier stylisé adapté au robot. Le modèle central est un modèle de diffusion latente multi-condition, sensible à la physique, fusionnant conditions de style, de contenu et de trajectoire. La guidance classifier-free permet d'ajuster l'intensité du style sans réentraîner le modèle. Les références générées sont ensuite converties pour le robot Unitree G1 et exécutées par une politique de suivi corps entier entraînée via une stratégie "cluster-and-distill". Sur 125 essais sur robot réel, la méthode atteint un taux de réussite de 96,0 %, avec moins d'artefacts de contact et de jitter que les baselines orientées animation. Ce résultat remet en question le paradigme dominant où chaque comportement expressif d'un humanoïde est soit capturé en démonstration directe, soit scripté manuellement, deux approches coûteuses et non réutilisables entre contenus de mouvement différents. En permettant à un court clip humain de servir de source de style transférable sur des contenus arbitraires, le framework ouvre la voie à une personnalisation motrice procédurale. L'écart simulation-hardware est adressé directement par des régularisations de cohérence de contact et de lissage temporel imposées lors de l'entraînement, un point de friction récurrent dans la chaîne génération-contrôle. Un taux de 96 % sur 125 essais réels représente un résultat solide pour de la recherche académique dans ce domaine, où beaucoup de travaux restent confinés à la simulation. Le Unitree G1 (environ 16 000 dollars) s'est imposé ces 18 derniers mois comme la plateforme de référence pour la recherche humanoïde académique. Ces travaux s'inscrivent dans la tendance des modèles de diffusion appliqués à la génération de mouvement (MDM, MotionDiffuse), prolongée ici jusqu'au contrôle physique sur hardware réel. Dans la course à l'expression motrice des humanoïdes, Boston Dynamics (Atlas), Figure et 1X investissent massivement côté imitation learning et VLA end-to-end, tandis que ce preprint se positionne sur la génération procédurale contrôlée, approche complémentaire. Du côté européen, Wandercraft et Enchanted Tools (France, robot Mirokaï) travaillent sur des problématiques d'expression motrice proches, sur des architectures distinctes. La suite logique serait l'intégration de ce framework dans des pipelines de téléopération ou d'interfaces humain-robot en conditions industrielles réelles.

UEWandercraft et Enchanted Tools (France) travaillent sur des problématiques d'expression motrice similaires et pourraient s'inspirer de cette approche de transfert de style procédural sur hardware réel.

HumanoïdesPaper
1 source
Premier humanoïde tout-terrain incarné au monde » dévoilé pour une vie au-delà de l'usine
3Interesting Engineering 

Premier humanoïde tout-terrain incarné au monde » dévoilé pour une vie au-delà de l'usine

DOBOT a présenté LUMO, un robot humanoïde qu'elle qualifie de premier robot "tout-terrain incarné" conçu pour évoluer au-delà de l'usine, dans les maisons, centres commerciaux et écoles. Haut d'environ 1,3 mètre, LUMO a été filmé, selon DOBOT sans effets visuels, se déplaçant sur de l'herbe, du sable et des pavés avec une démarche fluide, en passant sans transition entre extérieur, domicile et bureau. La démonstration montre aussi de la boxe, de la danse, un salto arrière, de la reconnaissance d'émotions, ainsi qu'un mode de marche silencieux et l'extinction automatique des lumières une fois le propriétaire endormi. Le robot combine vision par ordinateur, interaction vocale et contrôle de mouvement pour percevoir son environnement sans dépendre uniquement de commandes prédéfinies, et DOBOT annonce qu'il apprend en continu des interactions pour personnaliser ses réponses dans la durée. L'entreprise n'a communiqué aucune spécification technique : ni poids, ni degrés de liberté, ni charge utile, ni vitesse de marche, ni autonomie, ni plateforme de calcul embarquée. Cette annonce intervient peu après une démonstration de téléopération du robot Atom de DOBOT, piloté à 1 800 kilomètres de distance via un casque de réalité virtuelle pour cuisiner un steak avec une précision jugée proche du geste humain, selon Eu.36kr. Le positionnement de LUMO illustre le basculement du secteur, longtemps concentré sur l'automatisation industrielle, vers des humanoïdes généralistes destinés à cohabiter avec le grand public dans des environnements non structurés. Pour les intégrateurs et décideurs B2B, l'intérêt réside moins dans la prouesse locomotrice, comparable à ce que montrent déjà Figure, Tesla ou Unitree, que dans la promesse d'une architecture multimodale capable de réagir sans supervision constante, un argument central pour justifier un déploiement grand public plutôt qu'industriel. L'absence totale de spécifications matérielles et le choix de communiquer via une vidéo soigneusement montée, même présentée comme "sans effets visuels", invitent toutefois à la prudence : rien n'indique à ce stade que LUMO dépasse le stade de la démonstration contrôlée, et l'appellation "premier au monde" relève davantage de l'argument marketing que d'une caractéristique techniquement vérifiable. Le vrai test restera la capacité de DOBOT à documenter des mesures reproductibles de robustesse et de temps de fonctionnement, plutôt que des séquences ponctuelles. DOBOT, fabricant chinois connu pour ses bras robotiques collaboratifs et ses robots mobiles autonomes destinés à l'industrie, élargit ainsi son portefeuille vers le grand public après avoir déjà présenté Atom comme plateforme humanoïde télé-opérable. La société s'inscrit dans une compétition mondiale déjà dense, entre Figure AI et son modèle Figure 03, Tesla et son Optimus Gen 3, Unitree, Agibot ou UBTech, tous engagés dans la course aux humanoïdes polyvalents combinant perception, langage et mobilité. DOBOT n'a annoncé ni date de commercialisation, ni programme pilote, ni partenaire de déploiement pour LUMO ; le robot reste, pour l'instant, un teaser technologique destiné à installer l'image de marque de l'entreprise sur le segment domestique et éducatif, avant toute preuve de production ou de déploiement réel.

HumanoïdesOpinion
1 source
BMW intègre le robot humanoïde Figure 03 dans son usine intelligente aux États-Unis pour la logistique avancée
4Interesting Engineering 

BMW intègre le robot humanoïde Figure 03 dans son usine intelligente aux États-Unis pour la logistique avancée

BMW a déployé le robot humanoïde Figure 03 de Figure AI dans son usine de Spartanburg, en Caroline du Sud, pour automatiser des tâches de séquençage logistique complexes. Ce déploiement fait suite à un pilote de onze mois avec le Figure 02, qui avait contribué à la production de plus de 30 000 BMW X3 en insérant des composants en tôle dans des gabarits de soudure avec haute précision et cadence soutenue. Le Figure 03 prend en charge l'organisation de composants non triés dans des chariots de séquençage avant leur acheminement vers les postes d'assemblage par des systèmes de transport autonomes, selon un mode de fabrication "just-in-sequence" garantissant que les opérateurs reçoivent les bons composants au bon moment. La nouvelle génération introduit plusieurs améliorations matérielles : revêtement extérieur souple pour la sécurité en milieu partagé, charge sans fil pour maximiser le temps de fonctionnement, communication vocale bidirectionnelle, et mains repensées équipées de capteurs tactiles et de caméras palmaires intégrées. En parallèle, BMW expérimente depuis mars 2026 le robot humanoïde AEON de Hexagon dans son usine de Leipzig pour l'assemblage de batteries haute tension et de composants de carrosserie. Le passage du Figure 02 au Figure 03, et surtout l'extension du périmètre d'application de la carrosserie vers la logistique, représente un signal sectoriel significatif : les robots humanoïdes ne sont plus cantonnés aux tâches de soudure répétitives à faible variabilité, mais commencent à opérer dans des environnements moins structurés, où la dextérité fine et la reconnaissance d'objets variés sont requises. Les capteurs tactiles et caméras palmaires du Figure 03 sont directement conçus pour réduire ce gap de manipulation. La durée du déploiement initial, onze mois sous conditions de production réelles avec une contribution mesurable à la sortie de 30 000 véhicules, constitue une donnée plus robuste que les démonstrations en laboratoire qui dominent encore les annonces du secteur. Cela dit, BMW ne communique pas de métriques de cadence ni de taux de disponibilité comparés aux postes humains, ce qui rend l'évaluation économique difficile depuis l'extérieur. BMW positionne explicitement Spartanburg comme son principal site de développement pour l'intégration de la robotique humanoïde, dans le cadre d'une stratégie dite "Physical AI" qui vise à compléter l'automatisation classique plutôt qu'à la remplacer. Figure AI, fondée par Brett Adcock, concurrence sur ce segment Tesla (Optimus), Boston Dynamics (Atlas), Agility Robotics (Digit) et 1X Technologies. L'extension à Leipzig avec AEON de Hexagon, un acteur moins médiatisé que ses concurrents américains, suggère que BMW maintient une stratégie multi-fournisseurs plutôt que de s'engager en exclusivité avec un seul partenaire robotique. Les prochaines étapes annoncées incluent l'évaluation de la polyvalence d'AEON sur plusieurs processus de fabrication à Leipzig, notamment en production de modules énergétiques et d'éléments de carrosserie extérieure, sans calendrier précis communiqué pour un déploiement à grande échelle.

UELe déploiement à Spartanburg sert de banc d'essai pour les usines BMW en Europe, notamment à Leipzig où l'AEON de Hexagon est en test depuis mars 2026, signalant une accélération potentielle de l'intégration humanoïde dans la supply chain automobile européenne.

HumanoïdesOpinion
1 source