
Aller au contenu principal
Robot : la nouvelle main robotique de Foundation attrape une balle de baseball en plein vol avec une précision quasi humaine
HumanoïdesInteresting Engineering 

Robot : la nouvelle main robotique de Foundation attrape une balle de baseball en plein vol avec une précision quasi humaine

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Robot : la nouvelle main robotique de Foundation attrape une balle de baseball en plein vol avec une précision quasi humaine
▶ Voir sur YouTube

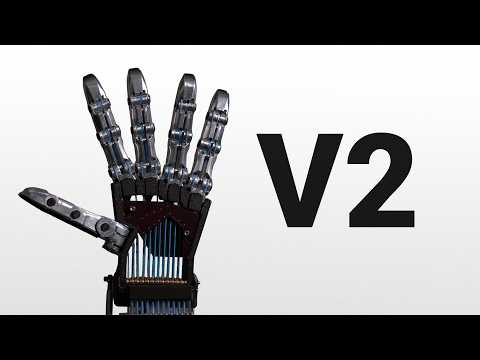
Foundation Robotics vient de dévoiler une vidéo démontrant la capacité de sa nouvelle main robotique à attraper une balle de baseball en plein vol avec une précision quasi humaine. Basée à San Francisco, l'entreprise a conçu cette main selon une architecture à tendons dont les moteurs sont déportés dans l'avant-bras plutôt que logés dans les doigts, ce qui allège considérablement la structure tout en conservant la force nécessaire aux mouvements rapides. Des tendons de flexion ferment les doigts et des tendons d'extension les rouvrent, reproduisant la coordination des tendons d'une main humaine. Un mécanisme additionnel permet de légers mouvements latéraux des doigts, leur donnant la capacité de former une prise en coupe pour envelopper des objets sphériques comme une balle, ou d'adopter une pince plus fine pour de petits objets. Le système estime la position de chaque doigt en croisant les données de rotation des moteurs avec un modèle géométrique des tendons, sans dépendre uniquement de capteurs physiques ; des capteurs à magnétorésistance tunnel (TMR) viennent ensuite affiner ces estimations avec une précision inférieure au degré, en servant de redondance plutôt que de source principale. Cette main est destinée aux robots humanoïdes Phantom de Foundation, conçus pour l'industrie.

Cette démonstration, même si le lancer était planifié à l'avance, illustre un enjeu central de la robotique humanoïde actuelle : la capacité à manipuler des objets irréguliers avec rapidité et fiabilité, sans recourir à des pinces spécialisées. Contrairement aux mains de type gripper de générations précédentes chez Foundation, ce prototype introduit des doigts actionnés indépendamment, des articulations d'inspiration anatomique et une estimation d'état avancée. Pour les intégrateurs industriels, l'intérêt réside moins dans l'exploit spectaculaire que dans la fiabilité promise en environnement contraint : la redondance capteur/logiciel vise justement les cas où des capteurs tombent en panne ou s'endommagent, un point critique en usine. Cela dit, comme pour beaucoup de démonstrations du secteur, le geste reste chorégraphié et il convient de distinguer cette vitrine technologique d'un déploiement en conditions réelles de production.

Foundation Robotics s'inscrit dans la course grandissante aux mains robotiques dextres, aux côtés d'acteurs comme Figure, Tesla (Optimus) ou des laboratoires travaillant sur des modèles VLA tels que Pi-0 ou GR00T N2, où la manipulation fine reste l'un des goulots d'étranglement majeurs face à la locomotion. L'entreprise mise sur cette architecture à tendons et moteurs déportés pour équiper ses robots Phantom destinés aux environnements industriels, où la variété des outils et composants à manipuler exige une polyvalence que les grippers classiques ne permettent pas. Les prochaines étapes attendues concernent le passage de cette démonstration contrôlée à des déploiements pilotes en conditions réelles, un test que la plupart des acteurs du secteur humanoïde doivent encore franchir pour valider leurs promesses de dextérité à l'échelle industrielle.

À lire aussi

La nouvelle main du robot Atlas pourrait surpasser les conceptions de type humain
1IEEE Spectrum Robotics 

La nouvelle main du robot Atlas pourrait surpasser les conceptions de type humain

Boston Dynamics a présenté une nouvelle main pour son humanoïde Atlas, conçue pour la production en série plutôt que pour la recherche. La génération précédente, à trois doigts, savait réaliser des mouvements surhumains mais n'avait jamais été pensée pour des volumes de plusieurs dizaines ou centaines de milliers d'unités. La nouvelle main passe de 7 à 13 degrés de liberté (DOF), ajoute un quatrième doigt et permet l'écartement des doigts (splay), nécessaire pour saisir la poignée d'un outil à gâchette, comme une perceuse ou une torche de soudage. Le petit doigt a été supprimé, décision prise, selon Alberto Rodriguez, directeur du Robot Behavior, après une journée passée par son équipe avec l'auriculaire scotché à l'annulaire. Avec seulement 13 DOF, la main utilise moins d'actionneurs, plus gros et plus puissants, intégrés directement dans les articulations en entraînement direct. Le cahier des charges annoncé par l'entreprise comprend l'usage d'outils, la robustesse, une simulation fidèle, une fabrication de masse et une réparation à faible coût, avec une forme assez proche de la main humaine pour entraîner le robot à partir de démonstrations humaines. Aucun prix ni cadence de production n'a été communiqué. L'enjeu est un changement de philosophie dans la course à la main humanoïde. Beaucoup de concurrents misent sur des mains très anthropomorphes, capables de manipulations fines spectaculaires, mais fragiles ou chères, au point de rester surtout des outils de recherche et de démonstration. Boston Dynamics fait le pari inverse : sacrifier la ressemblance cosmétique pour gagner en fiabilité, en manufacturabilité et en coût. « Une main est un compromis de conception impitoyable », résume Rodriguez, pour qui beaucoup de designs actuels sacrifient justement fiabilité et fabricabilité. L'écartement des doigts dépasse même les capacités humaines, et l'entreprise compte sur l'apprentissage par renforcement pour découvrir et exploiter ces mouvements supplémentaires. Pour un intégrateur ou un COO industriel, le critère pertinent devient la tenue en service et le coût de maintenance, plus que l'élégance des vidéos. Reste que l'entreprise affirme la polyvalence de la main « pour l'horizon prévisible » sans publier de données d'endurance, de taux de panne ou de charge utile : il s'agit à ce stade d'une annonce de conception, pas d'un déploiement mesuré. Cette annonce s'inscrit dans la transition d'Atlas, passé de plateforme de recherche à produit industriel, où des questions longtemps ignorables, comme la durabilité ou le coût de réparation, deviennent centrales. Elle place Boston Dynamics face à des concurrents qui exhibent des mains quasi humaines, tout en défendant une voie plus pragmatique, proche de celle de la préhension industrielle. La compatibilité avec les démonstrations humaines et la simulation propre vise à alimenter l'entraînement des politiques de manipulation, un point clé pour les modèles VLA actuels. La suite dépendra de la validation sur site, des volumes réels et du coût unitaire, éléments à surveiller avant de juger si ce compromis tient ses promesses hors du laboratoire.

UEPas d\'impact direct sur la France/UE

HumanoïdesOpinion
1 source
« NEO, le robot humanoïde, reçoit de nouvelles mains à 25 degrés de liberté pour construire des LEGO et attraper des balles »
2Interesting Engineering 

« NEO, le robot humanoïde, reçoit de nouvelles mains à 25 degrés de liberté pour construire des LEGO et attraper des balles »

La société norvégienne 1X Technologies a dévoilé une nouvelle génération de mains pour son robot humanoïde NEO, dotées de 25 degrés de liberté (DOF) et d'un système d'entraînement par tendons. Le design comprend 22 articulations actionnées réparties entre doigts et paume, plus trois au poignet, l'ensemble étant entièrement contrôlé en force et rétro-entraînable grâce à des rapports de réduction faibles, entre 5:1 et 15:1, contre des ratios bien plus élevés habituellement utilisés en robotique. Le pouce peut développer un couple de crête de 3,5 Nm, les articulations des doigts jusqu'à 2,6 Nm, avec une force de flexion au bout des doigts atteignant 45 newtons ; le poignet délivre 17,75 Nm de couple. La précision de positionnement est annoncée à ±0,2 mm. Les mains sont étanches IP68, fabriquées en matériaux alimentaires et peuvent être lavées sous l'eau courante ; 1X affirme avoir testé les composants sur plusieurs millions de cycles, et les poignets au-delà de deux millions de cycles sous charge. Des démonstrations vidéo montrent NEO assemblant des LEGO, manipulant vis et pièces de monnaie, utilisant un tournevis, versant du thé, attrapant une balle molle ou branchant un connecteur USB-C. La production de ces nouvelles mains a démarré sur une ligne dédiée à l'usine californienne où 1X a récemment entamé la production en série de NEO. L'enjeu dépasse la simple démonstration technique : en rendant chaque articulation capable de mesurer les forces de contact sans dépendre uniquement de capteurs externes, et en combinant cela à des capteurs tactiles répartis sur les doigts, 1X cherche à déplacer le goulot d'étranglement de la manipulation robotique du matériel vers les données d'entraînement et l'IA. C'est une affirmation structurante pour tout le secteur des humanoïdes, qui peine encore à distinguer les démonstrations soignées des capacités réellement déployables en conditions réelles. Si les chiffres de couple et de précision sont vérifiables sur le papier, les vidéos de démonstration restent, comme souvent dans l'industrie, des séquences sélectionnées, sans garantie de taux de réussite en conditions non contrôlées. Reste que la fiabilité annoncée, testée sur plusieurs millions de cycles, et l'entrée en production de masse constituent des signaux plus concrets que la seule communication marketing. 1X, anciennement Halodi Robotics, positionne NEO comme un robot destiné aux tâches domestiques, un segment que peu d'acteurs humanoïdes ciblent frontalement, la plupart des concurrents comme Figure (Figure 03), Tesla (Optimus) ou Agility Robotics visant d'abord l'industrie et la logistique. Cette annonce s'inscrit dans une escalade générale de la course à la dextérité manuelle, où chaque acteur cherche à prouver que ses robots franchissent le seuil de la manipulation fine utile. La suite dépendra des volumes réels de déploiement en foyers et de la capacité de 1X à alimenter ces mains avec des modèles d'IA suffisamment robustes pour exploiter ce nouveau potentiel matériel.

HumanoïdesActu
1 source
Atlas, le robot humanoïde de Boston Dynamics, vole la vedette pendant la mi-temps d'un match de la Coupe du monde de la FIFA avec un show de football
3Interesting Engineering 

Atlas, le robot humanoïde de Boston Dynamics, vole la vedette pendant la mi-temps d'un match de la Coupe du monde de la FIFA avec un show de football

Le robot humanoïde Atlas de Boston Dynamics a fait une apparition remarquée lors de la mi-temps du match des huitièmes de finale entre la Norvège et le Brésil à la Coupe du Monde FIFA 2026, disputé au stade de New York/New Jersey. Sorti du tunnel des joueurs devant un stade comble et une audience télévisée mondiale, le robot a exécuté une chorégraphie recréant plusieurs célébrations de buts emblématiques, dont celles de Harry Kane, Erling Haaland, Matheus Cunha et Son Heung-min. Il a ensuite récupéré le ballon officiel du match et l'a porté jusqu'à l'arbitre pour signaler le début de la seconde période. Il s'agit de la première apparition d'un robot humanoïde lors d'un match de Coupe du Monde FIFA, et surtout de la première démonstration publique de la version de production d'Atlas, dévoilée plus tôt cette année au CES 2026. En amont de l'événement, Hyundai Motor, maison mère de Boston Dynamics, avait diffusé une vidéo montrant Atlas étudiant des séquences de football avant de reproduire des mouvements de joueurs, y compris le contrôle et la passe du ballon lors d'une séance d'entraînement, dans le cadre de sa campagne School of Football. Cette démonstration a une portée qui dépasse le simple coup marketing sportif. Selon Hyundai, l'intégralité de la séquence s'est déroulée en direct pendant un match officiel, ce qui, si les conditions réelles de tournage sont confirmées, prouverait qu'une version de série d'un humanoïde peut opérer de façon fiable dans un environnement bondé, imprévisible et chronométré, tout en exécutant des mouvements coordonnés du corps entier avec précision et stabilité. C'est un signal important pour l'industrie robotique et les décideurs B2B: la frontière entre démonstration contrôlée en laboratoire et déploiement en conditions réelles reste le principal point de friction du secteur humanoïde, et Boston Dynamics cherche ici à démontrer que ce fossé se réduit. Il faut toutefois noter la prudence habituelle qui s'impose face à ce type de communication d'entreprise très maîtrisée: la marge d'erreur tolérée dans une chorégraphie sportive de mi-temps n'est pas comparable aux exigences de fiabilité d'une ligne de production industrielle, même si Hyundai établit explicitement ce parallèle. L'architecture technique repose sur trois briques mises en avant par Boston Dynamics: le retargeting, qui traduit des mouvements humains de football en trajectoires adaptées à la morphologie du robot, l'apprentissage par renforcement, entraîné sur des millions d'heures de simulation GPU en faisant varier poids des objets, force de préhension, friction du sol et positionnement, et le contrôle corps entier (whole-body control), qui assure l'équilibre et la fluidité du mouvement grâce à la proprioception, soit la perception interne de la position, de l'équilibre et des forces appliquées. Les comportements validés en simulation sont ensuite transférés au robot physique, une approche classique de sim-to-real dans la robotique humanoïde actuelle. Cette performance s'inscrit dans la campagne plus large de Hyundai baptisée Next Starts Now, qui mêle football, robotique et intelligence artificielle, et prolonge la série School of Football lancée en amont du tournoi. Elle intervient alors que la concurrence sur le segment humanoïde s'intensifie, avec des acteurs comme Figure, Tesla (Optimus) ou Agility Robotics qui multiplient également les démonstrations publiques pour asseoir la crédibilité commerciale de leurs plateformes.

HumanoïdesActu
1 source
Vidéo : une entreprise américaine dévoile une main humanoïde à cinq doigts avant le lancement de son nouveau robot humanoïde
4Interesting Engineering 

Vidéo : une entreprise américaine dévoile une main humanoïde à cinq doigts avant le lancement de son nouveau robot humanoïde

Clone Robotics, la start-up américaine qui développe des humanoïdes à muscles artificiels, a publié le 1er octobre 2026 une vidéo intitulée « Teleoperation of the Hand of Torso 3 ». On y voit une main à cinq doigts piloter à distance par un opérateur humain. L'entreprise y annonce aussi le lancement en novembre de Torso 4, un buste bimanuel redessiné pour des tâches stationnaires en entreprise, c'est-à-dire exécutées à poste fixe avec les deux bras. Dans un message complémentaire, Clone précise que la main filmée date d'avril 2026 et constitue la dernière de ses conceptions héritées. Depuis, elle affirme avoir consacré six mois à repenser l'ensemble du système. Aucune donnée chiffrée n'accompagne l'annonce : ni charge utile, ni nombre de degrés de liberté, ni temps de cycle, ni prix, ni site de déploiement. Pour un intégrateur ou un responsable industriel, il y a peu à retenir de ce contenu, et c'est précisément ce qu'il faut en dire. La vidéo ne montre aucune autonomie : c'est de la téléopération, sur du matériel que Clone considère elle-même comme dépassé. Elle ne dit rien des performances de Torso 4. L'annonce ne cite aucune tâche réalisée par la nouvelle plateforme et n'indique pas quel degré d'assistance humaine elle exige. L'ambition d'automatiser le travail bimanuel stationnaire reste donc un objectif produit, pas un résultat démontré. La seule information exploitable est d'ordre stratégique : Clone dit vouloir rendre son matériel plus simple à simuler et à commander tout en conservant des capacités de niveau humain. Cela reconnaît implicitement que l'architecture précédente, difficile à modéliser, freinait l'apprentissage en simulation et le transfert vers le réel. Le choix de Clone reste atypique. La société suit l'anatomie humaine, avec cinq doigts actionnés par des muscles artificiels et des tendons, là où Boston Dynamics a retenu pour les nouvelles mains d'Atlas quatre doigts seulement, afin de limiter coût, encombrement et points de défaillance. Les deux approches divergent sur la forme, mais convergent sur la priorité donnée à la simulabilité et à la contrôlabilité, signe que la dextérité fine se heurte désormais autant à un problème de modélisation qu'à un problème mécanique. Le lancement de novembre servira de test : il faudra y chercher des tâches documentées, la part de fonctionnement autonome, le recours à l'intervention humaine, et surtout des vidéos non sélectionnées. Tant que ces éléments manquent, Torso 4 relève de l'annonce, pas du produit livré ni du déploiement réel.

UEPas d\'impact direct sur la France/UE

HumanoïdesOpinion
1 source