
Aller au contenu principal
« NEO, le robot humanoïde, reçoit de nouvelles mains à 25 degrés de liberté pour construire des LEGO et attraper des balles »
HumanoïdesInteresting Engineering 

« NEO, le robot humanoïde, reçoit de nouvelles mains à 25 degrés de liberté pour construire des LEGO et attraper des balles »

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
« NEO, le robot humanoïde, reçoit de nouvelles mains à 25 degrés de liberté pour construire des LEGO et attraper des balles »
▶ Voir sur YouTube

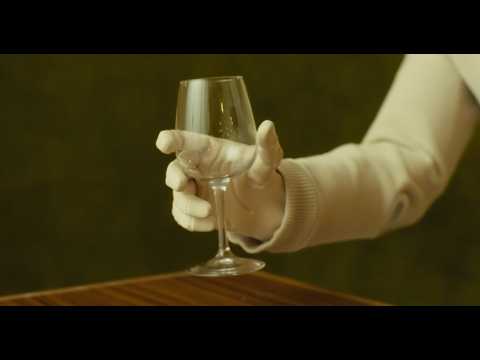
La société norvégienne 1X Technologies a dévoilé une nouvelle génération de mains pour son robot humanoïde NEO, dotées de 25 degrés de liberté (DOF) et d'un système d'entraînement par tendons. Le design comprend 22 articulations actionnées réparties entre doigts et paume, plus trois au poignet, l'ensemble étant entièrement contrôlé en force et rétro-entraînable grâce à des rapports de réduction faibles, entre 5:1 et 15:1, contre des ratios bien plus élevés habituellement utilisés en robotique. Le pouce peut développer un couple de crête de 3,5 Nm, les articulations des doigts jusqu'à 2,6 Nm, avec une force de flexion au bout des doigts atteignant 45 newtons ; le poignet délivre 17,75 Nm de couple. La précision de positionnement est annoncée à ±0,2 mm. Les mains sont étanches IP68, fabriquées en matériaux alimentaires et peuvent être lavées sous l'eau courante ; 1X affirme avoir testé les composants sur plusieurs millions de cycles, et les poignets au-delà de deux millions de cycles sous charge. Des démonstrations vidéo montrent NEO assemblant des LEGO, manipulant vis et pièces de monnaie, utilisant un tournevis, versant du thé, attrapant une balle molle ou branchant un connecteur USB-C. La production de ces nouvelles mains a démarré sur une ligne dédiée à l'usine californienne où 1X a récemment entamé la production en série de NEO.

L'enjeu dépasse la simple démonstration technique : en rendant chaque articulation capable de mesurer les forces de contact sans dépendre uniquement de capteurs externes, et en combinant cela à des capteurs tactiles répartis sur les doigts, 1X cherche à déplacer le goulot d'étranglement de la manipulation robotique du matériel vers les données d'entraînement et l'IA. C'est une affirmation structurante pour tout le secteur des humanoïdes, qui peine encore à distinguer les démonstrations soignées des capacités réellement déployables en conditions réelles. Si les chiffres de couple et de précision sont vérifiables sur le papier, les vidéos de démonstration restent, comme souvent dans l'industrie, des séquences sélectionnées, sans garantie de taux de réussite en conditions non contrôlées. Reste que la fiabilité annoncée, testée sur plusieurs millions de cycles, et l'entrée en production de masse constituent des signaux plus concrets que la seule communication marketing.

1X, anciennement Halodi Robotics, positionne NEO comme un robot destiné aux tâches domestiques, un segment que peu d'acteurs humanoïdes ciblent frontalement, la plupart des concurrents comme Figure (Figure 03), Tesla (Optimus) ou Agility Robotics visant d'abord l'industrie et la logistique. Cette annonce s'inscrit dans une escalade générale de la course à la dextérité manuelle, où chaque acteur cherche à prouver que ses robots franchissent le seuil de la manipulation fine utile. La suite dépendra des volumes réels de déploiement en foyers et de la capacité de 1X à alimenter ces mains avec des modèles d'IA suffisamment robustes pour exploiter ce nouveau potentiel matériel.

À lire aussi

Un robot humanoïde américain reçoit une main à quatre doigts et 13 degrés de liberté (DOF) pour les tâches difficiles
1Interesting Engineering 

Un robot humanoïde américain reçoit une main à quatre doigts et 13 degrés de liberté (DOF) pour les tâches difficiles

Boston Dynamics a dévoilé une nouvelle main pour son humanoïde Atlas : quatre doigts et 13 degrés de liberté (DOF), contre sept pour la version précédente. Le pouce, opposable, en compte quatre, et chacun des trois autres doigts en compte trois, ce qui permet d'écarter les doigts et de piloter chaque bout de doigt individuellement. Les articulations sont à actionnement direct, avec un seul type d'actionneur, encapsulé, sans câbles traversant les joints. La main a la taille d'une grande main humaine, pour rester compatible avec l'outillage conçu pour les opérateurs. Selon l'entreprise, elle porte un mini-réfrigérateur chargé de plus de 45 kg (100 lb). L'Atlas de production est donné pour une charge utile instantanée de 110 lb (environ 50 kg) et de 66 lb (environ 30 kg) en continu. Ces chiffres viennent du constructeur et aucun test indépendant n'est cité. Le texte ne précise ni prix, ni volumes, ni calendrier de livraison. Le choix le plus parlant est l'absence d'auriculaire. Boston Dynamics explique que l'ajouter aurait été simple, mais que les tests ont montré qu'il était inutile pour les tâches visées. Quatre doigts suffisent, selon l'entreprise, pour réorienter un objet dans la main, rattraper une prise qui glisse et manipuler un outil en actionnant sa gâchette. Un cinquième doigt aurait ajouté trois actionneurs, donc du coût, de l'encombrement et des points de défaillance. C'est un arbitrage d'ingénierie assumé en faveur de la fiabilité en exploitation répétée plutôt que de la fidélité anatomique, ce qui tranche avec les démonstrations de dextérité de laboratoire. La conception est aussi pensée pour l'apprentissage : transmissions rétroactionnables (backdrivable), proprioception et capteurs tactiles de pression denses sur la pulpe des doigts et la paume. Ces choix permettent de modéliser la main avec une grande fidélité dynamique et d'entraîner par renforcement en simulation des politiques de contrôle (frottements, géométries d'objets, perturbations variés) avant de les transférer sur le robot réel. Le point à surveiller est la performance de ce transfert sim-to-real, que l'entreprise décrit comme un objectif de conception, sans publier de taux de réussite ni de temps de cycle. Cette main s'inscrit dans la course à la dextérité qui oppose désormais les humanoïdes industriels : la main est devenue le principal verrou entre la démonstration et le travail utile, bien avant la locomotion. Boston Dynamics, qui a fait évoluer Atlas d'un robot hydraulique de recherche vers un produit électrique de production, l'oppose à une pince industrielle classique, très efficace quand objets, orientations et environnement sont strictement contrôlés. Ses concurrents, Tesla avec Optimus, Figure avec son modèle Figure 03 ou Agility Robotics, suivent des voies différentes sur le nombre de doigts et d'actionneurs. Le texte ne détaille pas les prochaines étapes. Il faudra surtout des déploiements mesurés, avec des taux de succès et une durabilité publiés, pour passer de l'annonce de conception à une preuve en conditions réelles.

HumanoïdesActu
1 source
La nouvelle main du robot Atlas pourrait surpasser les conceptions de type humain
2IEEE Spectrum Robotics 

La nouvelle main du robot Atlas pourrait surpasser les conceptions de type humain

Boston Dynamics a présenté une nouvelle main pour son humanoïde Atlas, conçue pour la production en série plutôt que pour la recherche. La génération précédente, à trois doigts, savait réaliser des mouvements surhumains mais n'avait jamais été pensée pour des volumes de plusieurs dizaines ou centaines de milliers d'unités. La nouvelle main passe de 7 à 13 degrés de liberté (DOF), ajoute un quatrième doigt et permet l'écartement des doigts (splay), nécessaire pour saisir la poignée d'un outil à gâchette, comme une perceuse ou une torche de soudage. Le petit doigt a été supprimé, décision prise, selon Alberto Rodriguez, directeur du Robot Behavior, après une journée passée par son équipe avec l'auriculaire scotché à l'annulaire. Avec seulement 13 DOF, la main utilise moins d'actionneurs, plus gros et plus puissants, intégrés directement dans les articulations en entraînement direct. Le cahier des charges annoncé par l'entreprise comprend l'usage d'outils, la robustesse, une simulation fidèle, une fabrication de masse et une réparation à faible coût, avec une forme assez proche de la main humaine pour entraîner le robot à partir de démonstrations humaines. Aucun prix ni cadence de production n'a été communiqué. L'enjeu est un changement de philosophie dans la course à la main humanoïde. Beaucoup de concurrents misent sur des mains très anthropomorphes, capables de manipulations fines spectaculaires, mais fragiles ou chères, au point de rester surtout des outils de recherche et de démonstration. Boston Dynamics fait le pari inverse : sacrifier la ressemblance cosmétique pour gagner en fiabilité, en manufacturabilité et en coût. « Une main est un compromis de conception impitoyable », résume Rodriguez, pour qui beaucoup de designs actuels sacrifient justement fiabilité et fabricabilité. L'écartement des doigts dépasse même les capacités humaines, et l'entreprise compte sur l'apprentissage par renforcement pour découvrir et exploiter ces mouvements supplémentaires. Pour un intégrateur ou un COO industriel, le critère pertinent devient la tenue en service et le coût de maintenance, plus que l'élégance des vidéos. Reste que l'entreprise affirme la polyvalence de la main « pour l'horizon prévisible » sans publier de données d'endurance, de taux de panne ou de charge utile : il s'agit à ce stade d'une annonce de conception, pas d'un déploiement mesuré. Cette annonce s'inscrit dans la transition d'Atlas, passé de plateforme de recherche à produit industriel, où des questions longtemps ignorables, comme la durabilité ou le coût de réparation, deviennent centrales. Elle place Boston Dynamics face à des concurrents qui exhibent des mains quasi humaines, tout en défendant une voie plus pragmatique, proche de celle de la préhension industrielle. La compatibilité avec les démonstrations humaines et la simulation propre vise à alimenter l'entraînement des politiques de manipulation, un point clé pour les modèles VLA actuels. La suite dépendra de la validation sur site, des volumes réels et du coût unitaire, éléments à surveiller avant de juger si ce compromis tient ses promesses hors du laboratoire.

UEPas d\'impact direct sur la France/UE

HumanoïdesOpinion
1 source
Melody : un robot humanoïde maîtrise 39 degrés de liberté pour une présence quasi humaine
3Interesting Engineering 

Melody : un robot humanoïde maîtrise 39 degrés de liberté pour une présence quasi humaine

Realbotix, entreprise canadienne spécialisée dans la robotique humanoïde, déploie son robot Melody dans un rôle d'accueil lors de la conférence Bitcoin 2026 au Venetian Resort de Las Vegas, du 27 au 29 avril 2026. Melody appartient à la gamme M-Series, une plateforme modulaire à corps entier dotée de 39 degrés de liberté concentrés dans la partie supérieure du corps, la partie inférieure restant fixe. Le robot est disponible en configurations masculine, féminine ou sur-mesure, et peut être installé en position assise, debout ou de bureau. Alimenté par prise électrique standard sans contrainte de batterie, il tourne en continu sur une journée complète. Sur site, Melody accueille les participants, les aide à localiser les stands et répond aux questions générales grâce à un système d'IA conversationnelle propriétaire développé par Realbotix. La plateforme est proposée à partir de 95 000 dollars, ce qui la positionne clairement dans le segment haut de gamme des interfaces physiques d'accueil. Ce qui est notable ici n'est pas tant la prouesse technique brute que le positionnement commercial : Realbotix cible explicitement les environnements à fort trafic humain où les bornes interactives classiques montrent leurs limites en termes d'engagement. Avec 39 DDL en partie supérieure, Melody peut produire des expressions faciales, des gestes et un contact visuel suffisamment fluides pour réduire l'effet "vallée dérangeante" qui a longtemps freiné l'adoption des robots humanoïdes en contexte public. La modularité des visages et panneaux de carrosserie ouvre la voie à des déploiements multi-marques ou multi-contextes sans changer de plateforme matérielle. Pour un intégrateur ou un décideur B2B, le modèle économique est celui d'un remplacement de kiosque à ROI mesurable sur la qualité d'interaction, non sur la productivité opérationnelle. Il faut cependant noter que cette présentation à Las Vegas reste une démonstration publique contrôlée, pas un déploiement commercial à grande échelle, et qu'aucune donnée de performance terrain n'a été publiée à ce stade. Realbotix opère dans un segment en pleine ébullition, celui des humanoïdes orientés "présence" plutôt que manipulation industrielle. La startup chinoise AheadForm pousse des concepts similaires avec ses séries Origin F1 et Elf, combinant IA auto-supervisée et mouvements bioniques avec synchronisation labiale précise. Ces acteurs se distinguent des approches Boston Dynamics ou Figure AI, qui visent la manutention et la logistique. Andrew Kiguel, PDG de Realbotix, positionne explicitement la M-Series comme une "interface physique pour l'IA" dans les secteurs de service, une thèse que plusieurs grandes chaînes hôtelières et aéroports testent discrètement depuis 2024. La suite logique serait des pilotes dans des environnements comme les hôtels, les banques ou les aéroports, mais Realbotix n'a pas annoncé de partenariats commerciaux formels au-delà de cette démonstration.

HumanoïdesOpinion
1 source
Un nouveau guide dévoile les technologies clés dont les robots humanoïdes ont besoin pour agir comme des humains
4Interesting Engineering 

Un nouveau guide dévoile les technologies clés dont les robots humanoïdes ont besoin pour agir comme des humains

ROBO Global, la société qui gère l'indice ROBO Global Robotics and Automation, a publié un guide destiné à expliquer les technologies nécessaires à la construction d'un robot humanoïde fonctionnel. Le document découpe le robot en trois briques : le "cerveau" (processeurs IA embarqués, caméras, LiDAR, capteurs tactiles), le "corps" (actionneurs rotatifs et linéaires, réducteurs harmoniques à fort couple) et l'"énergie" (batteries, avec un focus sur les batteries à état solide). Le guide ne cite aucun modèle précis ni aucune date de sortie, il reste volontairement générique : les caméras et le LiDAR servent à cartographier l'environnement en trois dimensions, les capteurs tactiles dans les mains permettent d'ajuster la force de préhension entre une casserole lourde et un verre fragile, et les puces IA embarquées font office de système nerveux central pour la perception, la planification de mouvement et l'équilibre en temps réel. L'intérêt de ce document n'est pas une percée technique mais un signal de marché : il confirme que la chaîne d'approvisionnement des humanoïdes, puces IA, capteurs, actionneurs, engrenages de précision, batteries, est en train de devenir une filière commerciale à part entière, et plus seulement un empilement de prototypes maison développés en interne par chaque fabricant. Pour les intégrateurs et les décideurs industriels, cela veut dire des composants plus standardisés et potentiellement plus accessibles à court terme. Mais il faut lire ce guide pour ce qu'il est : un contenu pédagogique produit par un fournisseur d'indice boursier centré sur la robotique, donc orienté vers les investisseurs plutôt qu'un compte rendu de déploiement réel. Aucun chiffre de charge utile, de degrés de liberté, de temps de cycle ou de volume ne vient étayer les affirmations, ce qui limite sa valeur informative face à une annonce produit concrète. Ce guide arrive alors que le secteur des humanoïdes multiplie les annonces, entre nouveaux modèles commerciaux et modèles de fondation vision-langage-action censés leur donner de l'autonomie. ROBO Global, dont l'activité consiste à indexer et suivre les valeurs du secteur robotique et automatisation pour les marchés financiers, cherche ici à cadrer le narratif de croissance qu'elle promeut auprès de ses investisseurs. Le document anticipe une demande croissante pour les fournisseurs de composants, en parallèle du déploiement progressif des humanoïdes dans les foyers, les usines, les entrepôts et les services, sans toutefois avancer de calendrier précis ni de pilote industriel nommé.

HumanoïdesTuto
1 source