
Aller au contenu principal
Des données de caméras corporelles sur des travailleurs humains servent à entraîner des cerveaux robotiques dans un essai coréen
Chine/AsieInteresting Engineering 

Des données de caméras corporelles sur des travailleurs humains servent à entraîner des cerveaux robotiques dans un essai coréen

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Des données de caméras corporelles sur des travailleurs humains servent à entraîner des cerveaux robotiques dans un essai coréen
▶ Voir sur YouTube

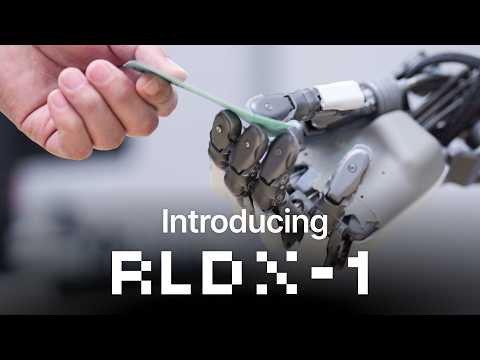
La startup sud-coréenne RLWRLD a annoncé un partenariat avec le Lotte Hotel Seoul, le groupe logistique CJ Logistics et des enseignes Lawson pour constituer une base de données de gestes professionnels humains destinée à l'entraînement de robots. Les employés de ces sites portent des caméras-corps pendant l'exécution de tâches courantes mais techniquement exigeantes : pliage de serviettes de banquet et mise en place de tables à l'hôtel, opérations d'entrepôt chez CJ Logistics, organisation de rayonnages en commerce de détail. Ces flux vidéo, enrichis de données de mouvement et de force, alimentent le modèle fondationnel RLDX-1, présenté en 2025, qui cible la manipulation robotique haute précision avec des mains à haut degré de liberté (DoF). L'architecture centrale, baptisée Multi-Stream Action Transformer (MSAT), traite en flux parallèles les signaux visuels, de mouvement, de mémoire et de couple (torque), qu'elle fusionne ensuite pour générer les actions motrices. Le système intègre également un modèle vision-langage-action (VLA) spécialisé robotique, des modules de physique et de mouvement, et une interface cognitive qui compresse la perception en tokens mémoire pour le suivi de tâches longues. RLWRLD affirme que RLDX-1 dépasse les VLA leaders sur des benchmarks spatiaux, temporels et en contact riche, en simulation comme en conditions réelles, sans chiffres de latence ni taux de succès indépendants publiés à ce stade, ce qui invite à la prudence avant de valider ces affirmations.

Ce projet illustre un changement de paradigme dans la collecte de données robotiques : au lieu de téléopération ou de simulation synthétique seule, RLWRLD mise sur la capture in situ d'expertise métier réelle, là où la dextérité humaine est déjà optimisée par des années de pratique. Pour les intégrateurs et les équipementiers industriels, cela signale que le goulot d'étranglement du sim-to-real gap pourrait être partiellement contourné par du data collection en environnement de production réel. La capacité de RLDX-1 à se généraliser sur des configurations single-arm, dual-arm et humanoïde depuis un modèle unique réduit potentiellement les coûts de fine-tuning par plateforme. La gestion de la mémoire à long horizon via tokens de cognition est une réponse directe à la limite connue des VLA actuels sur les tâches séquentielles complexes, problème documenté chez des équipes comme Physical Intelligence (Pi-0) ou chez l'équipe GR00T de NVIDIA.

RLWRLD s'inscrit dans une vague coréenne de robotique physique soutenue par des programmes gouvernementaux de numérisation des savoir-faire pour l'IA industrielle. Sur le plan compétitif, la startup se positionne face à Physical Intelligence (Pi-0, États-Unis), à l'équipe GR00T N2 de NVIDIA, à Figure (Figure 03) et à 1X Technologies dans la course aux modèles fondationnels pour la manipulation. La Corée du Sud mobilise sa base manufacturière dense, automobile, électronique, logistique, comme terrain de collecte de données, ce que ni les laboratoires américains ni les acteurs européens comme Wandercraft ou Enchanted Tools ne répliquent à cette échelle sectorielle. Les prochaines étapes annoncées incluent l'extension des captations à d'autres secteurs et le déploiement du modèle sur des plateformes humanoïdes commerciales, sans calendrier précis communiqué.

Impact France/UE

La Corée du Sud construit à grande échelle un avantage compétitif en données d'expertise industrielle réelle que les acteurs européens ne répliquent pas encore, creusant l'écart sur les modèles fondationnels de manipulation robotique.

À lire aussi

Des chercheurs chinois revendiquent une percée dans l'entraînement de robots domestiques grâce à des maisons générées par IA
1SCMP Tech 

Des chercheurs chinois revendiquent une percée dans l'entraînement de robots domestiques grâce à des maisons générées par IA

Des chercheurs chinois d'Ace Robotics, une start-up soutenue par une société d'intelligence artificielle cotée à Hong Kong, ont présenté Kairos-HomeWorld, un framework capable de générer des environnements domestiques simulés à partir de simples prompts textuels. L'objectif affiché est de pallier le manque chronique de données d'entraînement pour les robots domestiques : contrairement aux environnements industriels, les intérieurs résidentiels varient infiniment en layout, éclairage, mobilier et désordre, ce qui rend la collecte de données réelles coûteuse et peu généralisable. Kairos-HomeWorld prétend produire des scènes cohérentes, précises géométriquement et directement exploitables dans des simulateurs physiques. Si les résultats se confirment à l'échelle, l'enjeu est considérable pour l'ensemble de la filière robotique domestique. La génération synthétique d'environnements de training est l'un des verrous majeurs du sim-to-real gap : entraîner un robot sur des données trop homogènes ou trop irréalistes produit des comportements fragiles hors simulateur. Un framework capable de diversifier automatiquement et massivement les scènes d'entraînement pourrait accélérer le déploiement d'assistants domestiques en réduisant le besoin de démonstrations humaines ou de téléopération. Les termes "world's first" utilisés dans la communication officielle appellent toutefois à la prudence, aucune comparaison indépendante n'étant disponible à ce stade. La course à la donnée synthétique pour la robotique s'intensifie : Nvidia propose Isaac Sim et Isaac Lab, Google DeepMind travaille sur des pipelines de génération de scènes pour ses robots, et Physical Intelligence (Pi) utilise des environnements simulés pour entraîner ses VLA (vision-language-action models). Ace Robotics entre sur ce terrain avec une approche centrée sur le résidentiel, segment encore peu adressé par les grandes plateformes américaines. Les prochaines étapes à surveiller : publication d'un benchmark de transfert sim-to-real, ouverture du framework à des partenaires intégrateurs, et résultats sur du matériel robotique réel.

Chine/AsiePaper
1 source
L'entreprise Ant Group robotique Lingbo adopte une nouvelle approche pour construire les cerveaux des robots
2Pandaily 

L'entreprise Ant Group robotique Lingbo adopte une nouvelle approche pour construire les cerveaux des robots

Ant Group, la maison mère d'Alipay, développe via sa filiale Lingbo une approche inhabituelle pour concevoir des cerveaux de robots, en s'appuyant sur l'immense infrastructure de données et d'intelligence artificielle issue de son écosystème de paiement. Plutôt que de partir du matériel comme la plupart des startups d'IA incarnée, Lingbo privilégie d'abord la couche cognitive. L'entreprise mobilise l'expertise d'Ant Group en traitement transactionnel à haute fréquence, en prise de décision en temps réel dans l'incertitude et en inférence distribuée à grande échelle, des compétences accumulées sur plusieurs années à traiter des milliards de transactions quotidiennes via Alipay (détection de fraude, évaluation de risque, recommandation personnalisée). Lingbo entend transposer cette infrastructure vers la robotique pour bâtir un cerveau robotique capable de gérer la complexité et l'incertitude du monde physique avec la même fiabilité que le traitement financier. L'unité bénéficie d'une autonomie importante au sein d'Ant Group et attire des talents issus à la fois de la recherche en IA et de l'industrie robotique. Aucun produit concret ni calendrier commercial n'a été rendu public à ce stade. Cette stratégie illustre un mouvement plus large : des acteurs de la tech et de la finance entrent dans la course à l'IA incarnée en misant sur leurs atouts logiciels et data plutôt que sur la fabrication de matériel. Pour Lingbo, la partie la plus valorisable de la chaîne robotique ne serait pas la mécanique mais la couche d'intelligence, un pari qui, s'il se confirme, redistribuerait les cartes face aux spécialistes du hardware comme les fabricants d'humanoïdes. Pour les intégrateurs et décideurs industriels, ce positionnement pose une question stratégique : la donnée comportementale et transactionnelle à l'échelle d'Alipay, plusieurs centaines de millions d'utilisateurs, peut-elle vraiment se transférer à la compréhension d'un environnement physique et à la décision robotique ? Rien dans les éléments communiqués ne le démontre encore, et l'annonce reste à ce stade programmatique plutôt que prouvée par un produit déployé. Elle mérite néanmoins d'être suivie car elle traduit un changement de doctrine : dans un paysage chinois où les plateformes matérielles se banalisent, l'avantage compétitif se déplacerait vers le logiciel, la donnée et l'infrastructure de déploiement. Ant Group a construit ses capacités d'IA sur plusieurs années, d'abord pour la détection de fraude et la gestion des risques sur Alipay, avant d'intégrer des assistants IA à l'échelle de son écosystème, utilisés par des centaines de millions de personnes. Lingbo s'inscrit dans le prolongement naturel de cette expansion technologique vers le monde physique, dans un contexte où la Chine voit fleurir de multiples acteurs robotiques, qu'il s'agisse de fabricants d'humanoïdes ou de laboratoires développant des modèles généralistes de type VLA (vision-language-action), comparables aux Pi-0 ou GR00T N2 développés aux États-Unis. Contrairement à des concurrents qui présentent déjà des démonstrateurs matériels, Lingbo n'a pour l'instant communiqué ni prototype ni partenariat industriel identifié, ce qui place la démarche au stade de la déclaration d'intention stratégique. Les prochaines étapes à surveiller seront la première présentation publique d'un système intégré, d'éventuels partenariats avec des fabricants de plateformes robotiques, et la manière dont Ant Group articulera cette activité avec ses autres investissements en IA générative.

Chine/AsieOpinion
1 source
Le sommet de Tokyo impressionne avec des humanoïdes et des mains robotiques capables d'enfiler une aiguille
3Interesting Engineering 

Le sommet de Tokyo impressionne avec des humanoïdes et des mains robotiques capables d'enfiler une aiguille

Au Humanoids Summit 2026 de Tokyo, organisé les 28 et 29 mai, une vingtaine d'entreprises mondiales ont présenté leurs dernières plateformes humanoïdes devant un public d'ingénieurs et de décideurs industriels. Honda y a démontré une main robotique hautement dextre capable d'enfiler une aiguille et de serrer de minuscules boulons, illustration concrète de l'expertise japonaise en manipulation de précision. La startup japonaise GMO dévoilait un humanoïde destiné à la manutention fret aéroportuaire et au support logistique, conçu pour s'insérer sans modification dans les workflows humains existants via un système de vision par caméra, mais dont le coeur mécanique a été fourni par le chinois Unitree. Ce même Unitree présentait également un robot quadrupède à mobilité tout-terrain. Les entreprises chinoises Booster Robotics et LimX Dynamics figuraient parmi les exposants notables, aux côtés de Boston Dynamics et Toyota. En marge du salon, une université japonaise annonçait l'ouverture d'un laboratoire médical piloté par dix robots, dont le Maholo LabDroid, visant une automatisation complète des expériences sans personnel humain permanent. Le sommet de Tokyo cristallise une bifurcation stratégique dans la course mondiale aux humanoïdes : d'un côté le Japon et ses démonstrations de haute précision, de l'autre les acteurs chinois qui misent sur l'industrialisation rapide et les coûts de production réduits. Le fait que GMO, entreprise japonaise, s'appuie sur les composants robotiques d'Unitree pour son humanoïde aéroportuaire illustre ce rééquilibrage : les intégrateurs et OEM japonais adoptent des sous-ensembles chinois pour rester compétitifs, creusant l'écart entre l'image de maîtrise technologique nationale et la réalité de la chaîne d'approvisionnement. Pour les décideurs B2B, l'enjeu est double : la maturité des VLA (vision-language-action models) progresse assez pour justifier des pilotes en conditions réelles (fret aérien, logistique), mais la plupart des démonstrations présentées restent des showcases contrôlés, pas des déploiements en série. La main dextre de Honda impressionne sur scène ; en production, le delta entre la performance en laboratoire et la robustesse opérationnelle sur des volumétries significatives reste à valider. Cette dynamique s'inscrit dans une crise démographique structurelle : le Japon est la société la plus vieillie du monde, avec 28,7 % de sa population âgée de 65 ans ou plus, une population en recul de 127 millions d'habitants en 2015 vers une projection de 88 millions en 2065, et un tiers des habitants qui sera septuagénaire dès 2036. Face à une pénurie de main-d'oeuvre que les politiques d'immigration restrictives du pays n'atténuent pas, l'automatisation n'est plus un avantage concurrentiel mais une nécessité opérationnelle. Ce terrain favorable explique pourquoi les entreprises chinoises ciblent explicitement le marché japonais : Unitree, déjà présent via GMO, et ses concurrents Booster Robotics et LimX Dynamics y voient un client industriel à fort pouvoir d'achat, culturellement réceptif aux robots. Boston Dynamics et Toyota maintiennent un positionnement premium sur la robustesse et les cas d'usage professionnels. Les prochaines échéances à surveiller sont les pilotes d'humanoïdes en environnement aéroportuaire annoncés par GMO et la montée en charge des robots médicaux autonomes dans les universités japonaises, deux secteurs où la régulation et la validation de sécurité constitueront les vrais goulots d'étranglement.

UEL'adoption par des intégrateurs japonais de composants Unitree illustre la compétitivité croissante des fournisseurs chinois de sous-systèmes robotiques, une dynamique que les acheteurs et intégrateurs industriels européens devront intégrer dans leurs arbitrages de chaîne d'approvisionnement.

Chine/AsieOpinion
1 source
InSpatio ouvre à Hangzhou un centre de données robotique axé sur la simulation, avec un objectif d'un million d'heures par mois
4Pandaily 

InSpatio ouvre à Hangzhou un centre de données robotique axé sur la simulation, avec un objectif d'un million d'heures par mois

InSpatio, une société de modèles de fondation en intelligence spatiale issue de SenseTime en 2025, a ouvert le 29 octobre à Hangzhou ce qu'elle présente comme le premier centre de collecte de données pour l'IA incarnée piloté par la simulation en Chine, selon Leiphone. L'objectif affiché est de produire un million d'heures de données par mois, soit environ 100 000 heures par jour. La démarche part d'un constat : le manque de données des robots tient moins au volume qu'à la variété. Un robot saisit correctement sur une étagère fixe, mais son taux de réussite chute quand l'étagère pivote, qu'une autre rangée de boissons masque la cible ou qu'il doit atteindre l'objet par l'autre côté. Selon l'Académie chinoise des technologies de l'information et de la communication, plus de 70 terrains d'entraînement pour robots étaient en service en Chine fin juin, et plus de 40 autres sont prévus, mais beaucoup se concentrent sur des tâches faciles à filmer comme plier du linge ou ranger une table. Chaque nouvelle configuration impose de réserver à nouveau un site et des opérateurs, si bien que les coûts augmentent à chaque variation. InSpatio remplace la formule « personnes × heures » par « configurations d'environnement × calcul parallèle ». À partir d'un petit nombre de démonstrations réelles ou téléopérées, le système combine planification de mouvement, exécution de politiques (policy rollouts) et contrôles physiques automatisés pour générer des trajectoires en boucle fermée dans des centaines d'environnements parallèles, avec images RGB, profondeur, segmentation, pose 6D et étiquettes d'action alignées. Pour l'industrie, l'enjeu est de savoir si la diversité des données peut s'acheter en calcul plutôt qu'en main-d'œuvre de téléopération. Si c'était confirmé, le goulot d'étranglement des modèles VLA (vision-langage-action) se déplacerait de la logistique des sites vers la qualité des actifs de simulation et la fidélité physique, avec un impact direct sur le coût marginal de chaque nouvelle scène pour les intégrateurs qui adaptent un robot à un environnement client. Plusieurs réserves s'imposent toutefois. Le chiffre d'un million d'heures par mois est une capacité annoncée, pas une production démontrée, et aucune donnée publique ne mesure encore le gain de performance réel des politiques entraînées sur ces données par rapport à des données collectées physiquement. Le problème du passage de la simulation au réel (sim-to-real) reste central : InSpatio reconnaît elle-même que les politiques finales sont validées sur de vrais robots, et affirme que l'avantage de la simulation croît avec le niveau de difficulté, ce qui reste à prouver, notamment pour les contacts et les objets articulés où les erreurs de friction et de masse pèsent le plus. Le centre s'appuie sur deux filières d'actifs de scènes. La première passe par un partenariat avec le moteur de données de monde 3D Kosmo de Hesai, capable selon le rapport de scanner une pièce de 100 mètres carrés en environ 15 minutes avec une reconstruction 3DGS (Gaussian splatting 3D) de précision millimétrique. InSpatio découpe ensuite ce scan statique en objets distincts dotés de propriétés physiques. La seconde utilise son simulateur de monde Topos Pro, qui convertit images uniques ou multiples, vidéo, lidar ou prises de drone en scènes au niveau objet, où tables, chaises et équipements peuvent être sélectionnés, remplacés et dotés de propriétés de collision. Le traitement comprend la séparation en instances, le comblement des géométries occultées, la réparation de l'arrière-plan et le calibrage de la masse, du centre de masse et de la friction par tâche. L'entreprise définit trois niveaux de livraison : L1 pour la navigation, L2 pour la préhension dextre avec géométrie millimétrique et occlusions denses, et L3 pour les dynamiques de contact et d'articulation, comme l'ouverture d'un tiroir. Ce positionnement place InSpatio face aux acteurs de la donnée synthétique et des plateformes de simulation, tout en s'inscrivant dans la multiplication des terrains d'entraînement chinois. Les prochaines étapes à surveiller sont les résultats publiés de transfert vers des robots réels et l'identité des clients qui adopteront les niveaux L2 et L3.

Chine/AsieActu
1 source