

Vidéo : Boston Dynamics équipe Atlas de roues et le robot réussit désormais des sauts à 360 degrés
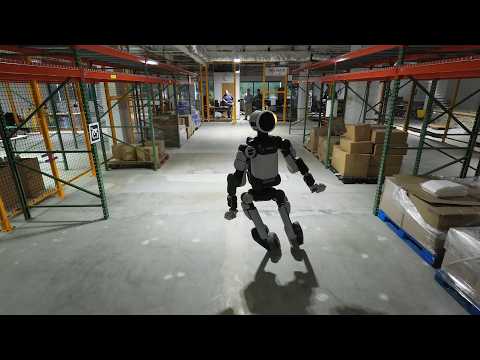
Boston Dynamics a remplacé les pieds de son humanoïde Atlas par des roues de trottinette électrique standard, fixées via un adaptateur sur mesure directement sur les actionneurs de cheville existants. Aucune autre modification matérielle majeure n'a été nécessaire, et les ingénieurs n'ont pas reconstruit le modèle logiciel du robot : ils ont simplement remplacé les pieds simulés par des roues à rotation continue. Ce prototype, présenté en vidéo, n'est pas un produit commercial prévu. Il sert de plateforme de recherche pour mesurer la précision avec laquelle des contrôleurs entraînés en simulation pilotent un robot réel, et pour observer le comportement des actionneurs poussés près de leurs limites physiques. Les roues imposent en effet un couple élevé à haute vitesse de rotation, avec des sollicitations continues à chaque accélération, virage et arrêt. Parmi les démonstrations figurent des déplacements latéraux rapides et un saut avec rotation de 360 degrés, réalisé dès le premier essai par un contrôleur de suivi de trajectoire alimenté par des données de capture de mouvement humain.
L'intérêt tient moins à la vidéo qu'à la méthode. Le principal verrou de l'apprentissage par renforcement (RL) reste l'écart entre simulation et réel : un moteur simulé qui se comporte différemment du moteur physique produit des mouvements valables virtuellement mais qui échouent sur le robot. Boston Dynamics a affiné ses modèles de moteurs en mesurant le comportement réel des actionneurs, puis en recalant les paramètres de simulation. L'équipe a aussi adapté ses cadres de RL existants (commandes d'entraînement, fonctions de récompense, contrôle de posture). Le résultat illustre qu'un contrôleur entraîné sur un modèle fidèle du matériel a bien plus de chances de fonctionner hors simulation, un point central pour tout intégrateur qui doit fiabiliser des humanoïdes en conditions industrielles. La conversion rapide en roues témoigne aussi de la conception modulaire d'Atlas, pensée pour la fabrication en série et la maintenance. Il faut toutefois rester prudent : il s'agit d'une démonstration de laboratoire, sans métriques chiffrées (vitesse, charge, taux de réussite) ni indication sur le nombre d'essais retenus pour la vidéo.
Le projet s'inscrit dans la course à l'humanoïde industriel, où les acteurs comme Tesla (Optimus), Figure ou Agility misent surtout sur des jambes et des pieds pour la manipulation en usine. Boston Dynamics, de son côté, utilise cette variante pour explorer des comportements que la marche n'autorise pas. Certains mouvements, notamment le saut, sont apparus différents de ceux de la configuration à pieds : le robot a roulé sa partie inférieure pour se placer avant le décollage, signe que le RL peut découvrir de nouvelles façons d'exploiter l'adhérence. L'entreprise indique que ces enseignements nourriront la version standard d'Atlas, en combinant modèles d'actionneurs précis et apprentissage du corps entier pour gagner en fiabilité et en capacités. Aucun calendrier de pilote ou de déploiement n'est associé à cette version à roues.
Dans nos dossiers


