
Aller au contenu principal
Des jambes robotiques aussi souples que des muscles grâce à un seul plastique imprimé en 3D
RechercheInteresting Engineering 

Des jambes robotiques aussi souples que des muscles grâce à un seul plastique imprimé en 3D
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Des jambes robotiques aussi souples que des muscles grâce à un seul plastique imprimé en 3D
▶ Voir sur YouTube

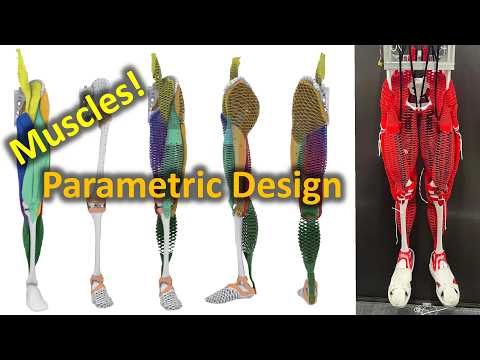
Des chercheurs de l'Université de Tokyo ont mis au point un système de jambes robotisées à l'échelle humaine, dont les structures imprimées en 3D imitent les muscles, tendons et ligaments. Toutes les pièces sont en un seul matériau, du polyuréthane thermoplastique (TPU) souple. Ce sont les géométries d'impression qui leur donnent des comportements mécaniques différents. L'équipe joue sur la densité du réseau en treillis et l'épaisseur des entretoises. Les zones peu denses se comportent comme des muscles élastiques, les structures plus denses ou épaisses comme des tendons rigides. Des motifs dédiés forment des ligaments qui limitent l'amplitude de la hanche, du genou et de la cheville sans roulements conventionnels. Les semelles sont amortissantes. L'actionnement est électrique : des moteurs et poulies montés sur le bassin tirent des câbles guidés par gaines Bowden jusqu'aux structures imprimées. Les moteurs étant placés haut, les membres inférieurs restent légers. Aucun chiffre de payload, de degrés de liberté ou de vitesse n'est communiqué.

Les structures en TPU ne se contractent pas comme un muscle biologique. Elles se déforment passivement sous charge, et la force active vient des moteurs. Il s'agit donc d'un banc d'essai de compliance, pas d'un muscle artificiel. Les démonstrations de pas se font avec une suspension externe qui porte une partie du poids et bloque la rotation du torse. Les jambes suivent des longueurs de câble préprogrammées, sans boucle de rééquilibrage. Elles ne prouvent donc pas la marche autonome, que les auteurs présentent eux-mêmes comme un défi restant.

L'intérêt pour l'industrie est surtout de fabrication. Obtenir élasticité, raideur, butées articulaires et amorti depuis un seul filament, sur une imprimante courante, pourrait réduire le coût et la complexité des robots musculo-squelettiques. Ces robots exigent d'ordinaire des assemblages hétérogènes et peu reproductibles. Ce travail ne remet en cause aucune hypothèse sur les humanoïdes commerciaux : il n'existe ni produit, ni pilote, ni donnée de durabilité. La fatigue du TPU, l'hystérésis et la dérive des propriétés après des milliers de cycles, qui conditionnent tout usage industriel, ne sont pas documentées. L'équipe étudie la mécanique de la jambe, pas un système utilisable.

Cette recherche s'inscrit dans la lignée des robots musculo-squelettiques, un domaine longtemps exploré au Japon, notamment à l'Université de Tokyo avec des humanoïdes à muscles tendineux. Elle contraste avec les humanoïdes qui visent le déploiement, comme Figure 03, Optimus ou Digit d'Agility, qui misent sur des actionneurs rotatifs rigides. Elle se rapproche plus de projets à muscles artificiels comme ceux de Clone Robotics en Pologne, qui utilisent l'hydraulique. La suite logique est la marche sans suspension, ce qui demandera un contrôle de l'équilibre avec des éléments élastiques. Aucun calendrier n'est donné.

Dans nos dossiers

À lire aussi

Actionneur souple monolithique à force-proprioception intégrée grâce à l'impression 3D en un seul matériau
1arXiv cs.RO 

Actionneur souple monolithique à force-proprioception intégrée grâce à l'impression 3D en un seul matériau

Une équipe de recherche présente dans un preprint publié sur arXiv (2609.24499, soumis fin septembre 2026) un actionneur pneumatique baptisé MFPS, pour Monolithic Force-Proprioception Soft. Le dispositif combine dans une seule pièce, imprimée en un seul matériau par dépôt de fil fondu (FDM) en une seule étape, une chambre de flexion asymétrique de type origami et un capteur de force et de proprioception. Le capteur exploite la variation de résistance électrique d'un polyuréthane thermoplastique (TPU) conducteur soumis à la déformation. Les tests rapportés montrent un angle de flexion de 40 degrés, une force de sortie de 12,5 newtons, et une variation de résistance de 26,9% lorsque la force externe appliquée passe de 0 à 45 newtons. Les chercheurs ont ensuite assemblé une pince à deux doigts fondée sur ces actionneurs et ont validé expérimentalement ses capacités de préhension et de perception de force. L'intérêt de cette approche tient à ce qu'elle règle un problème connu des actionneurs souples proprioceptifs actuels: l'assemblage de matériaux hétérogènes (élastomère pour l'actionnement, matériaux conducteurs séparés pour le capteur) génère des erreurs de collage et des concentrations de contraintes qui limitent la durabilité et la fiabilité de la mesure. En fabriquant actionneur et capteur d'un seul tenant avec un seul matériau, la méthode simplifie la production et pourrait faciliter l'intégration de capacités de retour de force dans des préhenseurs souples à bas coût, un enjeu pour la robotique de manipulation délicate en logistique ou en assemblage léger. Il s'agit toutefois d'un résultat de laboratoire à ce stade, sans partenaire industriel ni déploiement annoncé, et les chiffres proviennent d'essais contrôlés sur un prototype unique. Ce travail s'inscrit dans la lignée des recherches sur les actionneurs pneumatiques auto-capteurs, un axe actif de la robotique souple depuis plusieurs années, où l'objectif est de remplacer les capteurs externes rigides par une perception intrinsèque au matériau. Le preprint ne précise ni les auteurs institutionnels ni de calendrier de suite; il s'agit pour l'instant d'une preuve de concept méthodologique plutôt que d'un produit destiné à une mise sur le marché.

RecherchePaper
1 source
PneuTac : manipulation tactile avec des robots pneumatiques souples grâce à une simulation unifiée MPM et Gaussian Splatting
2arXiv cs.RO 

PneuTac : manipulation tactile avec des robots pneumatiques souples grâce à une simulation unifiée MPM et Gaussian Splatting

PneuTac est un cadre logiciel de recherche, présenté sur arXiv (v1, 2609.38418), qui vise l'apprentissage de la manipulation tactile avec des robots souples pneumatiques. Les auteurs modélisent la dynamique du robot souple et de la membrane déformable du capteur tactile avec la méthode des points matériels (MPM), puis rendent la scène en 3D Gaussian splatting (3DGS). Le calage réel-vers-simulation repose sur une méthode visuelle simple. Des réseaux d'action et de perception, entraînés comme modèles de substitution, accélèrent ensuite la simulation. Ce pipeline sert à collecter des démonstrations guidées par le toucher directement en simulation. Les tests portent sur un doigt souple pneumatique conçu sur mesure, équipé d'un embout tactile à base de vision, avec des évaluations complémentaires sur d'autres dispositifs. Selon les auteurs, les politiques entraînées avec des démonstrations augmentées par la simulation surpassent des références entraînées sur les mêmes données réelles, sur trois tâches de manipulation compliante riches en contacts. Le résumé ne donne ni chiffres de performance ni taux de réussite. L'enjeu est de lever un goulot d'étranglement connu. Les robots souples offrent un contact sûr grâce à leur compliance, et les capteurs tactiles optiques fournissent une perception fine du toucher. Mais les simulateurs existants les traitent séparément et laissent des écarts de calibration importants et coûteux à corriger. Unifier dans un même moteur MPM la déformation du corps pneumatique et celle de la membrane tactile, avec un rendu 3DGS pour l'image, permet de générer des données synthétiques exploitables pour des politiques d'imitation. Pour les intégrateurs, l'intérêt est indirect mais réel : la manipulation d'objets fragiles (alimentaire, logistique, soin) dépend de mains compliantes, et leur programmation par démonstrations réelles reste lente. Il faut toutefois rester prudent. Il s'agit d'un preprint non évalué par les pairs, validé sur un seul doigt et trois tâches, sans chiffres publics dans le résumé, ce qui ne permet pas de conclure à un « sim-to-real résolu » à l'échelle d'une main complète. Ce travail s'inscrit dans la convergence entre simulation différentiable de matériaux mous, capteurs de type GelSight et rendu neuronal. Il se place à côté des grandes lignes de recherche sur les modèles vision-langage-action (VLA), qui restent surtout alimentés par la vision et très peu par le tactile. Les prochaines étapes naturelles sont l'extension à des effecteurs multi-doigts, la publication du code et des jeux de données, et des comparaisons chiffrées avec les simulateurs rigides ou à éléments finis. Aucun partenaire industriel, pilote ni calendrier de déploiement n'est annoncé.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Des robots souples mais efficaces grâce à une co-conception globale
3arXiv cs.RO 

Des robots souples mais efficaces grâce à une co-conception globale

Les robots souples promettent une sécurité intrinsèque grâce à la compliance de leurs matériaux, ce qui les rend adaptés aux interactions avec les humains ou à la manipulation d'objets fragiles. Dans une publication de perspective diffusée sur arXiv (version 2 de l'article 2505.03761), des chercheurs constatent que le domaine peine à concilier la performance sur une tâche donnée avec des critères plus larges comme la durabilité et la fabricabilité. Selon eux, cette difficulté est aggravée par les processus de conception séquentiels classiques, où la forme du corps est définie avant le contrôle, sans boucle de rétroaction entre les deux. Le texte passe en revue les approches de co-conception émergentes, qui optimisent simultanément le corps et le « cerveau » (le contrôleur) du robot, et qui permettent de découvrir des morphologies non conventionnelles, très adaptées à leur tâche. Il s'agit d'un article de synthèse et de positionnement, sans robot ni chiffre de performance nouveaux, et non d'un produit ou d'un déploiement. L'enjeu est méthodologique, mais il touche directement la question du passage du laboratoire à l'industrie. Les auteurs identifient trois freins à l'adoption de la co-conception : des objectifs d'optimisation trop étroits, un écart persistant entre performances simulées et réelles (le fameux sim-to-real gap, particulièrement marqué pour les matériaux déformables, difficiles à modéliser), et un coût de calcul élevé. Pour un intégrateur ou un décideur B2B, cela rappelle qu'un robot souple optimisé en simulation pour une seule métrique a peu de chances de tenir en production s'il ignore l'usure, la reproductibilité de fabrication ou la maintenance. Le cadre proposé déplace donc l'optimisation vers des critères de valeur plus larges, ce qui contredit l'idée que la seule performance de tâche suffit à valider une conception. Pour y répondre, les auteurs proposent un cadre de co-conception « holistique » reposant sur trois leviers : intégrer une gamme plus large de valeurs de conception, insérer du prototypage physique pour affiner les évaluations, et gagner en efficacité via des métriques de substitution (surrogate) et des stratégies de commande fondées sur des modèles. Leurs priorités de recherche portent sur les connaissances a priori de conception et les métriques, l'évaluation assistée par l'IA, l'équilibre entre raffinement computationnel et essais physiques, et l'arbitrage entre sécurité et performance. Aucun calendrier de pilote ni partenaire industriel n'est annoncé. Le texte s'inscrit dans une lignée de travaux sur l'évolution morphologique et l'optimisation conjointe forme-contrôle, dont il cherche à lever les limites pratiques avant tout transfert vers des applications commerciales.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Robot bipède DIY : des muscles pneumatiques à la place des moteurs
4IEEE Spectrum Robotics 

Robot bipède DIY : des muscles pneumatiques à la place des moteurs

En 1987, Richard Greenhill, photographe britannique autodidacte passionné de robotique, lance dans son grenier londonien un projet qui n'intéresse personne chez son employeur de l'époque, la startup Intergalactic Robots : construire un humanoïde bipède de taille réelle. Il réunit chaque mercredi soir une douzaine d'enthousiastes, baptisés le Shadow Group, qui assemblent des composants récupérés dans des imprimantes et des déchetteries. Leur machine principale, le Shadow Walker, repose sur un squelette en bois d'érable inspiré des atlas médicaux d'anatomie humaine, dessiné par David Buckley, spécialiste de la robotique et de l'animatronique. Plutôt que des moteurs électriques, Greenhill opte pour 28 muscles pneumatiques, une variante des muscles de McKibben inventés dans les années 1950, qui se contractent ou s'étendent sous air comprimé. Ces actionneurs sont répartis sur huit articulations (hanches, genoux, chevilles, orteils), offrant 12 degrés de liberté. Le robot mesure 168 cm, pèse 38 kg et intègre dans son torse les électrovannes, l'électronique et les interfaces informatiques. L'équipe parvient à lui faire tenir debout et à maintenir son équilibre, y compris après de légères poussées. La marche, en revanche, reste hors de portée. Ce projet illustre un paradoxe structurant des débuts de la robotique humanoïde : la station debout et l'équilibre statique sont des problèmes résolubles avec des moyens modestes, mais la locomotion dynamique exige une fiabilité de capteurs et d'actionneurs que les composants de récupération ne peuvent garantir. Rich Walker, recruté adolescent dans le groupe, tente d'utiliser des réseaux de neurones pour résoudre le problème de l'équilibre, une approche qui anticipe d'une trentaine d'années les architectures d'apprentissage par renforcement aujourd'hui au coeur des locomotion controllers de Boston Dynamics ou Agility Robotics. Les obstacles rencontrés, notamment la défaillance fréquente des valves pneumatiques et la fragilité générale du châssis, documentent en creux pourquoi les muscles artificiels pneumatiques ont largement cédé la place aux actionneurs électriques dans les humanoïdes commerciaux contemporains. Le Shadow Walker émerge dans un contexte d'effervescence institutionnelle : 1987 voit simultanément la création de l'IEEE Robotics and Automation Society et de l'International Federation of Robotics. Sur le plan industriel, Honda travaille depuis 1986 sur ses robots expérimentaux de la série E, dont les travaux conduiront au P2 (1996, 183 cm, 210 kg, premier humanoïde à marche autonome stable) puis à ASIMO. L'approche pneumatique du Shadow Group, documentée par Rich Walker dans une note technique publiée en 1999 sur le site de David Buckley, reste une référence de niche pour les chercheurs explorant les actionneurs bio-inspirés à compliance variable, un domaine qui connaît un regain d'intérêt dans les laboratoires travaillant sur la sécurité humain-robot en manipulation industrielle.

RecherchePaper
1 source