

Vidéo : un YouTubeur conçoit un robot imprimé en 3D capable de jouer seul une partie complète de rapporteur de balle
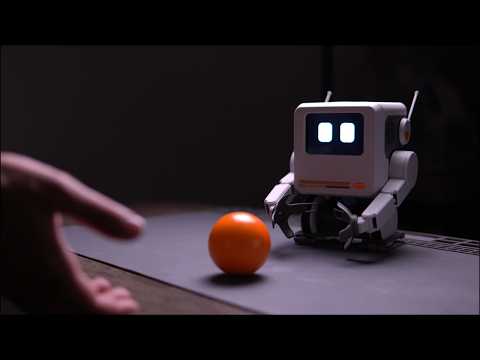
Un YouTubeur connu sous le nom de Sector 07 a présenté Fetch, un robot imprimé en 3D capable de jouer seul une partie complète de « rapporter la balle ». Le robot repère une balle orange, la saisit avec ses bras, puis balaie la pièce pour trouver son propriétaire. Une main levée suffit à lui indiquer où ramener la balle. L'architecture fonctionne entièrement hors ligne, en boucle fermée, autour d'une carte Arduino UNO Q à double processeur. L'un analyse les images de la caméra et détecte les objets, l'autre pilote les moteurs des roues et les servos des bras. La vision par ordinateur a été entraînée avec Edge Impulse, avec un modèle YOLO-Pro léger, sur deux classes seulement, la balle orange et la main humaine, à raison de 200 images par classe prises avec la caméra du robot, sous différents éclairages, sols et arrière-plans. Le modèle trace un cadre autour de l'objet détecté, ce qui permet de orienter les roues et d'estimer la distance d'extension des bras pour saisir ou relâcher la balle.
Il ne s'agit ni d'un produit commercial ni d'un jalon pour la robotique industrielle, mais le projet illustre bien ce qu'un amateur peut désormais réaliser. Un pipeline de perception complet (détection, localisation, boucle de contrôle) tourne en local sur un microcontrôleur grand public, sans cloud ni GPU, avec un jeu de données de quelques centaines d'images. Pour les intégrateurs et les ingénieurs, c'est un indicateur de la baisse du coût d'entrée de la vision embarquée : des outils comme Edge Impulse rendent l'entraînement et le déploiement de modèles de détection accessibles hors des laboratoires. Les limites sont aussi instructives. Le robot a peiné à détecter la balle en forte luminosité et à la relâcher, des défauts corrigés en ajustant la vitesse des moteurs, les temps de serrage et les seuils de détection. C'est le type de fragilité face aux conditions réelles que l'on retrouve, à une autre échelle, dans l'écart entre démonstration et déploiement. Aucune mesure de fiabilité, de taux de réussite ou de temps de cycle n'est fournie : on dispose d'une vidéo de démonstration, pas d'une évaluation quantifiée.
Le projet s'inscrit dans la vague de robots de compagnie et d'éducation basés sur des cartes accessibles, où l'Arduino UNO Q, associant microcontrôleur temps réel et processeur capable d'exécuter de la vision, joue un rôle de plateforme d'apprentissage. Le robot a aussi des éléments de personnalité : yeux animés, oreilles mobiles et réponses vocales générées avec des clips audio créés via ElevenLabs. Le créateur a publié l'ensemble en open source sur l'Arduino Project Hub, avec les fichiers d'impression, le code, la liste des composants et le guide d'assemblage. Rien n'indique de suite commerciale ni de pilote annoncé. L'intérêt tient à la reproductibilité : des étudiants, des makers et de petites équipes peuvent s'en servir comme base pour des applications de manipulation simple guidée par la vision.


