
Un matériau robotique de 37 unités synchronise ses mouvements sans horloge ni contrôle central
Des chercheurs des universités d'Amsterdam, de Leiden et de Birmingham, avec d'autres institutions européennes, ont mis au point un matériau robotique capable de synchroniser le mouvement de 37 unités actives sans horloge externe ni contrôleur central. Les travaux, publiés dans Nature, décrivent deux structures expérimentales : un réseau bidimensionnel en nid d'abeille de 37 unités actives, et un anneau élastique équipé de 24 unités motorisées. L'ensemble associe structures élastiques, capteurs, électronique et actionneurs, soit plus de 100 capteurs et actionneurs au total, avec des pièces imprimées en 3D et des actionneurs de Lorentz sur mesure, qui produisent le mouvement par force électromagnétique. Dans le nid d'abeille, chaque unité oscille d'abord à environ 30 Hz. Les vibrations fusionnent ensuite en motifs de plus grande longueur d'onde et de plus longue période, jusqu'à un mouvement collectif, un processus que les auteurs nomment « wave coarsening ». Dans l'anneau, des déformations de fréquence élevée apparaissent d'abord, puis se regroupent en mouvements plus amples avant que la structure se stabilise sur un cycle lent et répétitif.
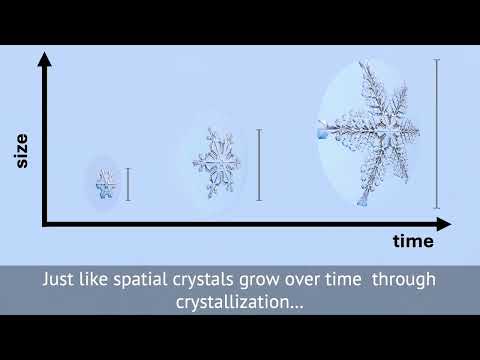
Le point clé est que cette organisation naît de la conception physique du matériau, et non d'un signal envoyé à chaque composant. Les interactions entre unités sont volontairement non réciproques : lorsqu'une unité influence sa voisine, la réponse n'est pas nécessairement symétrique, et cette asymétrie s'avère déterminante. Les chercheurs parlent de cristallisation temporelle (time crystallization), un système qui développe un motif répété dans le temps, comme un cristal classique en possède dans l'espace. Les motifs collectifs restent stables malgré des perturbations aléatoires, et une modélisation mathématique a été utilisée pour étudier leur comportement lorsque la taille du système augmente. Pour les roboticiens, la perspective est celle de structures qui coordonnent leurs mouvements par leur mécanique plutôt que par un contrôle centralisé, avec moins de câblage de commande et de points de défaillance. Il faut toutefois rester prudent : ce qui est démontré, ce sont des oscillations coordonnées en laboratoire, pas un robot capable d'accomplir des tâches utiles. Le basculement contrôlé entre différents modes de mouvement, condition d'un usage pratique, n'a pas encore été montré.
Ces résultats s'inscrivent dans le champ des matériaux robotiques et de la matière active, où l'on cherche à déplacer l'intelligence de la commande logicielle vers la structure elle-même, une approche proche de la robotique en essaim ou des machines à comportement émergent. Aucun produit ni calendrier commercial n'est annoncé, et aucun acteur industriel, y compris français ou européen, n'est cité : il s'agit de recherche académique fondamentale, loin des humanoïdes et des bras industriels qui dominent l'actualité du secteur. Jack Binysh, de l'Université de Birmingham et co-auteur principal, y voit « un exemple frappant d'organisation spontanée », où de minuscules vibrations s'organisent jusqu'à mouvoir tout un matériau de façon coordonnée. La suite annoncée consiste à explorer des structures tridimensionnelles capables de mouvements plus complexes (flexion, torsion, cisaillement), et à concevoir des matériaux pouvant commuter entre plusieurs motifs de mouvement stables, afin de changer de forme ou de direction sans systèmes mécaniques dédiés à chaque fonction.
Recherche académique européenne (Amsterdam, Leiden, Birmingham) publiée dans Nature, sans acteur industriel français ni application commerciale à ce stade.


