À voir : un robot à deux bras lance, attrape et frappe des balles comme un champion de baseball
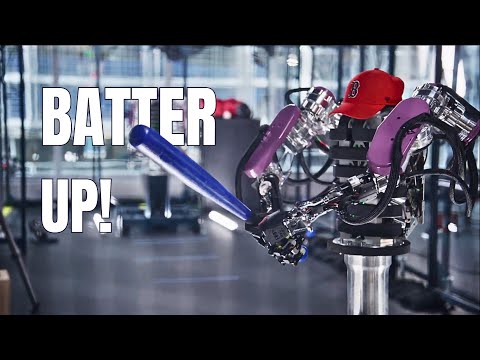
Le Robotics and AI Institute (RAI) a présenté AthenaZero, un robot bimanuel capable de lancer, d'attraper et de frapper des balles avec des mouvements coordonnés. Les résultats sont publiés dans Science Robotics. Le système se compose d'un torse central, de deux bras équipés de mains et d'un ensemble de moteurs et d'engrenages. Les segments des bras sont rigides, mais leurs articulations cèdent sous l'effet de forces extérieures, ce qui permet au robot de réagir de façon contrôlée au contact d'un objet ou de son environnement. L'équipe, dont fait partie le roboticien Andrew S. Morgan, a réalisé trois tâches inspirées du baseball: lancer une balle, l'attraper et la frapper avec une batte. Les chercheurs indiquent que le robot a réussi les trois lors de ses évaluations initiales. L'article ne fournit ni taux de réussite, ni vitesse de balle, ni nombre d'essais, ni payload, ni nombre de degrés de liberté, ni prix.
L'intérêt est d'abord méthodologique. La plupart des robots industriels sont conçus pour être raides et précis, ce qui convient au positionnement répétitif de pièces ou à la manutention de charges lourdes, mais complique les interactions avec des objets mobiles ou fragiles. AthenaZero part du principe inverse: élargir la plage de forces exploitable pour être à la fois délicat et puissant, et réduire l'inertie effective du bras afin d'accélérer et de décélérer plus vite. Morgan précise qu'il s'agit d'une première tentative de cette approche à faible inertie. Les auteurs insistent sur le fait que ces expériences démontrent le potentiel d'une conception mécanique, pas une aptitude à réaliser un large éventail de tâches réelles. Pour un intégrateur ou un décideur industriel, il s'agit donc d'une preuve de concept de laboratoire, sans lien avec un produit ou un déploiement. Le message de fond est que la dextérité dynamique ne dépend pas seulement de meilleurs modèles de contrôle: la répartition des masses et le comportement en force du matériel comptent autant, un point que la course actuelle aux modèles VLA tend à reléguer au second plan.
Le baseball sert de banc d'essai à des problèmes de manipulation difficiles. Lancer exige de coordonner les articulations pour transmettre de l'énergie à un objet. Attraper impose de réagir à une trajectoire et d'absorber les forces au contact. Frapper demande de positionner et de balancer une batte avec les deux bras au bon moment. Ces tâches dépassent les mouvements prévisibles de l'automatisation d'usine. AthenaZero s'inscrit dans un effort plus large du RAI pour comprendre comment la construction physique d'un robot influence sa capacité à manipuler des objets de formes, de poids et de textures variés. Les chercheurs prévoient de poursuivre l'amélioration du système et de l'évaluer sur des tâches de manipulation plus exigeantes. Aucun calendrier de pilote ni de commercialisation n'est annoncé, et l'article ne situe pas le robot face aux humanoïdes concurrents.
Pas d\'impact direct sur la France/UE


