
Aller au contenu principal
Des chercheurs du MIT construisent un laboratoire robotisé qui assemble et exécute ses propres expériences laser
RechercheInteresting Engineering 

Des chercheurs du MIT construisent un laboratoire robotisé qui assemble et exécute ses propres expériences laser

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Des chercheurs du MIT construisent un laboratoire robotisé qui assemble et exécute ses propres expériences laser
▶ Voir sur YouTube

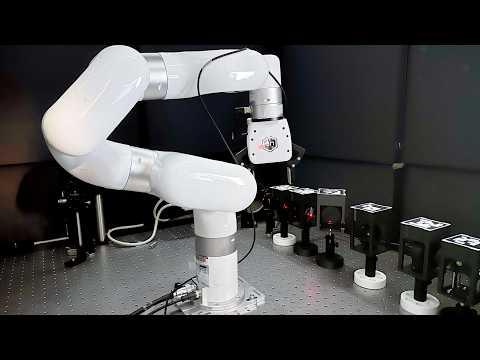
Des chercheurs du MIT, au Research Laboratory of Electronics, ont construit un laboratoire robotique capable d'assembler, calibrer et démonter seul des expériences d'optique laser, un travail qui prend habituellement des mois de réglages manuels. Menée par le postdoctorant Sachin Vaidya et le professeur Marin Soljačić, l'équipe utilise un bras robotique qui saisit des composants optiques standards (miroirs, lentilles), chacun logé dans un boîtier imprimé en 3D avec code QR d'identification et base magnétique, pour les positionner avec une précision micrométrique. Un outil de réglage Wi-Fi tourne à distance les molettes des montures optiques, tandis que deux caméras aériennes guident le logiciel dans la reconnaissance des pièces et le calcul des trajectoires ; une interface virtuelle permet aussi de déplacer les composants en glissant leur icône à l'écran. Lors d'une démonstration, le robot a assemblé seul une cavité laser de table, brique de base de la plupart des montages optiques, en 50 manœuvres et 30 minutes, puis s'est réajusté automatiquement après le déplacement volontaire d'un composant pour maintenir l'intensité du faisceau. Les détails complets seront présentés à la conférence IROS (Intelligent Robots and Systems) ce mois-ci.

Pour la photonique et les laboratoires de R&D, l'enjeu est de lever un goulot d'étranglement connu : le montage optique reste un geste artisanal, dépendant du savoir-faire individuel et peu reproductible. Un système fonctionnant sans fatigue, avec une constance que Vaidya juge supérieure au réglage "au feel" pratiqué par les humains, pourrait libérer du temps de recherche et accélérer les cycles d'expérimentation, promesse qu'une seule démonstration de 30 minutes ne suffit pas à établir à grande échelle. Le projet rejoint la tendance des laboratoires autopilotés ("self-driving labs"), déjà testée en chimie et en science des matériaux, ici appliquée à l'optique de précision où les tolérances se comptent en microns. Une interface cloud, si elle aboutit, permettrait à des chercheurs distants de soumettre des protocoles exécutés physiquement par le robot, utile pour tester plus vite des prototypes de caméras, écrans, cellules solaires ou casques AR/VR.

Construire une seule expérience d'optique peut prendre des mois de positionnement manuel de miroirs et lentilles fragiles, d'où le choix de la cavité laser comme premier cas d'usage, composant quasi universel des montages optiques. L'équipe étend le système sur deux fronts : le matériel, pour élargir la gamme de composants manipulables, et l'interface cloud, pour l'exécution à distance de protocoles. Les chercheurs appliquent déjà leur plateforme à un usage concret hors laser, l'évaluation de matériaux candidats à la capture du carbone, en éclairant des échantillons avec une lumière calibrée pour mesurer leur absorption de CO2. Aucun partenaire industriel, prix ni calendrier de déploiement commercial n'est mentionné ; le système reste, à ce stade, un démonstrateur académique.

À lire aussi

Stress-tester des agents LLM dans un laboratoire de chimie robotisé
1arXiv cs.RO 

Stress-tester des agents LLM dans un laboratoire de chimie robotisé

Une équipe de recherche a testé des agents basés sur des grands modèles de langage (LLM) dans un laboratoire de chimie entièrement robotisé, utilisé comme banc d'essai physique plutôt que simulé. Le laboratoire compte 45 postes de travail modulaires exposés sous forme de compétences ("skills") lisibles par machine, ce qui a permis de lancer 4 608 essais au total. Résultat brut : seulement 3,3% des essais ont produit des workflows exécutables jugés valides par des experts humains selon les contraintes réelles du laboratoire. Même le système le plus performant testé n'a atteint que 28,1% de réussite. Sur le plan de la planification à long horizon, à peine trois workflows exécutables ont dépassé 30 opérations enchaînées, le plus long comptant 44 étapes. Sur cinq rounds successifs intégrant du feedback expérimental, les agents ont procédé à des ajustements ponctuels et locaux, mais aucun n'a jamais replanifié un workflow dans son ensemble ni redessiné une méthode analytique complète. Ce résultat vient tempérer le discours ambiant sur des agents IA capables de piloter seuls une découverte scientifique de bout en bout. Il montre que la génération de plans en langage naturel, aussi convaincante soit-elle sur le papier, ne garantit pas l'exécutabilité physique réelle en environnement contraint, et que l'écart entre démonstration et déploiement reste très large. Pour les acteurs de l'automatisation de laboratoire et les décideurs qui envisagent des pipelines de R&D pilotés par IA, le signal est clair : les agents actuels excellent à produire des plans plausibles, mais échouent majoritairement à les adapter face à des preuves expérimentales contradictoires, une capacité pourtant centrale à toute démarche scientifique itérative. Le champ de l'"IA agentique pour la science" s'est développé rapidement ces deux dernières années, porté par des promesses de laboratoires autonomes capables de concevoir et exécuter des expériences sans intervention humaine. La plupart des évaluations existantes reposent toutefois sur des simulations ou des tâches purement textuelles, ce qui limite leur valeur prédictive. En s'appuyant sur un vrai laboratoire robotisé avec ses contraintes physiques, cette étude propose un cadre diagnostique reproductible pour mesurer la maturité réelle de déploiement de ces agents, et appelle à des travaux futurs axés sur des boucles fermées permettant une véritable replanification et une redéfinition des méthodes analytiques en cours d'expérience.

RecherchePaper
1 source
Des chercheurs créent AthenaZero, un robot qui lance, attrape et frappe la balle au baseball comme un humain
2Interesting Engineering 

Des chercheurs créent AthenaZero, un robot qui lance, attrape et frappe la balle au baseball comme un humain

Une équipe de chercheurs dirigée par Andrew Morgan a présenté AthenaZero, un robot à deux bras, deux mains et un torse conçu spécifiquement pour lancer, attraper et frapper une balle de baseball. Contrairement aux robots industriels classiques, la machine a été pensée pour minimiser la masse et la rigidité de ses effecteurs plutôt que pour maximiser la force mécanique brute. Sa masse totale au point d'action a été calibrée pour se rapprocher de celle d'un homme adulte, et la masse effective de ses bras, mesurée en aval de l'épaule, se rapproche davantage de celle d'un bras humain que n'importe quelle autre plateforme robotique comparée dans l'étude. Résultat concret : AthenaZero a atteint une vitesse de lancer de plus de 30 mètres par seconde avec une balle de tennis, une performance qui commence à s'approcher du niveau humain sans l'égaler, les lanceurs professionnels dépassant régulièrement 40 m/s. Les chercheurs ont aussi fait jouer deux unités AthenaZero ensemble à la balle dans un échange soutenu, et associé un seul robot à un joueur humain pour des sessions de lancer et de batting practice. Le robot ne frappe pas systématiquement : il évalue la trajectoire de la balle en temps réel, ajuste son swing en conséquence, et retient son geste si la balle sort de la zone de frappe. La démonstration vise moins le baseball lui-même, une compétence que les auteurs qualifient eux-mêmes de niche, que la preuve de concept qu'elle porte. Pour l'industrie robotique, l'expérience illustre un décalage persistant entre les progrès des logiciels de contrôle, de plus en plus sophistiqués, et une architecture matérielle restée largement figée sur le modèle lourd et rigide hérité de la robotique industrielle. En montrant qu'un compromis délibéré entre inertie réduite et simplicité mécanique permet une manipulation véritablement dynamique, et non plus seulement des gestes lents et délibérés, l'équipe de Morgan fournit un argument concret pour repenser la conception matérielle des bras et mains robotiques. C'est un enjeu direct pour les intégrateurs et fabricants qui cherchent à faire sortir leurs robots humanoïdes des mouvements prudents et scriptés, vers une réactivité proche du réflexe humain, utile pour la logistique, l'assemblage rapide ou toute tâche imprévisible. Le constat de départ des chercheurs est que le contrôle robotique a progressé plus vite que le matériel : la plupart des bras robotiques actuels restent construits selon une philosophie mécanique héritée de plusieurs décennies d'automatisation industrielle, privilégiant rigidité et charge utile élevée au détriment de la vitesse et de l'agilité. AthenaZero a été conçu pour tester frontalement l'hypothèse inverse, à savoir qu'une masse d'effecteur plus faible, et donc une inertie réduite, permettrait des réactions plus rapides et des mouvements plus puissants que des concurrents plus lourds. L'étude reste à ce stade une démonstration de recherche, sans annonce de commercialisation, de site pilote ni de calendrier de déploiement. Les auteurs présentent leur approche comme une invitation à aborder les défis de manipulation robotique sous un angle privilégiant la dynamique, une perspective qu'ils jugent applicable bien au-delà du terrain de baseball, vers des scénarios réels imprévisibles où les robots devront réagir plutôt que simplement exécuter.

RecherchePaper
1 source
Des blocs modulaires assemblés par robots pour rendre la construction plus efficace et durable
3Robohub 

Des blocs modulaires assemblés par robots pour rendre la construction plus efficace et durable

Des chercheurs du MIT ont publié dans la revue Automation in Construction une étude de faisabilité portant sur l'assemblage robotisé de structures de bâtiment à partir de "voxels", des blocs modulaires en treillis 3D emboîtables. L'équipe, dirigée par Miana Smith, doctorante au Center for Bits and Atoms (CBA) du MIT, et co-signée par Neil Gershenfeld (directeur du CBA) ainsi que Paul Richard de l'EPFL, a évalué huit géométries de voxels existantes avant de développer trois nouveaux designs basés sur un treillis octet à haute rigidité. Ces voxels s'auto-alignent mécaniquement grâce à des connexions snap-fit, sans nécessiter de connecteurs supplémentaires. Pour les assembler, les chercheurs ont conçu les MILAbots (Modular Inchworm Lattice Assembler robots), des robots arpenteurs qui se déplacent sur la structure en ancrant et dépliant leur corps, à la manière d'une chenille arpenteuse. Le système inclut également une interface logicielle permettant de générer des plans de construction en voxels et de piloter les robots directement sur site. Le résultat le plus notable de l'étude est une réduction potentielle du carbone incorporé (embodied carbon) de 82 % par rapport aux méthodes courantes que sont l'impression béton 3D, le béton préfabriqué modulaire et la charpente acier, tout en restant compétitif en termes de coût et de délai de construction. Ce chiffre mérite toutefois d'être lu avec précaution : il dépend fortement du matériau choisi pour fabriquer les voxels, et l'étude reste à ce stade une analyse de faisabilité. Des questions critiques comme la résistance au feu, la durabilité long terme et le passage à l'échelle réelle n'ont pas encore été traitées. Pour les décideurs industriels et les intégrateurs, l'intérêt réside néanmoins dans la démonstration que la fabrication numérique discrète (assemblage de modules standardisés par robots) peut être transposée du secteur aérospatial au bâtiment, avec un potentiel de décarbonation significatif si les matériaux sont bien choisis. Le CBA du MIT travaille sur les treillis de voxels depuis plusieurs années, avec des applications déjà validées en aéronautique en collaboration avec NASA, Airbus et Boeing. L'idée centrale, résumée par Gershenfeld, est d'appliquer au bâtiment les ratios performance/masse de l'aérospatial. Sur le plan concurrentiel, ce positionnement se distingue de l'impression béton 3D (ICON, Cobod, XtreeE côté européen) et des systèmes de préfabrication modulaire classiques, en misant sur la réversibilité et la reconfigurabilité des structures. Aucun pilote industriel ni timeline de déploiement commercial n'est annoncé à ce stade : il s'agit d'une preuve de concept académique, pas d'un produit commercialisé. Les prochaines étapes logiques seraient des tests de charge à grande échelle et une validation des performances en conditions réelles, notamment face aux contraintes réglementaires de la construction.

UELa co-signature de Paul Richard (EPFL) et la mention de XtreeE comme concurrent européen en impression béton 3D signalent une pertinence indirecte pour l'écosystème européen de la construction robotisée, sans impact opérationnel à ce stade.

RecherchePaper
1 source
Collaboration adaptative robot-humain pour la construction en maçonnerie face aux incertitudes de matériaux et d'assemblage
4arXiv cs.RO 

Collaboration adaptative robot-humain pour la construction en maçonnerie face aux incertitudes de matériaux et d'assemblage

Des chercheurs ont publié fin mai 2026 un preprint (arXiv:2605.20264) présentant un workflow collaboratif humain-robot adaptatif pour la construction en maçonnerie, validé sur une étude de cas en pose de briques. Le protocole divise les tâches ainsi : un bras robotique place les briques, tandis qu'un opérateur humain applique la colle. Deux mécanismes téchniques complémentaires structurent le système. D'une part, un projecteur monté sur l'effecteur terminal du robot projette en temps réel un guidage spatial précis directement sur la surface de travail, indiquant à l'opérateur exactement où et comment appliquer l'adhésif. D'autre part, un scanner laser mesure en continu l'état réel de l'assemblage et corrige dynamiquement les poses de saisie et de dépôt du robot. Des expériences en grandeur réelle ont été conduites sur des configurations d'appareil courant (running bond) et des configurations non standard, sans que les auteurs ne précisent le volume de briques testé ni la durée des cycles. Ce travail s'attaque à deux verrous bien identifiés de la robotique de construction : la communication robot-vers-humain et l'accumulation des tolérances. En chantier réel, les écarts dimensionnels des matériaux et les erreurs d'assemblage se cumulent au fil des rangées, dérivant les poses planifiées vers des collisions ou des défauts géométriques. Les résultats montrent que la projection spatiale améliore la régularité d'application de l'adhésif et réduit le temps d'opération humaine, tandis que la correction laser maintient le niveau des assises et supprime les échecs en boucle ouverte. Ces résultats suggèrent qu'un couplage perception-guidage peut absorber la variabilité matière sans reprogrammation manuelle, ce qui intéresse directement les intégrateurs souhaitant déployer des cellules robotiques sur des chantiers non contrôlés. La robotique de maçonnerie est un segment actif : la machine Hadrian X de FBR (Australie) et le système SAM100 de Construction Robotics (États-Unis) automatisent déjà la pose de briques, mais en boucle quasi-ouverte avec intervention humaine limitée. L'approche présentée se distingue par l'aspect coopératif serré entre humain et robot et par la boucle de rétroaction laser, proches des travaux menés à l'ETH Zurich (groupe Gramazio Kohler) sur la fabrication numérique en architecture. En tant que preprint non encore évalué par des pairs, ces résultats restent à confirmer à plus grande échelle; aucun partenaire industriel ni calendrier de déploiement n'est mentionné dans l'abstract.

UELes travaux de l'ETH Zurich (groupe Gramazio Kohler) cités en référence proche témoignent d'un écosystème européen actif sur la fabrication numérique en architecture, mais l'étude ne mentionne aucun partenaire ni déploiement en France ou en UE.

RecherchePaper
1 source