Aller au contenu principal
Un robot humanoïde utilise la vision et la mémoire pour trier des objets avec dextérité
HumanoïdesInteresting Engineering 

Un robot humanoïde utilise la vision et la mémoire pour trier des objets avec dextérité
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Un robot humanoïde utilise la vision et la mémoire pour trier des objets avec dextérité
▶ Voir sur YouTube

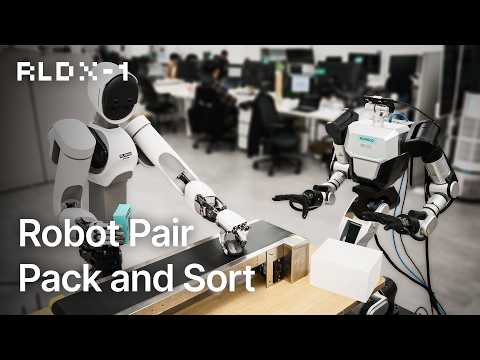
Lors d'un événement baptisé "Dexterity Night" organisé par la startup sud-coréenne RLWRLD à l'Exploratorium de San Francisco, un robot humanoïde du japonais Enactic a exécuté un tri de chaussettes noires sur tapis roulant, parmi un flux mélangé de chaussettes noires et blanches. Le robot identifiait la couleur de chaque chaussette par caméra embarquée, saisissait l'objet avec des mains antropomorphes, puis le déposait dans le bon bac, tout en conservant en mémoire les couleurs précédemment détectées pour enchaîner les décisions sans recalibrage. D'autres robots étaient présents, WIRobotics (Corée du Sud) et Origami Robotics (États-Unis), tous pilotés par le même modèle de fondation RLDX-1 développé par RLWRLD. En parallèle, RLWRLD accélère la collecte de données réelles en filmant des travailleurs qualifiés (hôtellerie, logistique, commerce de proximité) via caméras et capteurs, pour constituer des datasets couvrant des gestes de pliage, préhension et organisation en conditions réelles.

L'intérêt de la démonstration réside moins dans le tri de chaussettes en lui-même que dans l'architecture technique sous-jacente. RLDX-1 repose sur un Multi-Stream Action Transformer (MSAT) qui traite en flux parallèles les signaux visuels, de mouvement, de mémoire et de couple avant de les fusionner pour générer des actions coordonnées. Un module de cognition compresse les entrées perceptuelles en tokens mémoire, ce qui permet un suivi de tâche sur un horizon long, un point de friction récurrent dans les modèles de fondation robotiques actuels, que RLWRLD identifie explicitement comme sa cible. Pour enrichir la diversité d'apprentissage, le système combine motion capture de mains humaines et un moteur de données synthétiques. Les benchmarks annoncés sont décrits comme "state-of-the-art" en simulation et en conditions réelles, affirmation usuelle dans les communiqués de ce secteur, et qu'il faudra vérifier sur des déploiements documentés en production.

RLWRLD s'inscrit dans une dynamique coréenne qui cherche à se différencier d'un marché humanoïde dominé à deux extrêmes: les États-Unis sur les modèles d'IA haute performance (Figure, Physical Intelligence avec Pi-0, Boston Dynamics, Tesla avec Optimus Gen 3), la Chine sur la compétitivité hardware. La stratégie coréenne misait sur la manipulation fine et la dextérité des doigts: Robotis développe des mains à entraînement direct (moteur relié directement aux articulations, sans câbles ni engrenages) et aurait reçu des précommandes de Google et Apple; Edin Robotics travaille sur des capteurs reproduisant la sensation tactile du bout des doigts. RLWRLD accélère désormais le déploiement de RLDX-1 sur plusieurs sites réels simultanément, une étape qui distingue un produit en test d'un produit opérationnel. La prochaine question concrète pour les intégrateurs industriels sera de connaître les taux de succès en conditions non contrôlées, les temps de cycle réels, et les coûts de déploiement.

À lire aussi

RLWRLD et Nvidia lancent DexBench pour standardiser la dextérité des robots humanoïdes
1Robotics & Automation News 

RLWRLD et Nvidia lancent DexBench pour standardiser la dextérité des robots humanoïdes

RLWRLD, une startup spécialisée en IA physique, a annoncé en partenariat avec Nvidia le lancement de DexBench, un benchmark universel destiné à standardiser l'évaluation des capacités de dextérité des robots humanoïdes. L'initiative repose sur trois axes : DexBench en tant que référentiel d'évaluation commun, un standard de données pour l'entraînement à la manipulation dextre, et une intégration native aux frameworks open-source Nvidia Isaac Lab et Isaac Lab-Arena. Aucune date de disponibilité publique ni métriques de performance n'ont été communiquées à ce stade -- il s'agit d'une annonce de feuille de route, pas d'un produit shipped. L'absence de standard commun pour mesurer la dextérité est l'un des obstacles majeurs à la comparaison objective entre systèmes humanoïdes. Sans référentiel partagé, chaque constructeur publie ses propres métriques dans des conditions contrôlées, ce qui rend les comparaisons entre Figure 03, Optimus, Unitree ou 1X quasi impossibles pour les intégrateurs industriels. DexBench vise à combler ce vide en établissant des protocoles reproductibles, ce qui pourrait accélérer la qualification de robots pour des tâches d'assemblage ou de picking en milieu non structuré. RLWRLD s'inscrit dans un écosystème naissant autour des fondations de simulation Nvidia, qui positionne Isaac Lab comme infrastructure commune pour le sim-to-real dans la robotique humanoïde. Des acteurs comme Physical Intelligence (Pi-0), Agility Robotics ou Boston Dynamics s'appuient également sur des pipelines de simulation propriétaires. Le choix de standardiser via un framework open Nvidia plutôt qu'un consortium neutre (comme ROS 2 ou IEEE) est un pari sur l'adoption par l'écosystème Jetson/Omniverse -- une dynamique à surveiller face aux initiatives concurrentes en Europe.

UELa standardisation de l'évaluation de la dextérité pourrait indirectement bénéficier aux intégrateurs industriels européens, mais aucun acteur FR/EU n'est impliqué et l'initiative demeure au stade de feuille de route sans métriques ni date de disponibilité.

HumanoïdesOpinion
1 source
Un allié des États-Unis prévoit une armée de robots humanoïdes pour des opérations à risque avec des drones et booster la guerre high-tech
2Interesting Engineering 

Un allié des États-Unis prévoit une armée de robots humanoïdes pour des opérations à risque avec des drones et booster la guerre high-tech

Mykhailo Fedorov, ancien vice-premier ministre et ministre de la Transformation numérique de l'Ukraine, a dévoilé fin septembre 2026 une nouvelle initiative baptisée « Army of Robots », présentée comme le prolongement de l'« Army of Drones » qui a fait de l'Ukraine le plus gros producteur mondial de drones de combat depuis le début de la guerre. Le projet, encore à un stade très précoce (pas de robot construit, pas de démonstration publique), vise à développer des robots humanoïdes et d'autres systèmes autonomes capables de reprendre des tâches aujourd'hui assurées par des soldats sur le front : recharger des armes, remplacer des batteries, poser des capteurs, livrer des munitions, évacuer des blessés, poser ou déminer des mines, faire de la reconnaissance, défendre des positions et mener des frappes. Fedorov recrute actuellement ingénieurs, équipes de robotique, entreprises technologiques et investisseurs pour bâtir cet écosystème. Selon Ukrainska Pravda, les objectifs affichés sont qu'un robot humanoïde parvienne à tuer un soldat russe dans les six mois suivant le lancement du programme, et qu'une première opération combinant robots et drones, coordonnés par logiciel, ait lieu dans la première année. Fedorov rappelle que les drones représentent déjà plus de 95 % des frappes en Ukraine, avec plus de 700 fabricants d'UAV actifs dans le pays. À ce stade, il s'agit d'une annonce de positionnement et de levée de fonds, pas d'un produit livré : aucune plateforme, aucun degré de liberté, aucune autonomie embarquée ni aucun calendrier de fabrication n'a été précisé, et l'objectif « tuer un soldat en six mois » relève davantage de la communication offensive que d'une spécification technique vérifiable. Le signal reste néanmoins notable pour le secteur : après avoir démontré avec les drones qu'elle pouvait industrialiser très vite une filière de guerre technologique low-cost et à haut volume, l'Ukraine cherche à reproduire ce modèle sur la robotique terrestre et humanoïde, un segment où les acteurs occidentaux (Boston Dynamics, Figure, Tesla) restent surtout positionnés sur la logistique et l'industrie civile. Si l'écosystème se concrétise, il pourrait accélérer les allers-retours entre robotique militaire et marché privé et inciter investisseurs et intégrateurs occidentaux à s'intéresser davantage à la robotique de défense à bas coût. Le projet prolonge la trajectoire personnelle de Fedorov depuis son départ du gouvernement ukrainien. Il a récemment annoncé la création d'une société de technologie de défense dont Alex Karp, PDG de Palantir, serait le premier investisseur majeur, destinée à transformer l'expérience ukrainienne de guerre technologique en produits commercialisables, sans que sa structure précise ait été détaillée. Un fonds d'investissement distinct basé à Kyiv est par ailleurs en cours de constitution pour financer start-ups et fabricants de défense ukrainiens. Fedorov justifie l'urgence par la capacité de la Russie à copier et industrialiser rapidement les technologies adverses, ce qui l'oblige, dit-il, à lancer en permanence un nouveau cycle technologique avant l'ennemi. Aucun partenaire robotique nommé ni calendrier de déploiement opérationnel n'a été communiqué pour l'instant.

UEAucun acteur européen n'est implique, mais l'initiative pourrait a terme accroitre l'intérêt des investisseurs occidentaux, dont européens, pour la robotique de défense low-cost.

HumanoïdesOpinion
1 source
Figure et 1X accélèrent la production de robots humanoïdes
3IEEE Spectrum Robotics 

Figure et 1X accélèrent la production de robots humanoïdes

Figure atteint désormais une cadence de production de 55 robots humanoïdes par semaine, selon une annonce publiée fin avril 2026. Ces unités sont, selon la startup américaine, destinées aux équipes internes de R&D, à la collecte de données, au développement de tâches domestiques de bout en bout et à des "cas d'usage commerciaux en développement", une formulation qui interroge sur la destination réelle de cette production alors que les déploiements commerciaux restent à maturité. En parallèle, 1X Technologies a officiellement ouvert la NEO Factory à Hayward, en Californie : une usine de 58 000 pieds carrés (environ 5 400 m²) employant plus de 200 personnes, avec une chaîne entièrement intégrée couvrant moteurs, batteries, transmissions, capteurs, structures et assemblage final. Les premières unités NEO sortent déjà des lignes de production, avec des livraisons grand public annoncées pour 2026. Sur le plan technique, Agility Robotics a publié des tests d'équilibre dynamique sur une seule jambe pour son robot Digit, et une équipe de recherche a présenté HTD (Humanoid Transformer with Touch Dreaming), un système de manipulation humanoïde combinant téleopération VR, apprentissage par renforcement pour le bas du corps et capteurs tactiles distribués. La montée en cadence simultanée de Figure et 1X marque un glissement du secteur humanoïde vers la production industrielle, mais chaque annonce appelle une lecture critique. Produire 55 unités par semaine sans contrats commerciaux confirmés suggère soit une stratégie de collecte de données à grande échelle, ressource clé pour l'entraînement des politiques VLA (Vision-Language-Action), soit une anticipation agressive de la demande avant une prochaine levée de fonds. L'intégration verticale revendiquée par 1X, inspirée du modèle Tesla, offre une flexibilité d'itération et réduit la dépendance aux fournisseurs, mais mobilise des capitaux considérables. Les travaux d'Agility sur l'équilibre dynamique illustrent par ailleurs que le gap sim-to-real reste un verrou technique central : la moindre divergence entre modèle simulé et robot réel peut provoquer une instabilité en conditions réelles, limitant directement la fiabilité en milieu industriel. Figure, fondée en 2022 par Brett Adcock, a levé plus de 750 millions de dollars avec BMW, Microsoft et Amazon comme partenaires, et opère un pilote chez BMW Manufacturing en Caroline du Sud depuis 2024, bien que les vidéos publiées restent en conditions contrôlées. 1X, société norvégienne soutenue par OpenAI et Tiger Global, se positionne sur le marché résidentiel face à Tesla Optimus (déployé progressivement dans les usines Tesla), aux robots Agility Digit (opérés chez Amazon) et aux fabricants chinois comme Unitree (G1, H1) qui exercent une pression tarifaire croissante. Aucun acteur européen, ni Wandercraft, ni Enchanted Tools, ni Pollen Robotics, n'annonce de production à ce volume pour l'instant. Les prochains trimestres détermineront si ces cadences correspondent à des commandes fermes ou à une stratégie de positionnement avant financement.

UELa montée en cadence de Figure et 1X exerce une pression concurrentielle sur les acteurs européens (Wandercraft, Enchanted Tools, Pollen Robotics), qui n'annoncent pas de volumes de production comparables à ce stade.

HumanoïdesActu
1 source
Le robot humanoïde Digit démontre sa force et son équilibre avec un soulevé de terre de 30 kg
4Interesting Engineering 

Le robot humanoïde Digit démontre sa force et son équilibre avec un soulevé de terre de 30 kg

Le robot humanoïde Digit, développé par Agility Robotics (Oregon, États-Unis), vient de réaliser un soulevé de terre de 29 kilogrammes (65 livres) dans un environnement de laboratoire contrôlé. La démonstration met en évidence une coordination corpo-entière, bras, jambes et torse s'ajustent dynamiquement en temps réel pour maintenir l'équilibre sous charge. Selon l'entreprise, l'exercice a été conçu pour tester les limites des actionneurs, la durabilité des articulations et les systèmes de contrôle en temps réel. La politique de contrôle a été entraînée en simulation : un objet virtuel est introduit dans un environnement numérique, permettant au modèle d'apprendre la distribution de charge, les forces de préhension et les déplacements du centre de masse. Des milliers d'essais simulés affinent ensuite la stabilité de prise et le contrôle postural avant transfert sur le robot physique. La version actuelle de Digit embarque également une autonomie batterie de quatre heures, un système d'auto-recharge par docking autonome, des membres renforcés, des effecteurs terminaux avancés, et des protocoles de sécurité industrielle incluant un arrêt de catégorie 1, des PLCs de sécurité et le protocole FailSafe over EtherCAT. Ce que révèle cette démonstration va au-delà du simple exercice de force : elle illustre le passage des trajectoires articulaires programmées manuellement vers des politiques adaptatives apprises, un changement de paradigme significatif pour les intégrateurs industriels. Le sim-to-real, longtemps considéré comme un verrou majeur de la robotique humanoïde, semble ici suffisamment mature pour gérer des tâches de manipulation lourde avec consistance et sans réinitialisation. Pour un COO industriel, la promesse concrète est un robot capable d'empiler des bacs, charger des chariots et manutentionner des matériaux variés de façon autonome et répétable, en complément de robots mobiles autonomes (AMR) qui assurent le transport. La durabilité sous charge soutenue reste toutefois à valider en conditions réelles de production : la vidéo présentée est un test laboratoire, pas un déploiement opérationnel. Agility Robotics a été fondée en 2015 à partir des travaux de l'Oregon State University sur la locomotion bipède. L'entreprise a signé un partenariat stratégique avec Amazon, qui a piloté Digit dans ses entrepôts en 2023-2024. Elle se positionne directement face à Figure AI (Figure 02, partenariat BMW), Boston Dynamics (Atlas), Tesla (Optimus) et 1X Technologies sur le segment de l'humanoïde industriel. Contrairement à Figure ou Tesla qui communiquent davantage sur des capacités de manipulation généraliste, Agility mise sur une intégration logistique ciblée, en couplant Digit aux flottes AMR existantes. Les prochaines étapes annoncées incluent une accélération de la cadence de production et un déploiement élargi dans des environnements entrepôt multi-unités, sans date précise communiquée à ce stade.

HumanoïdesActu
1 source