
Aller au contenu principal
Vidéo : des étudiants du MIT conçoivent des robots de combat qui écrasent leurs rivaux lors d'affrontements violents
RechercheInteresting Engineering 

Vidéo : des étudiants du MIT conçoivent des robots de combat qui écrasent leurs rivaux lors d'affrontements violents

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Vidéo : des étudiants du MIT conçoivent des robots de combat qui écrasent leurs rivaux lors d'affrontements violents
▶ Voir sur YouTube

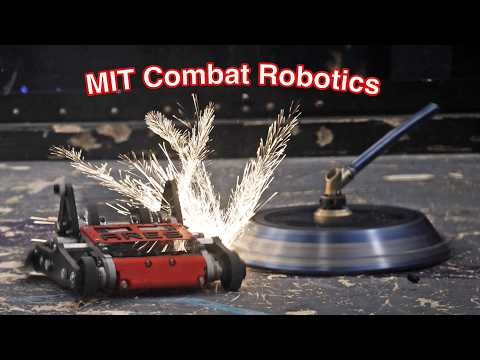
Le Combat Robotics Club du MIT améliore ses robots de combat ARES et KRATOS tout en préparant une nouvelle génération de machines. ARES est un robot de 30 livres (13,6 kg) équipé d'une arme verticale de type « beater bar ». Cette arme est entraînée par deux moteurs brushless redondants, via une courroie poly-V. La propulsion est assurée par quatre roues motrices brushless. Le châssis associe aluminium, titane et polyéthylène à ultra-haut poids moléculaire (UHMWPE), un plastique technique léger résistant aux chocs et à l'abrasion, ce qui permet de rester dans la limite de poids de la catégorie. Tête de série de la 2025 National Havoc Robot League (NHRL) World Championships, ARES a perdu deux combats face à des adversaires dotés d'armes verticales similaires. Ces défaites ont révélé des faiblesses de blindage. Le robot a ensuite terminé deuxième lors d'une compétition en avril, puis troisième en octobre. Côté recrutement, le club a accueilli 54 nouveaux membres à l'automne. Ils construisent par équipes de trois des robots d'une livre (catégorie antweight). La NHRL compte aussi des classes de 3 et 12 livres, en plus des 30 livres d'ARES.

Pour un lecteur du secteur, l'intérêt est surtout pédagogique et technique. Le combat de robots impose de concilier masse limitée, protection structurelle et fiabilité de la transmission sous chocs répétés. Ces contraintes recoupent celles des actionneurs et des structures de robots mobiles ou humanoïdes, où la robustesse aux impacts reste un point faible. Le parcours des étudiants, de la CAO et du choix des composants à l'usinage CNC, au soudage, à l'analyse par éléments finis et aux essais, fournit un vivier d'ingénieurs formés à l'ensemble du cycle de conception et de fabrication. Il faut toutefois rester prudent : il s'agit d'un projet étudiant. Les résultats sont des classements en compétition, sans mesure publiée de résistance aux chocs, de temps de réparation ou de fiabilité. Ils ne constituent pas une donnée industrielle.

Le contexte est celui d'un sport en pleine médiatisation. La NHRL structure des circuits par catégories de poids, et des clubs universitaires y alimentent la compétition. L'article mentionne aussi une vidéo de 44 secondes où le créateur de contenu Frankie LaPenna affronte un humanoïde d'environ 1,80 m dans une cage octogonale, lors d'un événement organisé par REK. Cet épisode relève du spectacle plus que de l'ingénierie. Il montre néanmoins l'attention croissante portée aux combats impliquant des robots, y compris humanoïdes. Pour le MIT, la suite passe par la rénovation d'ARES et de KRATOS, puis par la mise au point d'une nouvelle génération de robots. Aucune date de lancement ni spécification de ces futures machines n'a été communiquée. Les évolutions de blindage face aux armes verticales sont l'axe de travail déclaré.

À lire aussi

EarlyCommit : engagement calibré mot par mot pour des robots qui agissent avant la fin de la phrase
1arXiv cs.RO 

EarlyCommit : engagement calibré mot par mot pour des robots qui agissent avant la fin de la phrase

EarlyCommit, un outil open source décrit dans un preprint arXiv (2610.20531), permet à un robot de s'engager sur l'objet visé pendant que la consigne vocale est encore en cours, au lieu d'attendre la fin de la phrase. Après chaque mot reconnu, un encodeur de texte affiné (fine-tuned) attribue un score à chaque objet de la scène. Le robot agit quand la probabilité calibrée du meilleur candidat atteint un seuil tau fixé par l'utilisateur, 1 - tau correspondant au risque accepté de se tromper d'objet. Sinon, il attend ou pose une question. L'outil comprend un front-end de reconnaissance vocale en flux continu, un générateur de scènes et de consignes avec vérité terrain exacte mot à mot, ainsi que des scripts d'entraînement, de calibration et d'évaluation. Sur des consignes contenant des mots absents de l'entraînement, il s'engage correctement 1,6 à 2 fois plus souvent qu'une simple recherche de mots-clés. À tau = 0,9, il a raison au moins 92 % du temps quand il s'engage, pour 31 à 35 ms par mot sur des GPU grand public. L'intérêt tient à la latence perçue dans l'interaction humain-robot. Dans un atelier, un entrepôt ou une cuisine, le délai entre la fin d'un ordre et le début du geste pèse sur la fluidité du travail collaboratif, et un robot qui anticipe comme un auditeur humain peut réduire ce délai. L'approche a aussi un mérite de conception: le seuil de risque est explicite et réglable, ce qui permet à un intégrateur de choisir entre prudence et réactivité selon le coût d'une erreur, par exemple plus strict pour un objet fragile ou dangereux. Le budget de 31 à 35 ms par mot reste compatible avec le temps réel sur du matériel courant. Les résultats viennent toutefois d'un générateur synthétique de scènes et de consignes, et rien n'indique des tests sur robot physique, en environnement bruité ou avec des locuteurs variés. Le gain annoncé est relatif à une base de comparaison simple (mots-clés), pas à un système de langage-vision-action complet. Le taux d'erreur résiduel d'au moins 8 % à tau = 0,9 rappelle aussi que l'engagement précoce reste un pari. Ce travail s'inscrit dans le mouvement qui fait passer le langage naturel de commande ponctuelle à interface continue pour les robots. Les modèles vision-langage-action (VLA) récents, comme Pi-0, Helix ou GR00T, traitent en général la consigne complète avant d'agir, et les systèmes de dialogue incrémental existent surtout en recherche. EarlyCommit occupe un créneau plus étroit, la désambiguïsation d'objets, et pourrait s'intégrer comme couche en amont d'un planificateur existant. Les suites logiques sont une validation sur des robots réels, des tests avec de la parole spontanée et des scènes encombrées, et une comparaison avec des modèles de langage plus grands. La publication du code facilitera cette reproduction.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Vidéo du vendredi : la découverte de mouvements robotiques révèle des comportements inattendus
2IEEE Spectrum Robotics 

Vidéo du vendredi : la découverte de mouvements robotiques révèle des comportements inattendus

La semaine robotique de mi-juin 2026 a été marquée par la présentation de MotionDisco, un framework conçu pour découvrir des comportements de loco-manipulation "contact-rich" sur des horizons longs, sans recourir à la téléopération ni au retargeting de démonstrations humaines. Contrairement aux approches classiques fondées sur des milliers d'exemples capturés par mocap, MotionDisco génère ces comportements moteurs à partir de zéro en explorant l'espace des configurations physiques de manière autonome. Les séquences produites incluent des comportements qualifiés d'"atypiques" même par leurs auteurs, dont certains surprennent par leur aspect non-anthropomorphe. En parallèle, ROBOTIS a dévoilé AI Sapiens, un pipeline permettant à un humanoïde d'apprendre des mouvements depuis une vidéo capturée par smartphone, sans équipement de motion capture professionnel, avec une mise en open source annoncée. LUMOS Robotics a lancé Project EDGE en proposant 100 robots NIX gratuits à des partenaires universitaires et laboratoires sélectionnés à l'échelle mondiale. L'ESA a diffusé un timelapse du robot Dextre, positionné en bout de Canadarm2 sur l'ISS, opéré depuis le sol pour décharger des équipements depuis le compartiment non pressurisé de la capsule Dragon de SpaceX. L'intérêt de MotionDisco pour les équipes d'ingénierie tient à sa promesse de contourner le principal goulot d'étranglement du développement en robotique humanoïde : la collecte de données de démonstration. Les approches VLA (Vision-Language-Action) et les méthodes par imitation requièrent des volumes importants de données de haute qualité, coûteuses à produire par téléopération ou mocap. Un framework capable de "découvrir" des comportements moteurs complexes sans données humaines initiales réduirait ce coût d'entrée, avec un impact direct pour les intégrateurs qui externalisent aujourd'hui cette phase à des prestataires spécialisés. Cela dit, aucune métrique de robustesse, de taux de succès ni de généralisation n'est fournie dans la présentation publique, ce qui limite l'interprétation : les vidéos sélectionnées montrent des résultats visuellement convaincants, pas une validation de déploiement. L'annonce d'AI Sapiens par ROBOTIS signale une démocratisation possible du motion learning : si un smartphone suffit pour entraîner un humanoïde, le besoin en infrastructure de mocap type Vicon ou OptiTrack disparaît pour les laboratoires à budget limité. MotionDisco s'inscrit dans un axe de recherche en expansion depuis 2024, porté par des travaux comme DeepMimic (UC Berkeley) et AMP (Adversarial Motion Priors), qui cherchent à automatiser la génération de comportements locomoteurs sans supervision humaine directe. ROBOTIS, fabricant coréen connu pour la gamme de servos Dynamixel et ses plateformes humanoïdes éducatives (OP3, DARWIN), positionne AI Sapiens comme une brique accessible pour les labos dépourvus de pipelines téléopérés coûteux, face à des acteurs comme Unitree ou Fourier Intelligence qui misent eux aussi sur la réduction du coût de collecte de données. LUMOS Robotics reste peu documentée publiquement : Project EDGE ressemble davantage à un programme d'early adopters qu'à un déploiement commercial établi. Les opérations Dextre sur l'ISS rappellent que la téléopération spatiale demeure le segment le plus mature pour la manipulation dextère à distance dans des conditions réelles contraintes. Les étapes à surveiller : la publication éventuelle du code MotionDisco et le calendrier de la mise en open source du pipeline ROBOTIS.

UEL'ESA est le seul acteur européen cité, avec une opération de routine du robot Dextre sur l'ISS ; aucun impact opérationnel ou commercial direct pour la France ou l'UE.

RecherchePaper
1 source
Robots qui apprennent à évaluer des modèles de comportement collectif
3arXiv cs.RO 

Robots qui apprennent à évaluer des modèles de comportement collectif

Des chercheurs ont publié sur arXiv (référence 2604.07303) un cadre méthodologique inédit permettant d'évaluer la fidélité de modèles comportementaux animaux via un robot biomimétique en interaction fermée. L'équipe a utilisé un poisson robot, baptisé RoboFish, contrôlé par des politiques d'apprentissage par renforcement entraînées en simulation sur quatre modèles de comportement de poissons réels : une baseline constante de suivi simple, deux modèles à règles explicites, et un modèle neuronal convolutif (CNN) ancré biologiquement. Ces politiques entraînées en simulation ont ensuite été transférées au RoboFish physique, qui a interagi en temps réel avec de vrais poissons. L'écart sim-to-real a été quantifié via la distance de Wasserstein entre les distributions simulées et réelles de métriques comportementales : performance d'atteinte de cible, distances inter-individuelles, interactions avec les parois de l'aquarium, et alignement de nage. Le modèle CNN s'est révélé le plus fidèle, affichant le plus faible écart sim-to-real sur la majorité des métriques mesurées. Ce travail résout un problème méthodologique persistant en robotique bio-inspirée et en éthologie computationnelle : jusqu'ici, les modèles comportementaux étaient validés uniquement par comparaison offline sur des trajectoires enregistrées, sans confrontation dynamique avec les animaux réels. En introduisant une évaluation en boucle fermée, les auteurs montrent que le classement des modèles change lorsqu'on passe d'une comparaison statique à une interaction incarnée, ce qui implique que de nombreux modèles publiés ont pu être surévalués. Pour la robotique de swarm et les systèmes multi-agents bio-inspirés, ce type de benchmark incarné constitue un outil de validation bien plus discriminant que les métriques classiques. Ce travail s'inscrit dans un courant de recherche croissant sur le sim-to-real en robotique comportementale, porté par des laboratoires comme celui de Maurizio Porfiri (NYU) qui travaille depuis plusieurs années sur RoboFish comme outil d'étude du comportement collectif animal. Le cadre proposé est explicitement généraliste : les auteurs suggèrent qu'il peut s'appliquer à d'autres espèces et d'autres plateformes robotiques. Les prochaines étapes naturelles incluent des tests sur des comportements collectifs plus complexes (bancs de plusieurs individus) et l'extension à d'autres espèces sociales. Aucun partenaire industriel ni financement spécifique n'est mentionné dans le préprint.

RecherchePaper
1 source
Vendredi vidéo : la mise hors service des robots prend un tour amusant
4IEEE Spectrum Robotics 

Vendredi vidéo : la mise hors service des robots prend un tour amusant

Dans sa sélection hebdomadaire de vidéos, IEEE Spectrum commence par une moquerie de la dernière opération de communication de Figure. Devanthro vend des balles en plastique à 1 000 dollars pièce, livrables avant Noël. Côté recherche, Hybrid Robotics présente Workhorse, un système qui apprend la manipulation du corps entier avec contacts, à partir de vidéos de démonstrations humaines sans robot, en s'appuyant sur une vision RGB égocentrique et la proprioception. Sur un Unitree G1 réel, le robot trie des boîtes avec les mains et un coup de pied, rattrape une boîte lancée, puis renverse une valise et grimpe dessus. Le MIT dévoile SANDO, un système de navigation qui planifie et ajuste en temps réel une trajectoire sans collision parmi des obstacles mobiles, avec des capteurs et un calcul embarqués et des garanties mathématiques de sécurité. À NC State, un robot nageur souple inspiré des comatules (étoiles de mer à plumes) réalise trois modes de nage (verticale type méduse, direction type poisson, réorientation 3D type rotor) avec seulement deux entrées pneumatiques. L'EPFL montre un moteur linéaire en forme de fil. KUKA teste un lavage automobile où des bras robotisés modélisent le véhicule avant de le nettoyer. Sont aussi évoqués Pollen Robotics, RAI Institute, DEEP Robotics, Generalist, General Robotics Lab et Sanctuary AI. L'intérêt tient moins à une annonce isolée qu'à ce que l'ensemble révèle de la maturité du secteur. Workhorse illustre une piste de plus en plus suivie : apprendre à partir de vidéos humaines plutôt que de téléopération coûteuse, ce qui réduirait le coût de collecte de données. Les tâches montrées sont toutefois des démonstrations sur plateforme de recherche, sans taux de réussite publié dans ce résumé. Le cas KUKA est instructif pour les intégrateurs : l'article rapporte que les avis récents sur ce site suggèrent que les robots ne sont pas encore au niveau, ce qui rappelle l'écart entre un concept déployé auprès du public et un service fiable. De même, le commentaire sur Sanctuary AI relève un montage où le clip central démarre alors que la main tient déjà la bande à peler. C'est un rappel utile pour juger des vidéos de préhension : la phase d'accroche est souvent la plus difficile et la moins montrée. Le contexte est celui d'une course humanoïde où la communication spectaculaire de Figure suscite désormais de l'ironie dans la communauté, comme le montre l'initiative de Devanthro. La France est représentée par Pollen Robotics, qui diffuse une vidéo légère de son robot. Le calendrier à venir est chargé : CoRL 2026 se tient du 9 au 12 novembre à Austin, et Humanoids 2026 du 6 au 9 décembre à Santa Clara, deux rendez-vous où seront confrontés résultats académiques et démonstrations industrielles. Les mini-keynotes d'ICRA 2026 sur la manipulation, les humanoïdes et la conception incarnée sont par ailleurs disponibles en ligne pour qui veut suivre les orientations de la recherche.

RecherchePaper
1 source