
Aller au contenu principal
Un nouveau drone résistant aux collisions rebondit sur les obstacles sans perdre en vitesse ni en agilité
RechercheInteresting Engineering 

Un nouveau drone résistant aux collisions rebondit sur les obstacles sans perdre en vitesse ni en agilité

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Un nouveau drone résistant aux collisions rebondit sur les obstacles sans perdre en vitesse ni en agilité
▶ Voir sur YouTube

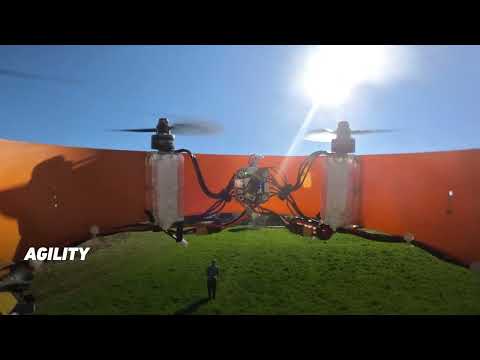
Des chercheurs de l'ETH Zurich ont mis au point FlexiQuad, un quadricoptère à quatre rotors dont la structure est déformable au lieu d'être rigide. Le drone n'a ni fuselage central ni bras en étoile. Il repose sur un cadre annulaire sur lequel sont répartis les quatre rotors, les batteries et le module de contrôle de vol. Le cadre se déforme latéralement lors d'un choc, mais reste rigide à la verticale, ce qui préserve la transmission de la poussée des rotors. L'équipe annonce jusqu'à 80 km/h en vol et des accélérations linéaires et angulaires comparables à celles de drones rigides. Les tests de collision ont été réalisés jusqu'à environ 25 km/h, une vitesse limitée par la distance disponible pour accélérer avant l'impact. Le drone a aussi saisi, transporté et déposé une trousse de secours souple, et soulevé une charge supérieure à sa propre masse. Les matériaux du cadre coûtent moins de 15 francs suisses, et la structure se replie pour tenir dans une valise de taille moyenne.

L'intérêt tient à un compromis que le secteur jugeait difficile : la plupart des drones tolérants aux chocs sacrifient de l'agilité ou de la charge utile, par exemple avec une cage de protection lourde. Ici, la déformation sert à absorber l'énergie sans dégrader les performances de vol. Pour les intégrateurs de drones d'inspection (ballasts de navires, structures effondrées, sous-bois denses), le contact avec l'environnement deviendrait un état toléré plutôt qu'une cause d'échec de mission. Le faible coût du cadre et son caractère modulaire sont aussi des atouts, tout comme l'idée d'un filet logé dans l'anneau central pour capturer des drones hostiles. Il faut toutefois rester prudent : il s'agit d'un prototype de laboratoire, testé à une vitesse d'impact trois fois inférieure à la vitesse maximale, sans données publiées sur l'endurance, la répétabilité des chocs ou la tenue en conditions réelles. Aucun produit ni partenaire industriel n'est annoncé.

Le principal obstacle reste l'autonomie. Après une collision, les vibrations du cadre flexible brouillent les images des caméras et perturbent la navigation. L'équipe utilise l'apprentissage par renforcement pour que le drone se stabilise de lui-même après un choc, à partir de ses seuls capteurs de mouvement, puis reprenne son vol autonome. Elle étudie aussi si la mesure de la déformation et des vibrations du cadre peut fournir des informations supplémentaires utiles à la navigation. Côté concurrence, le segment des drones résistant aux collisions est dominé par des solutions à cage, dont le Suisse Flyability avec sa gamme Elios, ainsi que par des architectures à bras repliables ou articulés issues d'autres laboratoires. FlexiQuad ajoute une voie distincte, fondée sur la flexibilité du châssis. Les prochaines étapes probables sont des essais à plus haute vitesse, une démonstration autonome complète après impact et, si la recherche se transfère, des pilotes avec des opérateurs d'inspection industrielle.

Impact France/UE

Recherche menée en Suisse (ETH Zurich) dont les applications d'inspection pourraient intéresser les intégrateurs européens, mais il s'agit d'un prototype sans partenaire industriel annoncé.

À lire aussi

Trajectoires rebondissantes : classes de réflexion pour robots tolérants aux collisions
1arXiv cs.RO 

Trajectoires rebondissantes : classes de réflexion pour robots tolérants aux collisions

Des chercheurs ont publié en septembre 2026 sur arXiv (arXiv:2609.27145v1) une méthode de planification de trajectoire qui autorise délibérément un robot mobile à rebondir contre les murs plutôt qu'à les éviter systématiquement. Le système construit un graphe d'états augmenté par réflexion, dans lequel chaque trajectoire possible est classée selon la séquence de murs utilisés pour les rebonds, ce qui permet d'énumérer systématiquement les stratégies de rebond et d'identifier le chemin le moins coûteux dans chaque classe. Les trajectoires calculées sont ensuite exécutées par un contrôleur d'échantillonnage tenant compte des contacts et de la dynamique complète du robot. L'étude, limitée à un scénario de test simulé en navigation plane, montre que la meilleure classe de trajectoires rebondissantes réduit le temps d'exécution et l'effort de commande par rapport à un chemin strictement sans collision, même si ce dernier reste géométriquement plus court. Aucun robot physique, aucune entreprise ni aucun site de déploiement ne sont associés à ces travaux à ce stade: il s'agit d'un preprint de recherche académique, pas d'un produit ni d'un pilote industriel. L'intérêt pratique concerne les robots à forte inertie et manœuvrabilité limitée, typiquement des AMR lourds ou chargés, pour lesquels éviter tout contact impose des changements de cap coûteux en temps et en énergie, alors même que l'environnement pourrait être exploité sans danger. En démontrant que des trajectoires exploitant le contact contrôlé peuvent être plus rapides et moins gourmandes en effort d'actionnement qu'un chemin purement évitant les collisions, les auteurs remettent en question un présupposé implicite de la planification de navigation classique, selon lequel l'absence totale de contact serait toujours la stratégie optimale. Pour les intégrateurs et concepteurs de flottes en logistique ou en environnement industriel, cela ouvre une piste pour réduire les temps de cycle et la consommation énergétique de robots massifs évoluant dans des espaces contraints, à condition que la structure du robot et des surfaces environnantes tolère physiquement ce type d'interaction. Cette approche s'inscrit à contre-courant de la tradition dominante en navigation robotique, où la quasi-totalité des planificateurs cherchent par défaut des trajectoires sans collision, le contact étant assimilé à un échec ou un risque. Les auteurs formalisent au contraire le contact comme une ressource exploitable, en s'appuyant sur une représentation en graphe pour structurer un espace de solutions jusqu'ici exclu des formulations classiques d'évitement d'obstacles. Le travail reste toutefois préliminaire: validation uniquement en simulation, sur un seul scénario de test, sans confrontation à du matériel réel ni comparaison à d'autres méthodes de planification tolérante aux contacts. Aucune feuille de route, aucun calendrier de validation physique ni partenaire industriel n'est mentionné dans le preprint, ce qui en fait pour l'instant une contribution de recherche fondamentale plutôt qu'une brique prête à intégrer.

RecherchePaper
1 source
Un robot inspiré de la grenouille saute par-dessus des obstacles, atterrit et se prépare à sauter de nouveau grâce à un petit moteur
2Interesting Engineering 

Un robot inspiré de la grenouille saute par-dessus des obstacles, atterrit et se prépare à sauter de nouveau grâce à un petit moteur

Des ingénieurs de l'Université de Washington ont présenté DirectHop, un robot sauteur tenant dans la paume de la main, capable de franchir une marche d'escalier standard, de se stabiliser à l'atterrissage puis de sauter à nouveau. Le prototype repose sur un unique petit moteur électrique relié par un fil de pêche à une tour montée sur le châssis : en s'enroulant, le fil hisse le robot dans les airs, tandis que trois pattes articulées se déploient pour maintenir l'alignement entre le moteur et le pied au moment du saut. En ajustant le courant envoyé au moteur, l'équipe règle la hauteur du saut avec une précision au centimètre près. Pour l'atterrissage, souvent chaotique, le robot est équipé d'une cage de protection inspirée de la carapace de la tortue-boîte, qui lui permet de se redresser dans 90% des cas en déplaçant le moteur le long de la tour pour décaler son centre de gravité. Les travaux, menés par Hanquan (John) Wang, doctorant en génie mécanique, et dirigés par Sawyer Fuller, professeur associé à l'UW, restent à un stade de prototype de laboratoire : l'engin est alimenté par câble et ne peut pas encore se diriger vers une destination. Cette démonstration s'inscrit en alternative à la propulsion par ressorts utilisée depuis des années par les robots sauteurs inspirés des puces : ces mécanismes emmagasinent de l'énergie avant de la libérer d'un coup, ce qui rend la distance de saut difficile à contrôler, et deviennent proportionnellement plus complexes à fabriquer et actionner à mesure que les robots rétrécissent. En entraînant directement le saut par un moteur électrique, sans ressort ni loquet, DirectHop répond aux trois obstacles que Sawyer Fuller juge les plus critiques pour ce type de machine : moduler la longueur du saut, se redresser seul, et « recharger » le mécanisme pour enchaîner plusieurs sauts. Pour l'industrie robotique, l'intérêt tient moins à la performance brute qu'au coût visé : Wang estime qu'une version complète pourrait être produite pour environ 10 dollars, ouvrant la voie à des essaims de robots bon marché capables d'inspecter des raffineries de pétrole, de surveiller des exploitations agricoles ou d'explorer d'autres planètes, des contextes où la perte d'une unité individuelle ne compromettrait pas la mission. Le système reste toutefois loin d'un produit déployable : pas d'autonomie énergétique, pas de navigation, pas de capacité directionnelle, ce qui invite à lire les chiffres annoncés comme des résultats de banc d'essai plutôt que des spécifications de terrain. Le saut par ressort domine la robotique miniature depuis les premiers robots-puces, mais bute sur la miniaturisation des loquets et des mécanismes de libération d'énergie. DirectHop s'en affranchit en s'inspirant de la grenouille, dont les muscles des pattes actionnent directement le saut, une analogie revendiquée par Wang pour justifier le choix d'un moteur électrique classique plutôt que d'un stockage élastique. L'équipe de l'UW travaille désormais à doter le robot de cellules solaires et d'une batterie embarquées, d'un moteur vibrant pour le virage, de pieds rétractables permettant d'ajuster l'angle de saut, ainsi que d'une caméra et d'une électronique de navigation. L'objectif affiché est un franchissement d'escalier totalement autonome : le robot devrait pouvoir repérer une marche, calculer le saut nécessaire, se positionner puis répéter l'opération après chaque atterrissage. Aucun calendrier de commercialisation ni partenariat industriel n'a été communiqué à ce stade ; le projet reste une publication de recherche universitaire, sans comparaison directe avec les plateformes humanoïdes ou quadrupèdes qui dominent aujourd'hui la robotique mobile.

RecherchePaper
1 source
Navigation autonome et couverture évitant les obstacles pour robots d'extérieur
3arXiv cs.RO 

Navigation autonome et couverture évitant les obstacles pour robots d'extérieur

Des chercheurs proposent une architecture logicielle unifiée sous ROS 2 pour permettre à des robots autonomes d'extérieur de couvrir de vastes zones tout en évitant les obstacles, selon un article publié sur arXiv le 1er septembre 2026 (arXiv:2609.01384v1). Le système combine un planificateur de couverture, une localisation robuste et un moteur d'exécution basé sur Nav2, la pile de navigation standard de ROS 2. La position et le cap du robot sont estimés en continu via un filtre de Kalman étendu (EKF) fusionnant les données d'un GNSS RTK à double antenne, ce qui limite la dérive de localisation typique des espaces ouverts sur de longues missions. Trois améliorations tenant compte des contraintes du contrôleur ont été ajoutées à un planificateur de couverture existant, notamment pour gérer les manoeuvres à virages serrés. Un gestionnaire de mission à base d'arbre de comportement (Behavior Tree) orchestre l'exécution multi-objectifs, une récupération en couches en cas d'échec, une gestion des objectifs pondérée par le coût, et un retour automatique à la station de charge. Les auteurs ont validé cette pile logicielle en simulation puis lors d'essais réels sur plusieurs zones extérieures aux géométries et densités d'obstacles variées, atteignant un taux de couverture de 93,1% à 96,1% de la surface planifiée. Pour les intégrateurs de robotique agricole, de tonte autonome, de surveillance de sites ou de logistique extérieure, ce travail cible un problème concret et récurrent: la plupart des démonstrations de couverture autonome tiennent en intérieur ou sur terrain dégagé, alors que l'extérieur cumule dérive GPS, obstacles imprévus et gestion d'énergie sur des missions de longue durée. En intégrant localisation RTK, planification et reprise sur erreur dans une seule architecture testée en conditions réelles, et non seulement en simulation, l'étude apporte une donnée rare: un taux de couverture chiffré et répétable, plutôt qu'une vidéo de démonstration isolée. Cela réduit l'écart entre promesse marketing et robustesse opérationnelle, un point sensible dans un secteur où beaucoup d'annonces de robots extérieurs restent au stade du prototype capable de fonctionner une fois, sur un terrain choisi, sans généralisation prouvée à des géométries variées. Le travail s'inscrit dans la continuité des outils open source de l'écosystème ROS 2, en particulier Nav2, devenu la base de facto pour la navigation robotique autonome, que l'équipe étend plutôt que remplace. Il répond à des limites connues des planificateurs de couverture classiques, qui supposent souvent une localisation parfaite et ignorent la faisabilité réelle des trajectoires en virage pour une plateforme à roues ou chenilles. Aucun acteur industriel européen n'est cité dans cette publication, qui reste à ce stade une contribution de recherche académique plutôt qu'un produit commercialisé ou déployé en flotte. Les auteurs ne communiquent ni calendrier de transfert vers un partenaire industriel ni site de déploiement pilote au-delà des essais décrits, ce qui situe cette annonce du côté de la preuve de concept technique plutôt que du produit prêt à l'emploi.

RecherchePaper
1 source
Time-to-collision : évitement dynamique d'obstacles pour robots en environnements non structurés via modèles de vision préentraînés
4arXiv cs.RO 

Time-to-collision : évitement dynamique d'obstacles pour robots en environnements non structurés via modèles de vision préentraînés

Une équipe de recherche présente une méthode d'évitement d'obstacles dynamiques pour robots mobiles autonomes évoluant en extérieur, dans des environnements non structurés, publiée sur arXiv (arXiv:2607.07885v1). Contrairement aux approches classiques qui nécessitent un entraînement massif spécifique au robot ou des politiques apprises en simulation, cette méthode fonctionne entièrement sur données réelles et évite le problème de transfert simulation-vers-réel. Le pipeline s'appuie sur UniDepth, un modèle pré-entraîné d'estimation de profondeur monoculaire, pour générer des cartes de profondeur denses à partir d'une simple caméra RGB, sans besoin de stéréovision ni de LiDAR au moment de l'inférence. Le système étend le pipeline de correspondance de points-clés SuperPoint et SuperGlue pour suivre des points caractéristiques sur de longues séquences d'images, les projeter en 3D via les intrinsèques caméra et la profondeur estimée, puis calculer un ajustement de faisceaux et un temps avant collision (TTC) par point-clé. Une primitive de mouvement 2D dans le plan au sol permet ensuite d'éloigner le robot du point de rapprochement minimal. Testée sur le jeu de données réel M3ED, la méthode atteint une précision de 0,49 et un rappel de 0,38 pour détecter les images avec un TTC réel inférieur à une seconde, et génère la bonne direction d'évitement dans 84% des détections correctes. Elle détecte au moins une image à risque pour 20 des 22 obstacles physiques uniques testés. L'intérêt principal tient à l'efficacité en données: seulement 74 secondes de données ont suffi pour le réglage des hyperparamètres, contre des milliers d'heures habituellement nécessaires aux méthodes end-to-end apprises. Pour les intégrateurs et décideurs en robotique mobile, cela ouvre une voie de déploiement rapide sans les coûts d'entraînement massif ni les risques de décalage sim-to-real, un problème persistant qui limite la fiabilité des politiques apprises en simulation lors du transfert vers le monde réel. Les chiffres de précision et rappel restent toutefois modestes (0,49 et 0,38), signe que la méthode n'est pas encore prête pour un déploiement critique sans garde-fous supplémentaires, mais la comparabilité et l'interprétabilité de l'approche par rapport aux boîtes noires apprises constituent un argument de poids pour la robotique de sécurité. Cette approche s'inscrit dans une tendance plus large de réutilisation de modèles de vision pré-entraînés à grande échelle (comme UniDepth, SuperPoint, SuperGlue) pour construire des briques robotiques sans réentraînement spécifique, une alternative aux politiques VLA ou aux pipelines de bout en bout qui dominent actuellement la recherche en navigation autonome. Elle se positionne face aux méthodes de simulation-vers-réel largement utilisées chez les acteurs de la robotique mobile et de la navigation extérieure, en misant sur l'interprétabilité plutôt que sur la performance brute. Les auteurs évoquent des perspectives d'amélioration de la précision et du rappel, ainsi qu'une validation plus large sur davantage de types d'obstacles et de conditions environnementales.

RecherchePaper
1 source