
Aller au contenu principal
Ce papillon robotique de 70 grammes se passe d'hélices et vole en battant des ailes
RechercheInteresting Engineering 

Ce papillon robotique de 70 grammes se passe d'hélices et vole en battant des ailes
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Ce papillon robotique de 70 grammes se passe d'hélices et vole en battant des ailes
▶ Voir sur YouTube

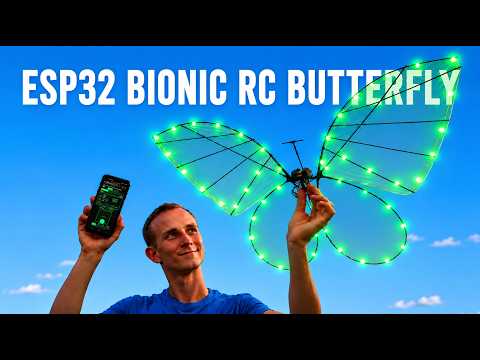
Un bricoleur connu sous le pseudonyme Max Imagination a construit un papillon télécommandé de 70 grammes baptisé ESP-FLUTTER, relayé par Hackster après une vidéo publiée le 16 octobre. Il s'agit d'un ornithoptère, c'est-à-dire un aéronef dont la portance et la poussée viennent du battement des ailes plutôt que d'hélices. Là où la plupart des ornithoptères utilisent un moteur unique et une timonerie mécanique pour animer les deux ailes, celui-ci confie chaque aile à son propre servomoteur à haute vitesse, les servos de loisir ordinaires étant jugés trop lents et trop faibles. Les ailes sont faites de film plastique de sachets de fruits et légumes tendu sur des cadres en fibre de carbone (la toile de cerf-volant est une alternative) et éclairées par 50 LED reliées par un fil de cuivre émaillé très fin, soit environ 1 gramme par aile pour des vols de nuit. Le châssis imprimé en 3D est en PETG, avec des protections en TPU souple pour les servos en cas de choc. L'ensemble est alimenté par une batterie lithium-polymère sur mesure à deux éléments. Une carte Seeed Studio XIAO ESP32C3 gère les signaux des servos, la liaison sans fil, la surveillance de la batterie et les LED. Le pilotage passe par une page web servie par le réseau Wi-Fi propre au papillon, avec en option un récepteur ExpressLRS pour une radiocommande classique. Le firmware est publié sur GitHub et les fichiers de fabrication sur Google Drive.

L'intérêt tient moins à la performance qu'à l'accessibilité et à ce que montre le choix d'architecture. Le pilotage par deux servos indépendants, qui selon Hackster offre plus de contrôle sans compliquer la mécanique, permet de régler fréquence de battement, réactivité de la direction, positions des servos et profils de mouvement : une onde sinusoïdale donne un mouvement plus naturel, une onde triangulaire peut générer davantage de portance. Le créateur retient environ 4 Hz à pleine puissance. Pour la robotique, c'est un banc d'essai peu coûteux pour le vol battu, sujet qui intéresse la recherche sur les micro-drones où l'on cherche des alternatives aux hélices, sans équivalent industriel à ce stade. Il faut toutefois rester prudent : le vol le plus long annoncé est de 1 minute 9 secondes, pour une portée d'environ 25 mètres, deux chiffres déclarés par le concepteur lui-même, sans test indépendant ni retour d'autres constructeurs. Il s'agit d'un projet de passionné publié en open source, pas d'un produit commercial, et aucune application industrielle n'est avancée.

Le projet s'inscrit dans la lignée des ornithoptères amateurs et académiques, qui ont longtemps dépendu d'un moteur unique couplé à un mécanisme de bielles, plus simple à construire mais moins finement réglable. Hackster rappelle que les hélices restent la solution dominante pour les robots volants, car plus faciles à mettre en œuvre que des ailes battantes. Le design existe en deux variantes : une version modulaire à base de pièces courantes et une version compacte articulée autour d'un circuit imprimé sur mesure à quatre couches. La suite dépendra de la communauté : des temps de vol mesurés par des constructeurs reproduisant le design à partir des fichiers GitHub diraient si la conception est réellement pratique. Max Imagination a par ailleurs annoncé une vidéo dédiée à la configuration de la télécommande.

À lire aussi

Un robot volant humanoïde sans queue de 26 grammes, inspiré du papillon, avec contrôle d'assiette embarqué
1arXiv cs.RO 

Un robot volant humanoïde sans queue de 26 grammes, inspiré du papillon, avec contrôle d'assiette embarqué

AirPulse, un robot volant à ailes battantes de 26 grammes inspiré du papillon, est décrit dans une preprint arXiv (2602.06811, version 3) publiée début 2026. Sans queue, doté de deux ailes à nervation bio-inspirée, l'appareil intègre à bord capteurs, calcul et alimentation, ce qui en fait, selon les auteurs, la plateforme volante la plus légère parmi les robots bio-inspirés comparables. Grâce à une stratégie de contrôle nommée Stroke Timing Asymmetry Rhythm (STAR), qui lisse les variations de vitesse de battement sans changer la fréquence moyenne, l'appareil a réalisé en vol libre et sans fil un contrôle stable du tangage et de la trajectoire en montée et en virage. Les robots à ailes battantes inspirés des insectes butent généralement sur un problème connu : une dynamique corporelle synchrone au battement et une inertie variable dans le temps, difficiles à stabiliser à faible masse. En démontrant un contrôle d'attitude en boucle fermée et sans fil sur une plateforme de 26 grammes, calcul et énergie embarqués, AirPulse dépasse le stade des démonstrations assistées par câble qui dominent encore ce domaine de recherche. Pour les laboratoires travaillant sur les micro-véhicules aériens, ce résultat ouvre une piste vers des usages en espaces confinés et sensibles, là où les rotors rigides classiques restent trop bruyants ou encombrants. Il s'agit toutefois d'un résultat de recherche publié sur arXiv et validé en laboratoire, pas d'un produit commercial, et l'écart avec un déploiement opérationnel reste important. Le domaine des robots à ailes battantes bio-inspirés oppose traditionnellement des plateformes très légères mais reliées à un fil, à des robots autonomes plus lourds et complexes. AirPulse cherche à réunir les deux, autonomie embarquée et masse minimale, avec des ailes souples battant à basse fréquence, plus proches biomécaniquement du papillon que des rotors rigides des drones classiques. La stratégie STAR répond en particulier au problème de stabilité posé par l'absence de queue, qui prive l'appareil de la stabilisation passive normalement assurée par un empennage. Les auteurs présentent ce travail comme une base pour de futures plateformes bio-inspirées légères destinées à opérer en environnements confinés et sensibles, sans annoncer de calendrier de transfert industriel.

RecherchePaper
1 source
Un robot à ailes battantes nage et vole comme un oiseau plongeur
2Robohub 

Un robot à ailes battantes nage et vole comme un oiseau plongeur

Des chercheurs de l'EPFL et du MIT ont présenté un robot volant capable de nager sous l'eau puis de reprendre son envol, à l'image des oiseaux plongeurs comme les guillemots, les mouettes, les macareux ou les pétrels. Baptisé FAAV (flapping-wing aerial-aquatic vehicle), l'engin pèse moins de 300 grammes et se compose d'un fuselage central, de deux ailes battantes flexibles et d'une queue orientable, ces deux derniers éléments étant interchangeables selon la taille souhaitée. Les essais, menés d'abord dans un bassin à l'EPFL puis en conditions réelles sur le lac Léman, ont permis d'identifier la combinaison optimale de paramètres : des ailes de 80 centimètres, une fréquence de battement d'environ 5 hertz, et une inclinaison de la queue permettant au robot de nager sous l'eau à près d'un mètre par seconde puis de voler à environ 6 mètres par seconde, des valeurs proches de celles observées chez les oiseaux plongeurs réels. Pour franchir la surface, l'appareil doit adopter une trajectoire à 70 degrés afin d'éviter que ses ailes ne touchent l'eau au moment du décollage. Les résultats ont été publiés dans la revue Science. Cette démonstration constitue une avancée notable pour la robotique bio-inspirée aérienne et aquatique, un domaine où la transition fluide entre deux milieux aux propriétés physiques très différentes reste un obstacle technique majeur. Au-delà de l'exploit d'ingénierie, le projet ouvre la voie à une nouvelle catégorie de drones capables d'atteindre des zones difficiles d'accès pour les navires océanographiques classiques, glaciers, ports, ou zones de présence de cétacés, afin d'y prélever des échantillons ou d'y effectuer des mesures à moindre coût. Pour les acteurs de la surveillance environnementale et de l'océanographie, un tel système pourrait réduire significativement les coûts et les risques logistiques associés aux missions de terrain, tout en offrant une alternative légère aux flottes de capteurs marins traditionnelles. Le projet a démarré sous la direction de Raphael Zufferey, alors chercheur postdoctoral à l'EPFL au sein des laboratoires LIS (Laboratory of Intelligent Systems, dirigé par Dario Floreano) et BioRob (Biorobotics Lab, dirigé par Auke Ijspeert), avant d'être achevé au MIT où Zufferey dirige désormais l'AURA Lab, spécialisé dans les véhicules aériens et aquatiques bio-inspirés. Des co-auteurs du Northwest Indian College, aux États-Unis, ont également contribué à l'étude. Sur le plan technique, les ailes du robot sont recouvertes de membranes fines traitées avec des nanoparticules hydrophobes pour limiter l'adhérence de l'eau, tandis qu'un moteur électrique étanche entraîne un vilebrequin assurant le battement des ailes. Les chercheurs envisagent désormais des déploiements pilotes avec des océanographes et des communautés côtières, la prochaine étape consistant à valider l'usage opérationnel de l'appareil pour la collecte de données en conditions réelles.

UELe projet a été initié et testé à l'EPFL (Suisse) sur le lac Léman, renforçant l'expertise scientifique européenne en robotique bio-inspirée aérienne-aquatique avant son achèvement au MIT.

RecherchePaper
1 source
Effet de la cinématique des membres sur la vitesse d'un robot à pattes en milieu granulaire
3arXiv cs.RO 

Effet de la cinématique des membres sur la vitesse d'un robot à pattes en milieu granulaire

Une étude de locomotion sur milieu granulaire examine comment la cinématique des pattes conditionne la vitesse de SandBot, un petit robot à pattes utilisé comme modèle physique d'organismes biologiques. Les auteurs ont fait varier systématiquement les paramètres de la marche et mesuré la vitesse du robot sur sable. Le résultat principal est que les bonnes performances n'apparaissent que dans une région restreinte de l'espace des paramètres. Un modèle cinématique du robot, déjà publié, a été associé à une nouvelle loi de force de pénétration anisotrope dans le milieu granulaire, et cet ensemble prédit la vitesse observée. Les auteurs concluent que la vitesse est maximale lorsque les paramètres de marche minimisent l'accélération du corps et les interférences entre pattes, tout en exploitant les propriétés de solidification locale du sable. Le résumé ne donne aucune valeur chiffrée (vitesses, fréquences, angles, nombre de configurations testées), ce qui empêche d'évaluer l'ampleur de l'écart entre une bonne et une mauvaise marche. Le numéro arXiv renvoie à un dépôt de mars 2013. Pour la robotique à pattes, le message est que la mobilité démontrée sur sol dur ne se transpose pas à un terrain meuble. Faute de modèle complet d'interaction patte-sol, les marches efficaces sur terrain déformable ont jusqu'ici été trouvées par essais empiriques. Une loi de force anisotrope couplée à un modèle cinématique donne une base prédictive, donc la possibilité de dimensionner une marche avant de la tester. Cela intéresse les concepteurs de robots d'inspection, d'exploration ou de recherche et sauvetage, qui évoluent sur sable, gravats ou sol meuble. La faible taille de la zone performante rappelle aussi qu'un réglage manuel ou une marche générique sont fragiles sur ce type de substrat. Le travail suggère par ailleurs des hypothèses pour la biomécanique des animaux qui se déplacent sur sable. Ces travaux s'inscrivent dans la démarche des robots utilisés comme modèles physiques d'organismes, qui permettent de contrôler des paramètres impossibles à isoler chez l'animal. Le résumé ne cite ni concurrents ni suites, et ne mentionne aucune application commerciale ou déploiement. Il s'agit de recherche fondamentale sur un robot de laboratoire, et rien n'indique un transfert vers des machines plus grandes ou des plateformes humanoïdes actuelles. Les limites ne sont pas précisées non plus : le résumé ne dit pas si la loi de force vaut pour d'autres granulométries, des pentes ou des robots plus lourds. Les prolongements logiques sont la validation sur d'autres sols et l'intégration de ces lois dans des contrôleurs adaptatifs, mais ce sont des perspectives, pas des annonces.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
RoboFAC : un cadre complet pour l'analyse et la correction des défaillances en robotique
4arXiv cs.RO 

RoboFAC : un cadre complet pour l'analyse et la correction des défaillances en robotique

Des chercheurs rattachés au groupe MINT de l'université Jiao Tong de Shanghai (SJTU) publient la cinquième version de RoboFAC, un cadre d'analyse et de correction des échecs en manipulation robotique. Le jeu de données rassemble 9 440 trajectoires erronées et 78 623 paires question-réponse, réparties sur 53 scènes en simulation et en conditions réelles, avec une taxonomie systématique des types d'échec. Sur cette base, l'équipe a entraîné un modèle multimodal léger, conçu pour comprendre la tâche, diagnostiquer l'échec puis proposer une correction, et assez compact pour tourner en local. Il atteint une précision d'analyse des échecs supérieure de 34,1 % à celle de GPT-4o. Intégré comme superviseur externe dans une chaîne de contrôle VLA réelle, il apporte une amélioration relative de 29,1 % sur quatre tâches, avec une latence nettement inférieure à celle de GPT-4o. Le modèle et les données sont publiés en open source sur GitHub. L'enjeu touche un point faible reconnu des modèles Vision-Language-Action (VLA), qui traduisent instructions en langage naturel et images en actions. Ils sont entraînés presque exclusivement sur des démonstrations d'experts réussies et n'ont donc aucune supervision structurée pour comprendre pourquoi une saisie ou un placement échoue. Pour un intégrateur, cette lacune freine le passage de la démo à l'exploitation, où ce sont les cas dégradés qui font le coût de maintenance. L'approche a aussi un intérêt pratique: un superviseur local et rapide évite les appels à une API propriétaire, incompatibles avec les contraintes de latence et de confidentialité d'un atelier. Plusieurs réserves s'imposent toutefois. Le gain de 34,1 % est mesuré sur un benchmark conçu par les auteurs, et GPT-4o n'est plus une référence de pointe. Le gain de 29,1 % est relatif, sans taux de réussite absolus dans le résumé, et il ne couvre que quatre tâches. Il s'agit d'un résultat de recherche, sans déploiement industriel annoncé. Ce travail s'inscrit dans l'effort de la communauté pour rendre les VLA plus robustes en monde ouvert. Les modèles fondation comme Pi-0, GR00T ou Helix misent surtout sur la montée en échelle des données de démonstration, tandis que RoboFAC défend l'idée complémentaire de données centrées sur l'échec et d'un module de supervision séparé de la politique de contrôle. La publication ouverte du modèle et du jeu de données permet à d'autres laboratoires de le comparer ou de l'intégrer à leurs propres politiques. Les prochaines étapes à surveiller sont la validation sur davantage de tâches et de robots, la mesure des taux de réussite absolus, et la boucle fermée où le superviseur corrige l'exécution en temps réel plutôt que de seulement la commenter.

RecherchePaper
1 source