
Aller au contenu principal
RechercheInteresting Engineering 

Un robot humanoïde pousse des charges de 35 kg et en soulève 20 kg dans une nouvelle vidéo de démonstration
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Un robot humanoïde pousse des charges de 35 kg et en soulève 20 kg dans une nouvelle vidéo de démonstration
▶ Voir sur YouTube

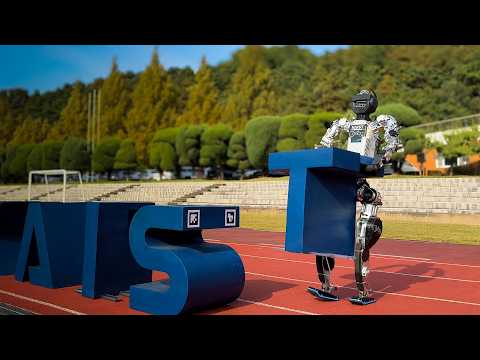
Des chercheurs du Korea Advanced Institute of Science & Technology (KAIST) ont publié le 19 octobre une vidéo de démonstration de la version 0.9 de leur humanoïde. Intitulée « Whole-Body Locomanipulation with KAIST Humanoid v0.9 », elle montre le robot pousser des objets jusqu'à 35 kg (77,2 livres) et en soulever jusqu'à 20 kg (44,1 livres). Le robot s'appuie sur un retour visuel embarqué pour disposer des objets en formant les lettres « KAIST ». La plateforme a été développée par le Dynamic Robot Control & Design Laboratory (DRCD Lab) de KAIST, en collaboration avec RAILAB, qui a conçu les bras. Elle associe locomotion, manipulation et contrôle par apprentissage. Selon l'équipe, les compétences d'interaction ont été acquises par apprentissage par renforcement profond et par apprentissage à partir de démonstrations humaines.

L'intérêt tient à l'approche dite de « locomanipulation » : marche et manipulation ne sont plus traitées séparément, le robot déplaçant son corps tout en appliquant une force avec ses bras. C'est un vrai verrou pour les humanoïdes, car pousser ou soulever une charge modifie les forces s'exerçant sur le corps entier. Pousser exige de rester en équilibre tout en exerçant un effort, soulever exige de supporter le poids et de contrôler la posture tout au long du mouvement. Les chiffres demandent toutefois de la prudence. Les 35 kg poussés dépendent du frottement et de la surface, alors que les 20 kg soulevés correspondent à un poids porté directement. Ce ne sont donc pas des mesures de charge utile (payload) interchangeables. La démonstration ne permet pas d'établir une capacité de levage maximale soutenue, ni les performances dans d'autres conditions. Elle ne précise pas non plus le dispositif d'entraînement, le partage des rôles entre apprentissage par renforcement et démonstrations, ni l'architecture de contrôle exacte. Il s'agit d'une démonstration de laboratoire, sans produit commercial ni déploiement, et rien n'indique la part de prises sélectionnées.

Ce travail prolonge les récentes vitrines de KAIST sur le bas du corps, avec un humanoïde capable de courir à grande vitesse et de reproduire le Moonwalk de Michael Jackson. La version 0.9 y ajoute la dimension manipulation, qui compte davantage pour les usages industriels. Elle s'inscrit dans une course où des acteurs commerciaux comme Figure, Tesla (Optimus) ou Agility Robotics, ainsi que des modèles fondationnels de type VLA (vision-language-action), visent le travail en entrepôt et en usine. KAIST relève ici de la recherche académique : l'intérêt est de montrer que l'apprentissage par renforcement, déjà éprouvé pour la locomotion, s'étend aux tâches de contact et de charge. Aucun calendrier de pilote ni de commercialisation n'est annoncé. Le numéro de version, 0.9, laisse supposer une étape avant une version stable, mais l'équipe n'a communiqué ni spécifications complètes (degrés de liberté, masse, autonomie) ni prochaines échéances.

Impact France/UE

Pas d\'impact direct sur la France/UE

À lire aussi

Robot humanoïde tractant un pousse-pousse : locomotion corps entier sous charges à roues couplées
1arXiv cs.RO 

Robot humanoïde tractant un pousse-pousse : locomotion corps entier sous charges à roues couplées

Des chercheurs proposent un cadre de contrôle du corps entier permettant à un humanoïde Unitree G1 de tirer un pousse-pousse, c'est-à-dire un véhicule à roues passif, plutôt que de porter sa charge. Le travail, publié sur arXiv (révision v2), vise des charges nettement plus lourdes que le robot lui-même. Sur matériel réel, une politique unique réalise le démarrage, la traction soutenue, les virages et l'arrêt, avec des charges rigides comme avec des passagers humains. Elle gère une masse totale de pousse-pousse chargé pouvant atteindre 115 kg, sans réglage propre à chaque charge. L'entraînement repose sur un enseignant privilégié qui accède aux états du véhicule, aux forces d'interaction et aux propriétés de la charge. Ses actions et son espace latent sont distillés dans un étudiant conditionné par l'historique, qui infère la dynamique couplée à partir de ses seules réponses proprioceptives, puis un affinage par apprentissage par renforcement complète la chaîne. Les comparaisons avec deux variantes de référence, « No History » et « Only History », indiquent que la politique complète suit plus précisément la trajectoire du véhicule tout en réduisant ses oscillations, l'inclinaison du torse et le coût d'actuation. L'analyse comportementale montre que le G1 propulse le véhicule et génère des réactions de tout le corps synchronisées avec la marche, qui stabilisent ses mouvements latéraux et de roulis. La traction redistribue l'effort entre les articulations et donne un proxy de coût de transport normalisé par robot inférieur à celui de la marche à vide dans la plupart des combinaisons charge-vitesse testées. Il s'agit d'un proxy et non d'une mesure énergétique absolue, et les auteurs ne détaillent pas dans ce résumé les conditions de terrain ni la durée des essais. L'intérêt pour l'industrie tient au déplacement du problème. Les démonstrations de manutention humanoïde se concentrent surtout sur le portage, limité par le couple des bras et la charge utile, souvent de quelques kilos à quelques dizaines de kilos. Tirer un véhicule à roues exploite le faible frottement de roulement pour transporter plus de 100 kg avec une plateforme d'environ 35 kg, en contrepartie d'un contact persistant avec des forces inconnues, dépendantes de la configuration. Le résultat suggère qu'une politique apprise, distillée à partir d'un enseignant privilégié, peut généraliser à des charges variables sans recalibrage, ce qui compte pour des intégrateurs cherchant à réutiliser des chariots, remorques ou plateformes existants plutôt qu'à concevoir des préhenseurs de charges lourdes. Il reste un travail académique sur une plateforme de recherche bon marché, sans cadence ni fiabilité sur longue durée démontrées. Ce travail s'inscrit dans la lignée de la locomotion humanoïde par distillation enseignant-étudiant et de l'apprentissage à partir de l'historique proprioceptif, déjà utilisés pour la marche robuste. Il étend ces méthodes à la locomotion couplée à un objet externe, un cas moins traité que le portage ou la poussée de caisses. Côté industrie, Figure, Agility Robotics et Apptronik visent surtout la manutention de bacs et de colis, tandis que la traction de chariots reste largement dans le domaine des AMR. Aucun pilote ni calendrier de transfert vers un produit n'est annoncé. Les prochaines étapes probables concernent le terrain irrégulier, les pentes et le test sur des humanoïdes de taille adulte.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Robot semi-humanoïde NICO imite des gestes du bras par démonstration
2arXiv cs.RO 

Robot semi-humanoïde NICO imite des gestes du bras par démonstration

Le robot semi-humanoïde NICO peut désormais imiter des gestes du bras humain à partir d'une simple caméra RGB monoculaire, selon un article publié sur arXiv (2607.18197). Le système combine géométrie analytique et le modèle pré-entraîné MediaPipe pour l'estimation de pose. Pour chaque image vidéo, MediaPipe extrait les coordonnées 3D des points clés du corps humain pertinents (articulations du bras, poignets, mains). Ces coordonnées sont ensuite converties en angles articulaires via des relations géométriques dérivées mathématiquement, puis transposées vers la configuration moteur de NICO pour exécuter une séquence de mouvement prédéfinie. Les chercheurs ont testé la méthode sur plusieurs gestes du bras représentatifs avec six participants de tailles différentes, afin de vérifier la robustesse du système face à la morphologie variable des utilisateurs. Ce travail s'inscrit dans un enjeu central de l'interaction homme-robot (HRI) : la capacité d'un robot à reproduire des gestes humains de façon fluide et naturelle, un prérequis pour des usages comme l'apprentissage par démonstration, l'assistance sociale ou la collaboration physique. L'intérêt de l'approche tient à sa simplicité matérielle: pas de capteurs de mouvement, pas de caméra de profondeur, une seule caméra RGB suffit grâce à MediaPipe. C'est un signal utile pour les intégrateurs cherchant des solutions d'imitation gestuelle à faible coût, sans dépendre de capteurs spécialisés coûteux. Les auteurs restent toutefois transparents sur les limites: les gestes complexes et les mouvements du poignet posent problème, ce qui rappelle que l'imitation gestuelle générique et robuste reste un défi ouvert, loin d'être résolu par cette seule démonstration préliminaire. NICO est une plateforme robotique semi-humanoïde de taille enfant, utilisée en recherche pour explorer le développement cognitif et l'interaction sociale robot-humain. L'utilisation de MediaPipe, framework open source de Google pour l'estimation de pose en temps réel, s'inscrit dans une tendance plus large de recherche en robotique consistant à réutiliser des modèles de vision par ordinateur grand public plutôt qu'à développer des systèmes de perception propriétaires coûteux. Les auteurs présentent ce travail comme une étude préliminaire; les prochaines étapes attendues concerneraient l'amélioration de la précision sur les poses complexes et les mouvements fins du poignet, ainsi qu'une possible extension à l'imitation bimanuelle ou à des interactions plus dynamiques.

RecherchePaper
1 source
Being-M0.7 : un modèle du monde et de l'action latent pour robots humanoïdes
3arXiv cs.RO 

Being-M0.7 : un modèle du monde et de l'action latent pour robots humanoïdes

Being-M0.7 est un modèle monde-action latent pour robots humanoïdes, présenté dans un preprint arXiv (2610.11283v1). Il vise la loco-manipulation, c'est-à-dire la coordination de la marche et de la manipulation en anticipant l'évolution de la scène et les mouvements du corps entier. Ses auteurs s'appuient sur un corpus constitué à partir de plus de 10 000 heures de données brutes centrées sur l'humain. Ce corpus mêle trois types de flux: vidéo seule, mouvement seul, et paires vidéo-mouvement. L'entraînement se fait en trois temps. Un pré-entraînement apprend la dynamique visuelle et la structure cinématique du corps entier. Un « mid-training » robot adapte ensuite ce prior aux points de vue et à la dynamique corporelle des robots. Enfin, un post-entraînement d'action greffe un « action expert » qui combine les représentations prédictives du prior figé avec les images courantes et la proprioception, par attention croisée à portes (gated cross-attention), pour produire des commandes corps entier exécutables. Les auteurs annoncent le meilleur taux de succès agrégé parmi les baselines comparées sur le benchmark SIMPLE. Sur des tâches réelles de loco-manipulation avec un Unitree G1, le modèle égale la meilleure baseline sans la dépasser. Le résumé ne donne ni chiffres de succès, ni liste des tâches, ni nombre d'essais. L'intérêt tient à l'attaque d'un goulot d'étranglement connu: les démonstrations robot sont rares et coûteuses, alors que la vidéo et la capture de mouvement humaines abondent. Leur exploitation se heurte à deux obstacles. Beaucoup de jeux de données n'ont qu'une modalité, et le mouvement humain ne se traduit pas directement en actions robot. Prédire conjointement les états visuels latents futurs et le mouvement pousse les représentations visuelles à encoder la cinématique à venir. L'étape intermédiaire robot et l'action expert servent de pont vers l'exécution. Le résultat réel reste nuancé. L'avantage est net en simulation, mais il disparaît sur le matériel: la parité avec la meilleure baseline sur G1 suggère que l'écart simulation-réel n'est pas résolu et que le gain du pré-entraînement sur données humaines reste à démontrer au-delà de benchmarks maîtrisés. Les intégrateurs doivent y voir une piste de recherche prometteuse pour réduire la dépendance à la téléopération, et non une capacité prête pour le déploiement. Il s'agit d'une publication académique, sans produit, sans pilote industriel ni calendrier de commercialisation. Ce travail s'inscrit dans la vague des modèles monde-action et des VLA (vision-langage-action) appliqués aux humanoïdes, où plusieurs acteurs cherchent à exploiter la vidéo humaine à grande échelle. On y trouve des modèles généralistes de type Pi-0, GR00T ou Helix, et des approches qui prédisent le futur visuel pour guider l'action. Le Unitree G1, humanoïde abordable très répandu dans les laboratoires, sert de plateforme de validation commune, ce qui facilite la comparaison entre équipes. La version «0.7» laisse penser à une série de modèles Being, dont les itérations précédentes ne sont pas détaillées ici. Les suites à surveiller sont la publication du code, des poids et des protocoles d'évaluation, ainsi que des tests sur des plateformes plus variées et des tâches plus longues. Une confirmation indépendante sur matériel réel dira si l'avantage observé en simulation se maintient.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Vers des robots humanoïdes dans la construction : étude de faisabilité de la téléopération
4arXiv cs.RO 

Vers des robots humanoïdes dans la construction : étude de faisabilité de la téléopération

Une équipe de chercheurs présente sur arXiv un système de téléopération permettant à un seul opérateur d'exécuter des tâches de chantier avec un Unitree G1, humanoïde d'entrée de gamme très répandu dans les laboratoires. L'architecture sépare le haut et le bas du corps. Le haut du corps (bras et mains) est piloté par un dispositif de réalité étendue (XR) qui reproduit les mouvements de l'opérateur. La locomotion est commandée au pédalier, ce qui libère les mains et permet de manipuler et de marcher en même temps. Deux tâches tirées de la base de données professionnelle O*NET ont servi de test : le transport d'outils et la peinture de surface. Le système a atteint 100 % de réussite sur le transport d'outils et 80 % sur la peinture. Les auteurs ne précisent pas dans le résumé le nombre d'essais, mais ces taux, établis sur un échantillon visiblement restreint, relèvent de l'étude de faisabilité et non de la validation statistique. Surtout, la téléopération demande nettement plus de temps que l'exécution manuelle par un humain, sans que le résumé chiffre l'écart. L'intérêt tient moins aux performances brutes qu'à la posture adoptée. Plutôt que d'attendre une autonomie complète, que les modèles vision-langage-action (VLA) n'ont pas encore démontrée sur des environnements de chantier non structurés, les auteurs défendent la téléopération comme solution à court terme. Elle répond à la pénurie de main-d'œuvre et aux conditions dangereuses, en éloignant l'ouvrier des tâches les plus pénibles. Elle produit aussi des démonstrations de qualité pour entraîner les futures politiques d'apprentissage. Le résultat nuance le discours de certains acteurs du secteur : un humanoïde commandé à distance reste plus lent qu'un travailleur, ce qui pèse sur la rentabilité immédiate. Pour un intégrateur ou un décideur du BTP, la valeur à court terme se situe donc dans la sécurité et la collecte de données, pas dans la productivité. Ce travail s'inscrit dans une dynamique où la téléopération sert de passerelle vers l'autonomie. Le recueil de démonstrations par casque XR est devenu courant pour alimenter des modèles comme Pi-0 ou GR00T, et le G1, vendu à un prix bien inférieur à celui des humanoïdes industriels, s'impose comme plateforme de recherche. Face à lui, Figure, Tesla avec Optimus ou Agility visent d'abord la logistique et l'usine, plus structurées que le chantier. Le BTP reste un terrain peu exploré pour les humanoïdes, et aucun pilote ni calendrier de déploiement n'est annoncé ici. Il s'agit d'une publication préliminaire (v1), sans produit ni client, dont la suite logique serait des essais plus nombreux, des tâches plus variées et une comparaison chiffrée des temps d'exécution.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source