
Aller au contenu principal
Un cerveau de robot combine vue, toucher et son pour aider les humanoïdes dans les tâches ménagères
FR/EU ecosystemeInteresting Engineering 

Un cerveau de robot combine vue, toucher et son pour aider les humanoïdes dans les tâches ménagères

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Un cerveau de robot combine vue, toucher et son pour aider les humanoïdes dans les tâches ménagères
▶ Voir sur YouTube

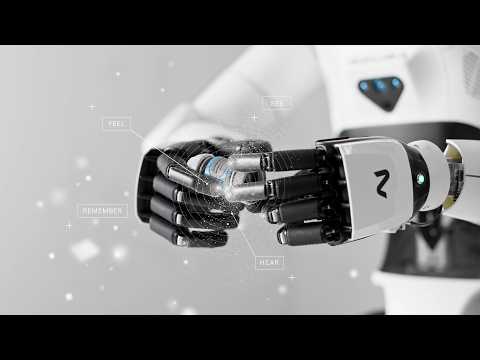
NEURA Robotics, société allemande, a présenté Neuron AI, un modèle de fondation qu'elle qualifie de Perception-Language-Action (PLA). Il fusionne vision 3D, mesures tactiles et de force, audio, langage, état du robot et mémoire pour convertir la perception en actions physiques. Il prend en charge cinq plateformes : les humanoïdes 4NE1 Gen 3 et Gen 4, une version 4NE1 sur base roulante et deux robots bimanuels. L'inférence tourne localement, sans connexion cloud. L'entraînement combine expérience réelle, variations simulées et démonstrations humaines captées par des combinaisons instrumentées, via l'infrastructure NEURA Gyms. Schaeffler et Bosch sont cités comme partenaires de données industrielles. La plateforme Neuraverse doit permettre d'affiner les compétences par client et de les distribuer sur des flottes, en privé ou partagées avec l'écosystème. Une démonstration autonome de 11 minutes est prévue sur le 4NE1 au NVIDIA GTC Berlin du 20 au 22 octobre, avec notamment du tri de linge et le chargement d'un lave-linge.

Le message technique est que le retour tactile, sonore et la mémoire à court terme ne sont plus des options : vérifier qu'une vis est bien engagée via les forces de contact, ou qu'un loquet a cliqueté via le son, répond à une faiblesse connue des modèles purement visuels sur les tâches d'assemblage ou de manipulation multi-étapes. Pour un intégrateur, la promesse d'un même modèle sur cinq morphologies et d'une exécution embarquée est pertinente, car elle limite la dépendance au réseau et le coût de réécriture des compétences par machine. Mais il s'agit pour l'instant d'une annonce. NEURA n'a publié aucun benchmark comparatif montrant le gain de la mémoire ou des capteurs additionnels face à des systèmes basés sur la vision seule. Sa métrique phare, le Time-to-Skill (durée pour enseigner une tâche jusqu'à une exécution fiable), n'est accompagnée d'aucune valeur mesurée. Les exemples de la vis et du loquet illustrent des capacités visées, pas des résultats vérifiés de façon indépendante.

Ce lancement place NEURA face à des acteurs qui défendent des approches voisines : Figure avec Helix, Tesla avec Optimus, Physical Intelligence avec Pi-0 et NVIDIA avec GR00T, ce dernier étant aussi l'hôte de la démonstration prévue. La différenciation revendiquée tient à la multimodalité sensorielle native, au multi-embodiment et à une logique de plateforme (Gyms, Neuraverse) plus qu'à un robot isolé. En Europe, la concurrence ou la complémentarité vient d'acteurs comme Wandercraft ou Enchanted Tools, plus spécialisés sur leurs propres machines. Le prochain test sera la démonstration de Berlin : une séquence de 11 minutes reste une vitrine, et il faudra savoir si elle est exécutée sans coupe ni intervention, avec quel taux de réussite sur des répétitions, et si des pilotes industriels, notamment chez Schaeffler et Bosch, la suivent avec des chiffres de déploiement réels.

Impact France/UE

NEURA Robotics, entreprise allemande, propose un modèle de fondation embarqué testé avec Schaeffler et Bosch, ce qui renforce l'offre européenne d'IA physique pour l'industrie.

À lire aussi

Alfie : nouveau robot humanoïde autonome pour les tâches industrielles complexes
1Interesting Engineering 

Alfie : nouveau robot humanoïde autonome pour les tâches industrielles complexes

RobCo, startup allemande fondée à Munich, a dévoilé à la Hannover Messe 2026 un robot humanoïde industriel baptisé Autonomous Alfie, conçu pour des tâches de fabrication complexes impliquant une forte variabilité : kitting, palettisation, assemblage de précision et manipulation de matériaux sensibles. L'annonce intervient dans la foulée d'une levée de fonds Serie C de 100 millions de dollars, orientée vers le développement de ce que RobCo appelle la "Physical AI". Le robot embarque une manipulation bimanuels, c'est-à-dire une coordination à deux bras imitant la gestuelle humaine, couplée à un système de vision et de perception haptique permettant de gérer des pièces mal orientées ou des flux de travail changeants. Les premiers déploiements clients sont annoncés pour la fin 2026, sans précision sur les sites ou les secteurs ciblés. RobCo dispose déjà d'opérations à San Francisco et Austin, et l'essentiel de ce financement est clairement orienté vers le marché américain. Ce que RobCo met en avant, c'est le passage à ce qu'il nomme le "niveau 4 d'autonomie" en contexte industriel : un système capable d'apprendre par observation plutôt que par programmation explicite, et d'exécuter des tâches avec une intervention humaine minimale, même dans des environnements non structurés. C'est précisément le segment qui résiste encore à l'automatisation classique, dominée par les bras articulés répétitifs qui exigent des environnements stables et des fixtures précises. Si les performances annoncées se confirment en production réelle, Alfie s'attaquerait au "messy middle" de la chaîne industrielle, ce gisement de tâches manuelles à haute variabilité que ni les AMR ni les cobots traditionnels n'ont su automatiser à l'échelle. Le modèle Robotics-as-a-Service (RaaS) proposé en parallèle vise à supprimer le frein du capex initial, facilitant une adoption rapide sans engagement d'achat lourd. Il faut néanmoins noter qu'Alfie est décrit comme étant encore en "phase finale de développement" : les affirmations sur l'autonomie de niveau 4 restent à valider sur des lignes de production en conditions réelles, les vidéos de démo présentées à Hannover Messe ne constituant pas une preuve de déploiement industriel à l'échelle. RobCo n'est pas un nouvel entrant : la société était jusqu'ici positionnée sur les bras robotiques modulaires pour PME, avant de pivoter vers l'humanoïde et la Physical AI. Elle rejoint un champ concurrentiel désormais dense, où Figure (Figure 03), Tesla (Optimus Gen 3), Physical Intelligence (Pi-0), Boston Dynamics et 1X Technologies se disputent la même promesse d'un robot généraliste pour l'industrie. En Europe, des acteurs comme Enchanted Tools (Mirokaï) ou Wandercraft développent des approches parallèles, sans avoir encore atteint la phase de déploiement commercial annoncé. La prochaine étape décisive pour RobCo sera la publication de métriques de production vérifiables, notamment les temps de cycle en conditions non contrôlées et les taux d'erreur sur tâches à haute variabilité, seuls indicateurs capables de distinguer une démonstration convaincante d'un produit réellement opérationnel.

UERobCo, startup allemande basée à Munich, annonce un humanoïde industriel et lève 100M$ mais oriente son financement prioritairement vers le marché américain, limitant l'impact concret à court terme pour l'industrie européenne malgré la vitrine de Hannover Messe.

FR/EU ecosystemeActu
1 source
2 000 robots humanoïdes déployés dans des usines textiles pour une production plus rapide et efficace
2Interesting Engineering 

2 000 robots humanoïdes déployés dans des usines textiles pour une production plus rapide et efficace

Jack Technology, fabricant chinois de machines à coudre industrielles, s'associe à Siemens pour intégrer intelligence artificielle, ingénierie numérique et robotique humanoïde dans la production textile. L'entreprise vise un gain d'efficacité d'au moins 30 % face à des délais de production plus courts, une demande consommateur de plus en plus personnalisée et une pression accrue sur les coûts. Dans ce cadre, Jack Technology a commandé 2 000 robots humanoïdes conçus pour la confection, ce qui en ferait l'un des tout premiers déploiements massifs de ce type dans le secteur textile. En parallèle, un essai a été mené sur le site Siemens d'Erlangen, en Allemagne, avec le robot humanoïde à roues HMND 01 de la startup allemande Neura Robotics, propulsé par la pile logicielle d'IA physique de NVIDIA. Pendant deux semaines, le robot a manipulé des caisses de deux formats différents, les plaçant sur un convoyeur avant de les acheminer vers un poste de reprise humaine, à raison de 60 caisses par heure, plus de huit heures par jour, avec un taux de réussite en préhension et positionnement supérieur à 90 %. Siemens associe aussi à cette offensive le robot quadrupède ANYmal d'ANYbotics, utilisé pour l'inspection de sites chimiques et énergétiques dangereux, capable de cartographier des installations en 3D et de détecter fuites de gaz ou surchauffes via capteurs acoustiques et caméras infrarouges, en s'appuyant sur la plateforme de Roboverse Reply. Cette annonce illustre un test grandeur nature de l'écart habituel entre démonstration marketing et réalité opérationnelle: un cycle de deux semaines avec un taux de succès mesuré au dessus de 90 % pèse davantage qu'une vidéo de présentation isolée, même si l'ampleur exacte de la commande de 2 000 unités reste à confirmer dans son calendrier de livraison réel. Pour les intégrateurs et décideurs industriels, l'intérêt des humanoïdes tient surtout à leur capacité à s'insérer dans des ateliers existants sans réaménagement lourd, contrairement aux robots industriels fixes classiques. Cela renforce l'hypothèse que la manutention répétitive de charges, plutôt que les tâches fines de couture elles-mêmes, sera le premier terrain d'adoption rentable des humanoïdes dans le textile. Le volet quadrupède, lui, consolide le glissement du secteur vers une maintenance prédictive plutôt que réactive sur les sites à risque. Cette initiative s'inscrit dans la stratégie plus large de Siemens, qui cherche à fournir l'infrastructure numérique (jumeaux numériques, interfaces robots-automates, gestion de flotte, réseaux industriels) permettant de transformer des robots isolés en composants coordonnés d'une usine connectée. Sur le marché des humanoïdes industriels, Jack Technology et Neura Robotics viennent ainsi se positionner face à des acteurs comme Figure ou Agility Robotics, davantage focalisés sur la logistique et l'entrepôt, tandis qu'ANYbotics affronte la concurrence de Boston Dynamics sur l'inspection quadrupède. Les prochaines étapes attendues concernent le calendrier réel de déploiement des 2 000 unités commandées par Jack Technology et l'extension des pilotes Siemens à d'autres usines du groupe.

UELe pilote mené sur le site Siemens d'Erlangen (Allemagne) avec le robot humanoïde allemand HMND 01 de Neura Robotics illustre une adoption industrielle concrète de l'IA physique en Europe, portée par des acteurs européens (Siemens, Neura Robotics), même si aucune entreprise française n'est impliquée à ce stade.

FR/EU ecosystemeOpinion
1 source
Un hôpital de Milan déploie un robot humanoïde de 1,20 m pour assister les services et transmettre les données patients
3Interesting Engineering 

Un hôpital de Milan déploie un robot humanoïde de 1,20 m pour assister les services et transmettre les données patients

L'hôpital IRCCS Maugeri de Milan a lancé un déploiement opérationnel en conditions réelles d'un robot humanoïde de service baptisé Alter-Ego, actuellement en phase pilote dans un service dédié aux patients atteints de sclérose latérale amyotrophique (SLA). La plateforme mesure 1,2 mètre de hauteur et se déplace sur une base bi-roues. Elle a été conçue conjointement par l'Institut Italien de Technologie (IIT) et l'Université de Pise. Alter-Ego assure des missions de support logistique répétitives : accueil des nouveaux arrivants, guidage dans les couloirs, livraison de provisions au chevet des patients. En parallèle, le robot relaie des métriques patient en temps réel vers les postes infirmiers. Le système fonctionne selon deux modes : un mode téléprésence, dans lequel un médecin à distance pilote la machine via un casque immersif et un joystick pour effectuer des visites de suivi, et un mode autonome où le robot opère sans supervision humaine directe. Ce déploiement est notable parce qu'il s'effectue dans un environnement clinique actif, avec des patients à vulnérabilité élevée, et non en contexte contrôlé de laboratoire. Le retour terrain des premiers mois est positif : les patients SLA, initialement susceptibles de réagir négativement à une présence mécanique, ont bien accepté le robot, en partie grâce à des sourcils expressifs conçus pour générer une dynamique d'interaction non menaçante. Sur le plan technique, la décision d'exclure toute composante rigide industrielle au profit de bras à rigidité variable (modules compliants fonctionnant comme des muscles artificiels) et de mains SoftHand inspirées de la robotique souple représente un choix d'architecture orienté cohabitation humaine. Ces mains peuvent saisir des objets délicats, actionner des poignées de portes et transmettre des objets directement aux patients sans risque de blessure par impact. Ce cas valide concrètement l'hypothèse que des robots à morphologie souple peuvent opérer sans cage de sécurité dans des espaces cliniques non restructurés. L'IIT travaille sur Alter-Ego depuis plusieurs années, dans le cadre d'une recherche plus large sur la téléprésence incarnée et la robotique souple humanoïde. Ce déploiement à Maugeri constitue le premier test en milieu hospitalier européen à cette échelle. En termes de positionnement concurrentiel, Alter-Ego se distingue des plateformes industrielles comme Optimus de Tesla ou Figure 03 par sa focalisation explicite sur la sécurité de contact et l'interaction à longue durée avec des patients fragiles, plutôt que sur la manipulation de charges lourdes ou la cadence industrielle. Aucun déploiement commercial n'a été annoncé à ce stade : il s'agit d'un pilote de validation académico-clinique. Les prochaines étapes probables incluent l'extension à d'autres services hospitaliers et l'affinement des protocoles d'autonomie, avant toute discussion sur une industrialisation avec des partenaires médicaux ou des intégrateurs de systèmes de santé.

UEL'IIT et l'Université de Pise réalisent le premier déploiement hospitalier européen d'un humanoïde à robotique souple en conditions réelles, validant une architecture de cohabitation humaine directement transposable aux établissements de santé de l'UE.

FR/EU ecosystemeActu
1 source
IA incarnée : cartographie des stratégies de toucher affectif sur un robot humanoïde
4arXiv cs.RO 

IA incarnée : cartographie des stratégies de toucher affectif sur un robot humanoïde

Une équipe de chercheurs a publié en mai 2026 une étude (arXiv:2605.11825) examinant comment les humains expriment des émotions par le toucher physique sur un robot humanoïde. L'expérience impliquait 32 participants interagissant avec le robot iCub, développé par l'Istituto Italiano di Tecnologia (IIT) et équipé de capteurs tactiles distribués sur l'ensemble du corps. Les participants devaient exprimer huit émotions distinctes dans trois conditions : toucher libre (sans restriction de zone), toucher limité au bras, et toucher limité au torse. L'étude mesurait simultanément les zones de contact choisies et les dynamiques gestuelles, soit la pression, l'amplitude et la vitesse de mouvement. Les résultats contredisent une hypothèse courante en HRI (Human-Robot Interaction) : celle selon laquelle les stratégies de toucher affectif seraient stables et transposables d'une région corporelle à l'autre. En toucher libre, les participants privilégient nettement le haut du corps, socialement accessible (épaules, bras), tandis que les zones moins sollicitées présentent une sélectivité émotionnelle plus marquée. En condition bras-seulement, la variation émotionnelle se traduit principalement par des caractéristiques de mouvement ; en condition torse-seulement, c'est la pression qui porte l'information affective. Les stratégies ne se transfèrent pas entre conditions contraintes, même pour une région corporelle grossièrement similaire. Ce résultat a une implication directe pour la conception : un système de reconnaissance du toucher émotionnel entraîné sur une seule zone corporelle ne généralisera pas à l'ensemble du robot. Environ 30 % des participants ont signalé une modification de leur perception de la relation sociale avec iCub, et l'ensemble du groupe a rapporté une augmentation du sentiment de proximité après l'interaction. L'iCub est l'une des rares plateformes humanoïdes académiques disposant d'une surface tactile distribuée complète, ce qui en fait un outil expérimental difficile à reproduire en dehors de l'IIT, acteur européen de référence en robotique de recherche. Cette publication s'inscrit dans un champ actif autour de la robotique sociale affective, où des acteurs comme SoftBank Robotics (Pepper), Enchanted Tools (France, avec Miroki) ou 1X Technologies tentent de rendre les interactions physiques homme-robot plus naturelles. Les prochains verrous techniques concernent la reconnaissance automatique des émotions exprimées par le toucher et l'adaptation comportementale du robot en temps réel : deux composants encore absents des systèmes commerciaux actuels, ce qui maintient ces résultats dans le registre de la recherche fondamentale plutôt que du déploiement industriel à court terme.

UEL'IIT (Italie), acteur européen de référence disposant de la plateforme iCub avec surface tactile distribuée complète, positionne l'UE comme leader en recherche HRI affective, avec des implications de conception pertinentes pour des acteurs français comme Enchanted Tools (Miroki).

FR/EU ecosystemePaper
1 source