

Le Hexa-Bouncer est peut-être l'objet le plus suramélioré que vous verrez cette semaine
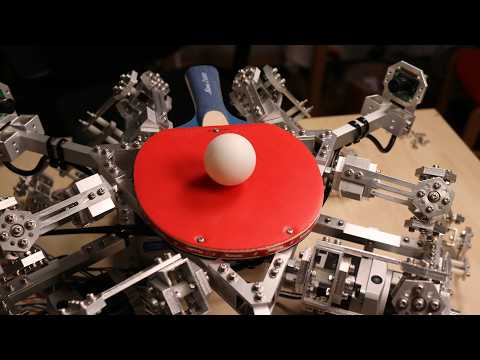
Le projet « hexa-bouncer » de l'ingénieur-bricoleur T-Kuhn (prénom Tobias) est une plateforme de Stewart poussée à l'extrême, conçue pour faire rebondir une balle de ping-pong sur une raquette. Six moteurs pas à pas, chacun couplé à un réducteur planétaire, actionnent un bras. Des liaisons mécaniques permettent de piloter la raquette en translation comme en rotation sur tous les axes, soit six degrés de liberté. Un microcontrôleur Teensy 4.0 coordonne les moteurs. Les consignes viennent d'un PC doté d'un GPU, sur lequel tourne une application Unity (publiée sur GitHub). Deux caméras suivent la balle en 3D et l'application calcule la cinématique inverse. La structure est surtout en aluminium usiné sur la CNC de l'auteur. Chaque bras demande 27 pièces usinées, et l'ensemble dépasse 300 pièces avec la base.
Ce projet n'a pas d'enjeu commercial, mais il illustre bien une boucle complète de manipulation dynamique. Une perception stéréo rapide, un calcul de cinématique inverse et un actionnement à six axes doivent tenir ensemble pour intercepter un objet léger en vol. Pour un ingénieur ou un intégrateur, c'est une démonstration de ce qu'un atelier individuel peut atteindre avec des composants accessibles (moteurs pas à pas, microcontrôleur grand public, moteur de jeu pour le calcul). Le projet s'accompagne d'un blog et d'une vidéo détaillant la cinématique. L'article source ne fournit en revanche ni temps de cycle, ni latence, ni taux de réussite. On ne peut donc pas juger la robustesse du système au-delà de la démonstration filmée, dont on ignore si elle a été sélectionnée parmi plusieurs essais.
Cette réalisation prolonge un autre projet du même auteur, l'« octo-bounce », dont le flux de vision par ordinateur pour le suivi de balle a été mis au point là-bas puis réutilisé ici. Les hexapodes de ce type sont d'ordinaire montés tête en bas, en configuration de plateforme suspendue. Ici, la plateforme est posée sur sa base, ce qui est le montage classique d'une Stewart. Le magazine rappelle aussi qu'un hexapode métallique marcheur capable de porter un humain a déjà été présenté récemment, comme exemple d'une autre mécanique à six jambes. Aucune suite commerciale ni calendrier n'est annoncé : il s'agit d'un projet de passionné, dont le code Unity est ouvert et peut servir de base à d'autres travaux sur la poursuite d'objets rapides.


