
Aller au contenu principal
IndustrielInteresting Engineering 

Des drones cargo autonomes transportent des charges de 65 kg par voie aérienne vers des éoliennes en mer du Nord
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Des drones cargo autonomes transportent des charges de 65 kg par voie aérienne vers des éoliennes en mer du Nord
▶ Voir sur YouTube

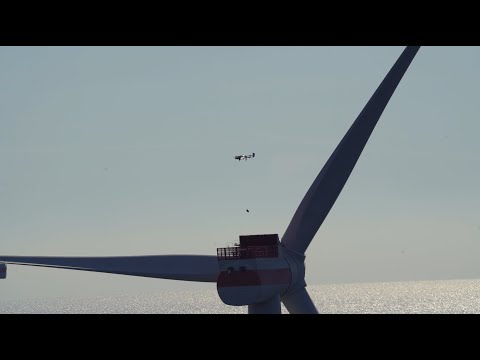
Ørsted a mené un essai de livraison par drone cargo lourd sur son parc éolien offshore de Hornsea 2, en mer du Nord, avec Skyports Drone Services. Pendant environ quatre semaines, un drone de grande taille a transporté des kits de maintenance de 55 à 65 kg (121 à 143 livres), contenant outils, pièces détachées et consommables. Les kits partaient du navire d'exploitation (SOV) et étaient livrés aux turbines avant l'arrivée des techniciens. Les drones récupéraient ensuite les kits usagés pour les ramener au navire. Les vols se sont déroulés hors de vue directe de l'opérateur (BVLOS) sur environ 4 km (2,5 miles) au sein du parc. Skyports a mis au point une méthode de prise en charge de la charge avec crochet à actionnement automatique, ce qui limite l'intervention humaine au sol. L'essai a mobilisé des équipes de sécurité, d'aviation et d'exploitation drone, en coordination étroite avec la Civil Aviation Authority britannique. Les équipes ont couvert des vols planifiés et des demandes ponctuelles au quotidien.

L'intérêt est d'abord opérationnel. Aujourd'hui, ces kits sont acheminés par bateau, puis hissés jusqu'à la turbine, une opération longue et exposée à des risques de sécurité. Le drone supprime une partie de ces levages et des rotations de navires, ce qui peut réduire les coûts et les émissions, et augmenter le temps de présence utile des techniciens. Il ouvre aussi la voie à la livraison de pièces d'urgence sans délai. Pour un exploitant ou un intégrateur, le signal est le passage d'une démonstration isolée à une intégration dans le quotidien de la maintenance, avec un cadre réglementaire BVLOS qui a tenu sur la durée. Il faut toutefois nuancer : le communiqué ne chiffre ni les économies réalisées, ni le nombre de vols, ni le taux de disponibilité météo. Ces points décident pourtant de la viabilité économique face aux navires et aux hélicoptères en mer du Nord. Les charges restent aussi modestes, de l'ordre de 65 kg au maximum. Les composants plus lourds relèvent toujours des moyens classiques.

Ørsted n'en est pas à son premier essai de drones de levage lourd sur ses parcs offshore. Cette campagne se distingue par un ramassage et un retour des charges plus automatisés, et par des conditions d'exploitation réelles plutôt qu'un vol de démonstration. Les propos de Richard McCrilley, chef de projet chez Ørsted, présentent l'essai comme une confirmation de l'intégration de la maintenance par drone dans les opérations courantes. Alex Brown, PDG de Skyports Drone Services, y voit une alternative viable aux navires et aux hélicoptères. Il s'agit de déclarations d'acteurs engagés, et non d'une validation indépendante. Aucun calendrier de déploiement commercial n'a été annoncé. La suite dépendra de la capacité à répéter ces opérations sur davantage de sites, avec des charges plus lourdes et des coûts documentés. Le statut reste donc celui d'un essai concluant, pas d'un service déployé à l'échelle.

Impact France/UE

Essai en mer du Nord mené par un énergéticien européen (Ørsted) avec un cadre BVLOS britannique, pertinent pour la maintenance éolienne offshore européenne mais sans lien direct avec la France ni l'UE.

À lire aussi

Force Aérienne américaine déploie drones et robots au sol pour accélérer l'inspection des avions autonomes
1Interesting Engineering 

Force Aérienne américaine déploie drones et robots au sol pour accélérer l'inspection des avions autonomes

Asylon a obtenu un contrat de Phase Trois du Warner Robins Air Logistics Complex, l'un des plus grands centres de maintien en condition opérationnelle de l'US Air Force, pour déployer son système d'inspection autonome d'aéronefs baptisé MARIA (Multi-modal Autonomous Robotics for Inspection of Aircraft). Ce contrat fait passer la technologie du stade de développement à un usage opérationnel réel sur l'une des bases de sustentation majeures de l'armée de l'air américaine. MARIA combine deux plateformes robotiques : le drone Guardian, un petit système aérien sans pilote (sUAS), et le DroneDog Q-UGV, un robot terrestre à quatre pattes. Les deux évoluent grâce au logiciel d'autonomie Range d'Asylon et remontent leurs données vers la plateforme de commandement DroneIQ, qui centralise imagerie, nuages de points LiDAR et télémétrie dans des vues 2D classiques comme dans des jumeaux numériques interactifs. Concrètement, les équipes de maintenance pourront confier des missions d'inspection visuelle générale aux robots plutôt que de réaliser uniquement des tours d'appareil manuels, les résultats étant ensuite transmis aux techniciens pour analyse. L'enjeu dépasse le simple gadget technologique : il s'agit de démontrer qu'un système robotique aérien-terrestre coordonné peut tenir la charge d'inspections répétitives sur une flotte militaire réelle, sans mobiliser davantage de personnel. Pour les intégrateurs et décideurs de la maintenance industrielle, ce déploiement à Warner Robins constitue un test grandeur nature du passage de la démonstration à l'usage récurrent, un point de bascule que beaucoup de projets de robotique d'inspection peinent à franchir. Si le système tient ses promesses de réduction du temps d'inspection et de plus grande homogénéité des relevés, cela validerait l'approche multimodale (air plus sol, données unifiées dans un même hub logiciel) comme modèle réplicable pour d'autres flottes de maintenance, militaires ou civiles. Reste que les gains annoncés en termes de rapidité et de fiabilité n'ont pas encore été chiffrés publiquement dans ce cadre opérationnel précis, ce qui invite à attendre des retours concrets avant de parler de succès avéré. Ce contrat s'inscrit dans la continuité d'une relation déjà établie entre Asylon et l'Air Force, qui utilisait jusqu'ici les plateformes robotiques de l'entreprise principalement pour des missions de sécurité autonome sur ses bases. L'extension vers la maintenance aéronautique marque une diversification stratégique pour Asylon, qui cherche à démontrer que sa pile technologique (drones, robots terrestres, logiciel de commandement) peut s'appliquer à d'autres cas d'usage industriels critiques. Anthony McCarty, vice-président senior en charge des activités gouvernementales chez Asylon, a présenté cet accord comme un signe de confiance de l'Air Force envers ses plateformes. Warner Robins servira de site pilote avant une éventuelle extension à d'autres centres de sustentation de la défense américaine, la suite dépendant des résultats de cette phase de démonstration en environnement opérationnel réel.

IndustrielActu
1 source
Le premier robot autonome au monde testé par Hyundai à bord d'un navire en mouvement
2Interesting Engineering 

Le premier robot autonome au monde testé par Hyundai à bord d'un navire en mouvement

Le groupe Hyundai Motor Group (HMG) a fait la démonstration réussie de ce qu'il présente comme le premier robot autonome au monde capable de naviguer à bord d'un navire en mouvement. L'essai s'est déroulé à Changwon, en Corée du Sud, à bord du navire polyvalent HYUNDAI DUBAI, dans le cadre d'une démonstration conjointe réunissant Korean Register (KR), HMM, HMM Ocean Service et Goseong Engineering. Le robot testé, MobED (Mobile Eccentric Droid), est une plateforme compacte à quatre roues dévoilée par HMG en décembre 2025, conçue à l'origine pour des usages terrestres. Elle repose sur la technologie propriétaire Drive and Lift (DnL), dont les roues à contrôle indépendant s'ajustent automatiquement pour maintenir une surface de niveau sur rampes, seuils et terrains inégaux. Lors des essais, MobED a exécuté plusieurs tâches dans les cales du navire (conduite en ligne droite et en courbe, déplacement à basse et haute vitesse, apprentissage d'itinéraire, navigation totalement autonome), malgré les vibrations constantes et le mouvement du navire. Dans les passages étroits, les opérateurs ont dû basculer en mode téléopéré faute d'espace suffisant pour l'autonomie complète. Deux versions existent: MobED Basic, téléopéré et destiné aux chercheurs, avec une charge utile de 47 kg, et MobED Pro, doté de LiDAR et de caméras pour une navigation assistée par IA, avec un mode "follow-me", une charge utile de 57 kg et une vitesse de pointe de 10 km/h. Pour l'industrie maritime et les intégrateurs robotiques, cette démonstration illustre un cas d'usage concret et ciblé plutôt qu'une percée générale de la robotique mobile: l'inspection de cales de cargo, la surveillance d'état et le transport de matériel dans des zones potentiellement dangereuses ou toxiques pour les équipages. L'enjeu principal démontré ici n'est pas l'autonomie en tant que telle, mais la robustesse mécanique et logicielle face à un environnement dynamique (vibrations, roulis, sols irréguliers) sans modification de l'infrastructure existante du navire, un critère décisif pour l'adoption par les armateurs. Le recours au mode téléopéré dans les espaces confinés rappelle toutefois que l'autonomie complète reste limitée aux zones dégagées, une nuance que la communication de HMG passe sous silence en parlant de "premier mondial". Il s'agit à ce stade d'un essai de démonstration technologique et non d'un déploiement commercial ou d'une certification opérationnelle. Cette initiative s'inscrit dans la stratégie plus large de HMG de développer des robots polyvalents via son Robotics Lab, MobED ayant été positionné dès son lancement comme une plateforme préparant une future production de masse pour des usages aussi variés que la logistique du dernier kilomètre, l'inspection d'installations, le support de diffusion ou l'affichage publicitaire mobile. L'essai maritime s'appuie sur un partenariat avec des acteurs du secteur naval coréen, dont le classificateur Korean Register et l'armateur HMM, positionnant HMG face à d'autres initiatives de robotique navale et industrielle dans un marché où l'inspection de cargo à distance reste un besoin peu couvert. Aucun calendrier de déploiement commercial ni de pilote élargi n'a été communiqué à ce stade, l'essai restant une preuve de concept technique avant d'éventuelles suites.

IndustrielOpinion
1 source
Vendredi vidéo : des engins de chantier lourds fonctionnent de façon autonome
3IEEE Spectrum Robotics 

Vendredi vidéo : des engins de chantier lourds fonctionnent de façon autonome

Cette semaine dans le panorama robotique publié par IEEE Spectrum, la démonstration la plus concrète provient d'ETH Zurich, qui présente la première solution d'autonomisation complète déployée sur un engin de manutention de matériaux industriels de 40 tonnes en conditions réelles, un manipulateur hydraulique équipé d'une pince libre sous-actionnée traditionnellement opéré par un conducteur humain dans les secteurs des déchets, de la construction et de la démolition. La Norwegian University of Science and Technology (NTNU) a publié en open-source son Unified Autonomy Stack, une architecture de navigation combinant LiDAR, radar, vision et centrale inertielle pour robots aériens et terrestres à pattes, validée en environnements GNSS-dégradés ; le système intègre raisonnement visio-langagier, planification multi-comportements et couches de sécurité par fonctions de barrière de contrôle. En parallèle, Figure AI a diffusé une vidéo de rangement de chambre sans préciser le modèle de robot utilisé ni les conditions de tournage. Unitree a présenté un véhicule civil habité transformable pesant environ 500 kg avec conducteur à bord. La startup Lumos a annoncé NIX, un robot humanoïde orienté danse urbaine et IA incarnée, disponible gratuitement pour des partenaires sélectionnés parmi des universités, laboratoires de robotique et technologues créatifs. L'autonomisation d'engins lourds présente un ratio effort/impact plus favorable à court terme que le déploiement humanoïde grand public : les machines de 40 tonnes opèrent sur des cycles répétitifs en environnements semi-structurés, rendant la tâche plus tractable pour les systèmes actuels. L'intégration réalisée par ETH Zurich est notable parce qu'elle s'appuie sur un engin existant, sans reconstruire une nouvelle plateforme dédiée. L'open-sourcing du stack NTNU répond à un verrou réel : la navigation robuste sans GPS reste un frein majeur pour les déploiements en intérieur industriel ou en zones isolées. Sur les humanoïdes, l'éditorial d'IEEE Spectrum formule explicitement une mise en garde contre les revendications de "niveau humain" sur des tâches de manipulation : les humains sont structurellement très performants dans ce type de travail, et les évaluer correctement exige des benchmarks rigoureux, un rappel pertinent pour les décideurs B2B qui instruisent des pilotes. Rodney Brooks, cofondateur et CTO de Robust.AI, classé 44e au Forbes 250 America's Greatest Innovators, s'est exprimé sur les défis structurels de l'innovation robotique et la signification de la vague IA actuelle pour le secteur, soulignant que la difficulté fondamentale reste l'intégration fiable en monde ouvert. Agility Robotics, dont le bipède Cassie est évoqué comme référence historique de la recherche en locomotion, poursuit sa trajectoire vers son humanoïde Digit. Du côté de la recherche fondamentale, la méthode EFGCL (reinforcement learning guidé par forces assistives) démontre des mouvements dynamiques, sauts, backflips et vrilles latérales, sur robots à pattes, une direction qui alimente les futures plateformes de loco-manipulation. L'University of Southern California explore pour sa part l'utilisation de robots à pattes pour la récolte légumière en contexte agricole réel, un cas d'usage concret dont les performances à l'échelle restent à documenter.

UEETH Zurich (Suisse) démontre l'autonomisation complète d'un engin de manutention de 40 tonnes sur équipement existant sans nouvelle plateforme dédiée, et NTNU publie en open-source un stack de navigation robuste sans GPS, deux contributions de la recherche européenne directement applicables à l'automatisation industrielle et logistique sur le marché EU.

IndustrielActu
1 source
McLaren Construction déploie des robots autonomes à grande échelle en partenariat avec FieldAI
4Robotics & Automation News 

McLaren Construction déploie des robots autonomes à grande échelle en partenariat avec FieldAI

Panneau accepte le premier drone gardien : McLaren Construction, filiale du groupe britannique de construction, a signé un partenariat avec FieldAI, développeur d'intelligence artificielle physique, pour déployer des robots quadrupèdes autonomes sur ses chantiers au Royaume-Uni. Ces robots seront chargés de capturer des images à 360 degrés des sites, de générer des nuages de points (point cloud), et de soutenir la vérification d'avancement des travaux ainsi que l'analyse des écarts entre le modèle numérique et la réalité du chantier. Ils assureront également des patrouilles de conformité sécurité et des contrôles qualité. Le communiqué ne précise pas encore de calendrier de déploiement ferme ni le nombre d'unités prévues sur le premier site. Ce partenariat illustre une tendance de fond dans le secteur du BTP : l'automatisation progressive de tâches répétitives et à risque, comme l'inspection de sécurité ou la documentation de chantier, jusque là réalisées manuellement par des équipes humaines. Pour les intégrateurs et décideurs B2B du secteur construction, ce type de déploiement teste la viabilité des robots quadrupèdes autonomes hors des environnements contrôlés d'usine, un terrain nettement plus complexe et changeant. Cela positionne aussi FieldAI comme un acteur cherchant à démontrer que son IA physique généraliste peut s'adapter à des cas d'usage concrets au delà des démonstrations en laboratoire, un enjeu clé alors que le secteur robotique traverse une phase où l'écart entre promesses marketing et déploiements réels reste scruté de près. FieldAI, société américaine spécialisée dans les modèles d'IA pour robots généralistes, cherche à se positionner face à des concurrents comme Boston Dynamics (Spot) ou Boston-based startups similaires sur le marché des robots quadrupèdes appliqués à l'inspection industrielle et au BTP. McLaren Construction, non lié à l'écurie de F1 du même nom, cherche via ce partenariat à moderniser ses processus de suivi de chantier. Les prochaines étapes attendues incluent le déploiement effectif sur un premier site pilote et la publication de résultats concrets sur les gains de temps et de fiabilité obtenus.

IndustrielActu
1 source