
Aller au contenu principal
Le FiberMotor, fin comme un fil, coulisse comme un télescope pour animer robots souples et vêtements connectés
RechercheInteresting Engineering 

Le FiberMotor, fin comme un fil, coulisse comme un télescope pour animer robots souples et vêtements connectés

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Le FiberMotor, fin comme un fil, coulisse comme un télescope pour animer robots souples et vêtements connectés
▶ Voir sur YouTube

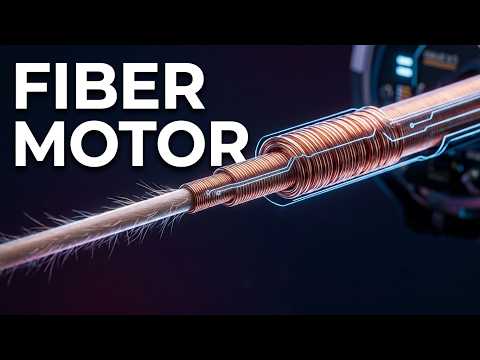
Des ingénieurs de l'EPFL, en Suisse, ont mis au point le FiberMotor, un moteur linéaire en forme de fil, de 1 à 3 mm de diamètre, qui convertit directement l'énergie électrique en mouvement. Le dispositif repose sur deux fibres creuses concentriques, autour de chacune desquelles est enroulé un fil de cuivre isolé à peine plus épais qu'un cheveu. Lorsqu'une tension est appliquée, des forces électrostatiques tirent à répétition les fibres vers l'alignement, ce qui fait coulisser la fibre intérieure dans l'extérieure, à la manière d'un télescope. Les résultats, publiés dans Advanced Materials sous le titre « Fiber-Format Flexible Linear Electrostatic Motors », restent à l'échelle du laboratoire : un seul moteur supporte une charge statique d'environ 75 g, et quatre moteurs regroupés soulèvent une barre chocolatée de 46 g et fléchissent un doigt robotique à tendons. Les chercheurs ont aussi intégré le dispositif dans un prototype de vêtement épousant un genou. Herbert Shea, responsable du Soft Transducers Laboratory, le présente comme le premier moteur coulissant au format fibre, silencieux, souple et bidirectionnel.

L'intérêt tient à un verrou connu de la robotique portable : le mouvement linéaire (soulever, pousser, tirer) exige d'ordinaire des moteurs rotatifs associés à des engrenages et transmissions rigides et encombrants. Les muscles artificiels existants sont limités par la capacité de leur matériau à s'étirer, se contracter ou se courber, alors que la course du FiberMotor n'est bornée que par la longueur des fibres. Sans engrenage, il est en outre rétro-entraînable : si le porteur bouge à contre-sens, les fibres glissent l'une sur l'autre au lieu de se bloquer, ce qui facilite la cohabitation avec le mouvement humain et la sécurité. Il faut toutefois relativiser : 75 g de charge statique ou 46 g soulevés sont très loin des efforts requis par un exosquelette d'assistance, et l'article ne donne ni course, ni vitesse, ni rendement, ni tension de fonctionnement, ni durabilité. L'approche consiste à miser sur le nombre, en distribuant de nombreux fils dans un textile plutôt qu'en concentrant la force dans une unité rigide. Le passage à l'échelle de la force reste à démontrer.

Ces travaux prolongent ceux du laboratoire en 2023, qui avait présenté ce qu'il décrivait comme la première pompe au format fibre, cousable dans des textiles intelligents pour faire circuler des fluides à des fins de thermorégulation et de retour haptique. L'équipe veut désormais améliorer performances et durabilité grâce à des électrodes encore plus fines, composées en majorité d'isolants, et à des matériaux optimisés. Elle prévoit aussi d'intégrer des données de position et de mouvement du porteur afin que le moteur s'adapte rapidement à son intention. Les applications visées sont les exosuits souples d'aide à la mobilité, les systèmes haptiques portables pour la réalité virtuelle et les prothèses légères. Le premier auteur, Sylvain Schaller, a déjà fondé la start-up Elecsyor pour commercialiser la technologie, sans calendrier annoncé. Le projet est financé par le Fonds national suisse de la recherche scientifique et la Fondation Novo Nordisk. Il s'inscrit dans le champ des actionneurs souples et textiles, où se côtoient muscles artificiels fluidiques, électroactifs et à alliage à mémoire de forme, qui se heurtent chacun à des compromis entre force, course et robustesse.

Impact France/UE

Travaux d'un laboratoire suisse (EPFL, hors UE) sur des actionneurs textiles pour exosuits et prothèses, avec une spin-off Elecsyor, sans impact direct sur la France/UE à ce stade.

Dans nos dossiers

À lire aussi

Contrôle anti-enchevêtrement par topologie pour robots souples
1arXiv cs.RO 

Contrôle anti-enchevêtrement par topologie pour robots souples

Des chercheurs ont publié sur arXiv (référence arXiv:2605.05236v1) un cadre d'apprentissage par renforcement multi-agent baptisé TD-MARL (Topology-Driven Multi-Agent Reinforcement Learning), conçu pour coordonner plusieurs robots souples afin d'éviter les enchevêtrements dans des environnements de fabrication de précision fortement contraints. L'architecture repose sur un réseau critique à apprentissage centralisé, permettant à chaque agent de percevoir les stratégies de ses homologues via un état topologique partagé, couplé à une exécution distribuée qui supprime tout besoin de communication inter-robots en temps réel. Un composant central, la couche de sécurité topologique, exploite des invariants topologiques pour évaluer quantitativement et atténuer les risques d'enchevêtrement avant qu'ils ne bloquent les trajectoires. Les expériences présentées sont entièrement en simulation ; aucun déploiement sur hardware physique n'est rapporté à ce stade. Ce travail s'attaque à un verrou identifié dans les systèmes multi-robots déformables : les frameworks distribués classiques peinent à converger en environnements haute densité d'obstacles, car l'observabilité partielle de chaque agent génère une instabilité d'entraînement. En introduisant la topologie comme état partagé plutôt que des coordonnées brutes, TD-MARL réduit la dimensionnalité du problème de coordination tout en préservant l'information structurelle critique pour le désenchevêtrement. Pour les intégrateurs industriels qui déploient des robots souples en assemblage de précision ou en gestion de câbles, cette approche ouvre la voie à une coordination autonome sans infrastructure de communication dédiée, simplifiant l'architecture système. Le papier ne quantifie pas l'écart simulation-réel (sim-to-real gap), ce qui constitue la principale limite à l'extrapolation industrielle. La robotique souple connaît un regain d'intérêt pour les tâches de manipulation en espace confiné, portées par des équipes académiques en Chine, en Europe et aux États-Unis. Sur le plan du contrôle multi-agent, TD-MARL s'inscrit dans la lignée des approches CTDE (Centralized Training, Decentralized Execution) popularisées par MADDPG et MAPPO, en y ajoutant une couche topologique inspirée de la théorie des noeuds et de l'homologie persistante. Aucun concurrent industriel direct n'est nommé dans l'article, le benchmarking se faisant exclusivement contre des méthodes DRL de référence en simulation. La prochaine étape naturelle, et condition sine qua non pour un transfert industriel, serait une validation sur banc de test physique avec des corps déformables réels.

RecherchePaper
1 source
Modèles de tiges pour le contrôle des robots continus et souples : une revue
2arXiv cs.RO 

Modèles de tiges pour le contrôle des robots continus et souples : une revue

Une équipe de chercheurs a publié sur arXiv (référence 2407.05886, troisième révision) une revue exhaustive des modèles de tiges (rod models) appliqués à la modélisation et au contrôle des robots continus et souples. Le travail couvre les fondements mathématiques des théories de tiges, leur application à la modélisation de structures déformables, et les stratégies de contrôle dérivées, tant model-based que learning-based. Les auteurs proposent une classification des modèles selon le type de déformation pris en compte, contribution qui fait défaut dans la littérature existante. Les domaines applicatifs ciblés incluent la santé, l'agriculture, le milieu marin et l'espace, où les robots rigides conventionnels montrent leurs limites face à des environnements non structurés et à des interactions mécaniques en contact permanent. L'intérêt principal de ce survey est de structurer un sous-champ marqué par une forte fragmentation de la littérature. Les modèles de type Cosserat ou Kirchhoff proposent une approximation dimensionnellement réduite du comportement de corps élancés et déformables, offrant un meilleur équilibre que les méthodes éléments finis (FEM) entre précision et coût computationnel temps-réel. Pour les équipes R&D travaillant sur des bras flexibles endoscopiques, des cathéters guidés ou des manipulateurs agricoles, ce panorama unifié permet d'arbitrer entre approche physique et apprentissage, et de cibler les lacunes identifiées : robustesse au contact incertain, calibration en conditions réelles, et fermeture du fossé sim-to-real. Les modèles de tiges appliqués à la robotique souple se sont imposés comme cadre de référence depuis le milieu des années 2010, portés par l'essor des actionneurs à câbles, pneumatiques et à base d'élastomères. Plusieurs groupes académiques restent moteurs sur le sujet : INRIA, MIT CSAIL, IIT Gênes, Universität Stuttgart. Dans l'écosystème industriel, les applications en chirurgie mini-invasive et en manipulation agricole sont directement confrontées à ces problèmes de modélisation. Le papier identifie trois directions ouvertes : gestion du contact multi-points, intégration avec les architectures VLA (vision-langage-action), et généralisation à des morphologies hybrides rigides-souples. Ces fronts devraient alimenter le champ dans les deux à trois prochaines années.

UEINRIA figure parmi les groupes académiques moteurs du domaine ; les applications ciblées (chirurgie mini-invasive, manipulation agricole) concernent directement des acteurs industriels et projets de recherche européens.

RecherchePaper
1 source
Les robots du futur pourraient éviter les dommages en se roulant en boule comme des tatous
3New Atlas Robotics 

Les robots du futur pourraient éviter les dommages en se roulant en boule comme des tatous

Des chercheurs du département de génie mécanique et aérospatial de la North Carolina State University ont publié des travaux sur une structure de protection robotique inspirée de l'armadille, le mammifère connu pour sa capacité à se rouler en boule face aux prédateurs. Le concept consiste à équiper des robots d'un exosquelette articulé capable de se replier sur lui-même de manière autonome lorsque le système détecte un risque de choc ou de chute, absorbant l'énergie d'impact et protégeant les composants internes. L'article, classé en robotique et ingénierie sous les thèmes biomimétisme et armure, ne fournit pas de métriques précises sur le prototype (masse, matériaux, temps de réponse), ce qui limite l'évaluation indépendante des performances annoncées. L'enjeu industriel est réel : la fragilité mécanique reste l'un des principaux freins au déploiement de robots mobiles dans des environnements non structurés, entrepôts, chantiers, ou domiciles. Une solution de protection passive qui ne dépend pas de l'électronique embarquée constituerait un avantage significatif en termes de fiabilité et de coût de maintenance. Si le mécanisme se révèle fonctionnel à l'échelle, il pourrait intéresser les fabricants d'AMR (autonomous mobile robots) et les concepteurs d'humanoïdes exposés à des chutes fréquentes lors des phases de déploiement. La biomimétique appliquée à la robotique connaît un regain d'intérêt depuis cinq ans, portée par des travaux sur les exosquelettes inspirés des insectes, la locomotion des serpents, ou les pattes des chats. NC State s'inscrit dans cette tendance avec plusieurs projets en parallèle. Les concurrents directs sur la protection passive incluent des approches par matériaux à rigidité variable (soft robotics) ou par coques modulaires démontables. Aucune date de prototype opérationnel ni partenariat industriel n'est mentionné dans l'extrait disponible.

RecherchePaper
1 source
Un système rapide, résilient et adaptable pour les comportements de loco-manipulation des robots humanoïdes
4arXiv cs.RO 

Un système rapide, résilient et adaptable pour les comportements de loco-manipulation des robots humanoïdes

Une équipe de recherche a publié le 2 septembre 2026 sur arXiv (2609.01518) un système d'architecture comportementale pour la loco-manipulation sur robots humanoïdes, conçu pour tourner localement et être modifié en temps réel pendant l'exécution. L'architecture combine des Affordance Templates centrées objets, une structure en arbre organisant la logique des tâches, et une scène de perception éditable au runtime, exécutée par un contrôleur corps entier combinant marche et mouvements du buste, avec une interface opérateur synchronisée en continu pour superviser et corriger à la volée. Testé sur un Unitree H1-2 et un second robot nommé Alex sur six variantes de tâches, le système franchit une porte à pousser en 34 secondes et trie six balles par couleur en 45 secondes sous perturbation humaine directe. Des sessions d'autorat chronométrées montrent la création ou l'adaptation d'un comportement de loco-manipulation en quelques heures. Ce résultat nuance un discours dominant dans la robotique humanoïde, où la performance repose de plus en plus sur des modèles vision-langage-action entraînés de bout en bout, à la manière de Pi-0, GR00T N2 ou Helix. Les auteurs affirment que leur approche, explicitement programmée plutôt qu'apprise, reste compétitive face à ces systèmes récents, tout en offrant un avantage opérationnel : créer ou corriger un comportement en heures plutôt qu'en semaines de collecte de données. Pour les intégrateurs et décideurs industriels, cela ouvre une voie alternative moins dépendante de gigantesques jeux de démonstrations, potentiellement plus rapide à auditer sur site, même si les chiffres de cycle avancés restent issus de démonstrations contrôlées. Le travail s'inscrit dans la course à l'autonomie des humanoïdes pour des tâches physiquement pénibles, dangereuses ou répétitives, un terrain disputé par Figure AI avec Figure 03, Tesla avec Optimus Gen 3 ou NVIDIA avec GR00T, majoritairement pariés sur l'apprentissage à grande échelle. En misant sur une architecture éditable localement et supervisée par un opérateur, les auteurs positionnent leur système comme complémentaire, voire alternatif, à ces approches pilotées par les données. Aucun acteur français ou européen n'est cité, et cette publication reste à ce stade une contribution de recherche sur arXiv plutôt qu'un produit commercialisé, sans calendrier annoncé de pilotes au-delà des six tâches démontrées.

RecherchePaper
1 source