

Vidéo : un robot inspiré de la comatule se déplace sous l'eau avec seulement deux actionneurs
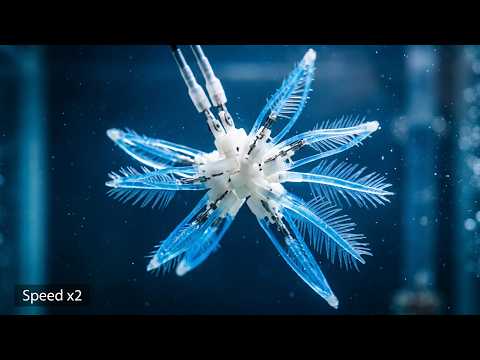
Des chercheurs de North Carolina State University (NCSU) ont mis au point un robot aquatique souple capable de se déplacer en trois dimensions avec seulement deux actionneurs, là où une locomotion tridimensionnelle comparable en exige habituellement au moins six. L'engin s'inspire des comatules (« feather stars »), des invertébrés marins qui nagent et se maintiennent en position en coordonnant leurs bras. Il se compose d'un disque central, qui loge les deux actionneurs, entouré de quatre ailes élastiques dites monostables : elles fléchissent sous l'effet de l'actionnement, puis reviennent seules à leur position initiale dès que la force cesse. Trois modes de déplacement en découlent. Lorsque les deux actionneurs sont activés en cycles rapides, les ailes battent et le robot monte dans l'eau ; à cadence plus lente, il stationne (« jellyfish mode »). En n'activant qu'un seul actionneur, une aile oscille comme une nageoire caudale et propulse l'appareil vers l'avant ou l'arrière (« fish mode »). Enfin, l'alternance rapide des deux actionneurs crée des battements asymétriques qui le font pivoter sur son axe (« rotor mode »), ce qui permet de l'orienter. Les chercheurs l'ont démontré en exploration avec une caméra embarquée, et en levage d'objets, seul ou à plusieurs robots.
Le résultat est surtout intéressant sur le plan de la méthode. L'équipe de Jie Yin, professeur de génie mécanique et aérospatial et auteur correspondant de l'étude, applique le principe d'« intelligence mécanique » : la structure du robot et son interaction avec l'eau déterminent une partie du comportement, ce qui réduit la charge de commande côté calculateur ou opérateur. Pour un intégrateur, passer de six actionneurs à deux signifie moins de pièces mobiles, moins d'étanchéité à gérer, moins d'électronique de pilotage et potentiellement moins de pannes, des arguments qui comptent pour des plateformes d'inspection ou de surveillance à bas coût. Il faut toutefois rester prudent : l'annonce ne fournit ni vitesse, ni profondeur d'essai, ni charge utile chiffrée, ni autonomie, ni comparaison quantifiée avec des robots sous-marins conventionnels. Les démonstrations décrites relèvent du laboratoire, sans déploiement en conditions réelles, et le robot n'est pas un produit.
Ces travaux prolongent une réalisation antérieure de la même équipe, un robot aquatique inspiré de la raie manta, rapide mais dépourvu d'une aussi bonne maniabilité en trois dimensions. Ici, plutôt que d'ajouter des moteurs et des mécanismes, les chercheurs ont cherché à obtenir des degrés de liberté supplémentaires par la géométrie et l'élasticité des ailes. Ce courant de la robotique molle bio-inspirée est actif dans de nombreux laboratoires, face aux véhicules sous-marins classiques à hélices et propulseurs, plus puissants mais plus lourds et plus complexes. La prochaine étape annoncée est une version entièrement sans fil, aujourd'hui non réalisée, ainsi que des applications à explorer avec des chercheurs d'autres disciplines. Aucun calendrier de transfert industriel ni partenaire commercial n'a été communiqué, et aucun acteur français ou européen n'est cité dans ce travail.
Pas d\'impact direct sur la France/UE


