

Le robot sauteur Pogo-Bot passe en tout-terrain grâce à un pied souple
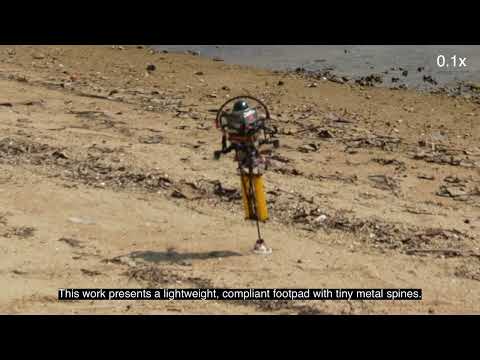
Des étudiants en ingénierie de l'Université de Toronto ont présenté un robot sauteur monopode qui combine la propulsion d'un quadricoptère et la mécanique d'un bâton sauteur (pogo stick). Quatre hélices fournissent l'énergie qui met l'engin en mouvement, mais le rebond lui-même repose uniquement sur une jambe unique à ressort, qui joue le rôle de train d'atterrissage. Le pied, doté de picots et monté sur pivot, est maintenu par ce qui ressemble à des bandes élastiques. Les premières versions se contentaient d'une pointe en bout de jambe, avec des échecs plutôt cocasses visibles dans la vidéo associée au projet. Le nouveau pied, plus large et plus adhérent, s'oriente selon le terrain. Le robot a été testé sur des surfaces allant du sable meuble à la glace dure, et il saute par-dessus des clôtures. Aucune donnée chiffrée n'a été publiée : ni masse, ni hauteur de saut, ni autonomie, ni taux de réussite. Il s'agit d'une démonstration de laboratoire étudiante, et non d'un produit ni d'un déploiement.
L'intérêt tient à la question du contact avec le sol, souvent négligée dans la robotique aérienne hybride. Un drone qui se déplace uniquement en vol consomme beaucoup d'énergie pour de faibles distances. Un robot à pattes classique, lui, peine sur les surfaces glissantes ou déformables. Le saut propulsé tente de combiner les deux : les hélices apportent l'énergie et le contrôle d'attitude, et le ressort stocke et restitue l'énergie à chaque rebond. Ce travail montre surtout qu'un pied passif et adaptatif, sans capteurs ni actionneurs supplémentaires, peut résoudre une grande partie du problème de l'adhérence. C'est une piste à bas coût pour l'inspection ou l'exploration de terrains variés. Il faut toutefois rester prudent : sans mesures comparatives, avec des vidéos probablement sélectionnées, on ignore la robustesse réelle du système, et aucun intégrateur ne pourrait encore en tirer un cahier des charges.
Le monopode n'est pas une nouveauté. On a déjà vu des robots à une jambe qui utilisent leur patte seule, ainsi que des versions ailées. Cette configuration quadricoptère à jambe unique serait, selon la source, la première observée à affronter un hiver canadien. Le modèle de référence reste celui des sauteurs à ressort développés dans les laboratoires universitaires depuis les années 1980, auxquels s'ajoutent des hybrides vol-marche plus récents. Aucune suite n'est annoncée. Les prochaines étapes logiques seraient la publication de mesures de performance, une étude de la consommation énergétique par rapport à un drone ou à un robot à roues, et un test sur terrain réellement accidenté.
Pas d\'impact direct sur la France/UE


