
Aller au contenu principal
Innodata ouvre un laboratoire de capture de mouvement pour rendre les robots humanoïdes plus proches des gestes humains
InfrastructureRobotics Business Review 

Innodata ouvre un laboratoire de capture de mouvement pour rendre les robots humanoïdes plus proches des gestes humains

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Innodata ouvre un laboratoire de capture de mouvement pour rendre les robots humanoïdes plus proches des gestes humains
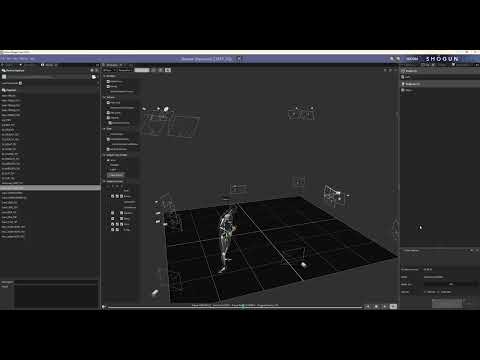
▶ Voir sur YouTube

Innodata, société new-yorkaise de data engineering fondée en 1988 et basée à Ridgefield Park (New Jersey), a annoncé l'ouverture d'un laboratoire de capture de mouvement destiné à produire des données d'entraînement pour l'IA physique. L'installation doit aussi valider de façon indépendante les données de performance que les robots génèrent en interne. Elle couvre des humanoïdes, du matériel téléopéré, des systèmes portables, des rigs de capteurs, des pinces UMI (Universal Manipulator Interface) et d'autres dispositifs de capture multimodaux. Selon Franklin Tanner, vice-président robotique et IA physique, Innodata capte le mouvement 3D directement sur les corps, humains ou mécaniques, plutôt que de l'inférer à partir de vidéos 2D comme le font d'autres fournisseurs. Les capteurs enregistrent chaque articulation, ce qui compte pour des humanoïdes pesant près de 90,7 kg (200 lb). Les données réelles servent ensuite d'amorce à des jumeaux numériques et à des simulations qui génèrent des cas limites. Le PDG Rahul Singhal parle d'une offre « de bout en bout », de la collecte à l'évaluation des modèles. Aucun volume de données, nombre de capteurs, tarif ni client n'a été communiqué.

Le message adressé aux équipes robotiques est que la donnée est devenue le goulot d'étranglement, davantage que le matériel. Contrairement aux LLM, qui ont profité de l'immense corpus du web, l'IA physique manque de données d'interaction. Tanner résume : elle doit « gagner ses tokens une interaction à la fois ». L'exemple de la tasse le montre : saisir une tasse par l'anse ou par la base n'a pas la même conséquence si elle contient un liquide brûlant, et ce contexte est rarement encodé dans les jeux de données existants. L'offre de validation indépendante vise un autre point sensible du secteur, la difficulté de vérifier les métriques que les constructeurs publient eux-mêmes. Pour un intégrateur ou un décideur industriel, un tiers capable de mesurer la précision cinématique serait utile, à condition que la méthodologie soit publiée. Il faut par ailleurs relativiser : l'argument selon lequel la capture 3D directe surpasse l'inférence vidéo vient du prestataire lui-même, sans comparatif chiffré. Tanner reconnaît d'ailleurs que la collecte « en conditions réelles » reste très coûteuse et qu'il faut s'appuyer sur la simulation pour couvrir la variabilité.

Ce lancement s'inscrit dans la montée d'un marché de la donnée robotique, où se positionnent aussi des spécialistes du téléopéré et de la capture égocentrique, tandis que les grands acteurs (Tesla avec Optimus, Figure, Nvidia avec GR00T, Physical Intelligence avec Pi-0) constituent leurs propres corpus en interne. Innodata, historiquement acteur de la donnée pour l'IA générative, cherche ici à transposer son savoir-faire d'annotation et d'évaluation vers la robotique. Il s'agit pour l'instant d'une ouverture de site : aucun client ni pilote n'est nommé, et la valeur réelle dépendra des contrats signés et de la qualité des jeux de données livrés. Le sujet de l'IA physique et des humanoïdes sera au programme de RoboBusiness, les 20 et 21 octobre 2026 à Santa Clara, en Californie.

Impact France/UE

Pas d\'impact direct sur la France/UE

À lire aussi

NIST propose un benchmark de référence pour évaluer les performances des robots humanoïdes
1The Robot Report 

NIST propose un benchmark de référence pour évaluer les performances des robots humanoïdes

Le National Institute of Standards and Technology (NIST) a publié en avril 2026 une proposition de référentiel de performance standardisé pour les robots humanoïdes, décrit comme un ensemble de tâches de locomotion et de manipulation à faible empreinte logistique. C'est le premier cadre d'évaluation de ce type depuis le DARPA Robotics Challenge de 2015, selon Aaron Prather, directeur du programme Robotics & Autonomous Systems chez ASTM International. Le benchmark couvre quatre dimensions : la mobilité de base (agnostic au domaine d'application), la manipulation et la dextérité, les capacités combinées loco-manipulation, le contrôle en espace contraint, et un niveau minimal de raisonnement et de compréhension de scène. Le NIST prévoit de fabriquer un nombre limité d'appareils de test physiques pour les distribuer gratuitement aux fabricants américains d'humanoïdes et aux centres de test régionaux, et de publier les plans et modèles 3D pour usage en environnement physique ou virtuel (simulateurs de training et de développement de contrôle). Les données collectées seront agrégées sous des accords de partage préapprouvés protégeant la propriété intellectuelle. L'absence de standard commun est un problème structurel pour le secteur : Tesla Optimus, Figure, Agility Robotics, Apptronik, Unitree et une douzaine d'autres plateformes humanoïdes ont attiré des milliards de dollars d'investissement ces dix dernières années sans qu'il existe de méthode consensuelle pour mesurer ce qu'elles font réellement. Comme le note Prather, "les vidéos marketing ont comblé le vide". Pour un intégrateur industriel ou un décideur B2B, l'absence de benchmarks opposables rend toute comparaison entre plateformes impossible et ralentit les décisions d'achat. Ce référentiel, s'il est adopté, permettrait d'objectiver le fossé entre démo et déploiement réel, de quantifier les progrès en loco-manipulation et en whole-body control, et d'offrir aux chercheurs une baseline reproductible. Il représente aussi un signal réglementaire potentiel : un benchmark NIST peut devenir une norme de fait pour les appels d'offres gouvernementaux américains. Ce projet s'appuie sur la collaboration antérieure du NIST avec le DARPA pour évaluer les capacités humanoïdes dans l'industrie et la recherche académique. En Europe, le Fraunhofer IPA (Stuttgart) a publié ce mois-ci son propre référentiel de sécurité et de développement pour humanoïdes, structuré autour de six critères, signalant que la course aux standards est désormais transatlantique. Aucun acteur français ou européen n'est directement impliqué dans la proposition NIST à ce stade, bien que des entreprises comme Enchanted Tools ou Wandercraft pourraient être concernées si ce cadre influence les standards ISO ou CEN. Le NIST est en phase de consultation et recherche des participants, fabricants comme labos, pour affiner la liste des tâches et tester leurs robots dans les installations NIST ou partenaires. Aucune date de finalisation n'est annoncée.

UELe Fraunhofer IPA a publié ce même mois son propre référentiel de sécurité pour humanoïdes, signalant une course transatlantique aux standards ; si le benchmark NIST influence les normes ISO/CEN, des acteurs européens comme Enchanted Tools ou Wandercraft devront adapter leur processus de qualification.

InfrastructureOpinion
1 source
Clé du progrès des humanoïdes : gérer l'énergie derrière les robots
2Robotics Business Review 

Clé du progrès des humanoïdes : gérer l'énergie derrière les robots

Murata Power Solutions présente, dans cet épisode du podcast Designing the Future animé par Jim Anderton, les défis d'ingénierie liés à l'alimentation électrique des robots humanoïdes. John Quinlan, Senior Engineering Manager chez Murata Power Solutions (Boston), y détaille pourquoi la gestion de l'énergie embarquée devient le facteur limitant des performances robotiques. Alors que la vitesse, la mobilité, la dextérité, la vision et les interfaces utilisateur des humanoïdes progressent à un rythme soutenu, avec des annonces quasi hebdomadaires dans le secteur, la conversion de l'énergie stockée en batteries ou en piles à combustible embarquées vers les formes utilisables par la mécatronique et l'électronique de contrôle reste un point de blocage physique incontournable. Murata y présente sa gamme de convertisseurs de puissance compacts et à haut rendement, couvrant un large spectre de besoins, des applications de faible puissance jusqu'aux systèmes de forte puissance, destinés aux marchés industriels, médicaux, des télécommunications et de l'information. Ce constat rappelle une réalité souvent éclipsée par les vitrines spectaculaires des démonstrations d'humanoïdes: la performance perçue d'un robot, qu'il s'agisse de sa vitesse de déplacement ou de la fluidité de ses gestes, dépend directement de l'efficacité de sa chaîne d'alimentation électrique. Pour les intégrateurs et décideurs industriels, ce rappel a une portée concrète: l'autonomie, le poids embarqué et la fiabilité thermique d'un humanoïde ne se jouent pas uniquement dans les algorithmes de contrôle moteur ou les modèles vision-langage-action, mais aussi dans des composants moins visibles comme les convertisseurs DC-DC et la gestion thermique de l'électronique de puissance. C'est un angle mort fréquent des comparatifs entre plateformes comme Figure 03, Optimus ou Atlas, qui se concentrent sur le payload, les degrés de liberté ou le temps de cycle sans détailler l'architecture énergétique sous-jacente. Ce format podcast s'inscrit dans une série éditoriale de The Robot Report consacrée aux coulisses techniques de la robotique, où des fournisseurs de composants critiques mais peu médiatisés, capteurs, actionneurs, systèmes d'alimentation, prennent la parole aux côtés des géants de l'humanoïde. Murata Power Solutions, filiale du groupe japonais Murata Manufacturing, est un acteur établi de longue date dans l'électronique de puissance pour environnements contraints, bien avant l'essor actuel des humanoïdes commerciaux. Aucune annonce de produit spécifique aux humanoïdes n'est faite ici: il s'agit d'un contenu de positionnement technique et commercial, destiné à installer Murata comme fournisseur de référence auprès des concepteurs de robots à mesure que la demande en solutions d'alimentation embarquée haute densité s'intensifie.

InfrastructureActu
1 source
Données et standards pour la robotique humanoïde : l'infrastructure manquante de l'IA physique
3arXiv cs.RO 

Données et standards pour la robotique humanoïde : l'infrastructure manquante de l'IA physique

Un groupe de chercheurs impliqués dans l'élaboration de la norme ISO/WD 26264-1 au sein du comité technique ISO/TC 299/WG 16 publie un préprint arXiv (2606.19769, juin 2026) posant que la standardisation des données constitue le prochain verrou critique pour les robots humanoïdes. Leur thèse centrale: le goulot d'étranglement n'est pas seulement la rareté des données, mais leur caractère non cumulatif, causé par des coûts de collecte élevés, des silos organisationnels et des protocoles d'évaluation incompatibles. Les auteurs identifient trois conditions pour qu'un jeu de données soit réutilisable: l'expérience physique doit rester liée au corps du robot, à la tâche et au contexte d'exécution; les flux multimodaux doivent partager synchronisation temporelle, repères de coordonnées, calibration et unités documentées; les données doivent enfin être versionnées et traçables pour s'accumuler entre projets et organisations. L'enjeu est direct pour les équipes qui entraînent des modèles VLA (Vision-Language-Action) comme pi-0 de Physical Intelligence, GR00T N2 de NVIDIA ou Helix de Figure AI. Sans grammaire commune (métadonnées, provenance, versioning), chaque acteur repart de zéro à chaque nouveau déploiement. Pour un intégrateur industriel, cela signifie concrètement que des données collectées sur un site ne peuvent pas réentraîner un modèle sur un autre, même avec du matériel identique. L'article recadre le "sim-to-real gap" non pas comme un problème de simulation, mais comme un déficit d'alignement des référentiels physiques entre jeux de données: les hypothèses de synchronisation et de cinématique, si elles ne sont pas documentées, rendent les flux non interopérables dès le départ. La norme proposée s'articule en deux couches: une infrastructure horizontale couvrant le cycle de vie, les métadonnées, la qualité, le versioning et la traçabilité, et des parties spécifiques par capacité (manipulation, locomotion, interaction humain-robot, cognition). Le contexte est celui d'un secteur ou Figure AI, Boston Dynamics, Tesla (Optimus Gen 3), Unitree et 1X accumulent des données de manière cloisonnée, tandis que des initiatives ouvertes comme Open X-Embodiment (Google DeepMind) ou LeRobot (HuggingFace) posent des bases communes sans force normative. Le préprint est en phase WD (Working Draft) sans date de ratification annoncée: c'est une prise de position académique, pas une norme publiée ni un déploiement industriel.

UESi ratifiée, la norme ISO/WD 26264-1 structurera les pratiques de données des acteurs européens de la robotique humanoïde ; HuggingFace (Paris) est déjà cité comme contributeur aux bases ouvertes communes (LeRobot), sans force normative à ce stade.

InfrastructureOpinion
1 source
Robots humanoïdes et interaction homme-robot dans les architectures d'IA générative via l'Agent-Client Protocol
4arXiv cs.RO 

Robots humanoïdes et interaction homme-robot dans les architectures d'IA générative via l'Agent-Client Protocol

Des chercheurs ont publié le 17 juillet 2026 sur arXiv (référence 2607.14919v1) une architecture combinant deux protocoles de communication pour les robots pilotés par des agents génératifs. Le papier propose d'adopter l'Agent-Client Protocol (ACP), un standard conçu à l'origine pour les agents de codage en ingénierie logicielle, comme contrat de communication unifié pour la couche d'interaction homme-robot (HRI), en le combinant au Model Context Protocol (MCP) déjà utilisé pour relier les agents à leurs capacités d'exécution. Le résultat est une architecture en trois couches totalement découplées : interaction humaine, orchestration délibérative et exécution physique. Les auteurs ont testé ce montage sur un robot mobile physique, en connectant trois interfaces utilisateur hétérogènes au même système robotique, et ont validé des flux de travail humain dans la boucle en temps réel avec un surcoût de latence jugé négligeable. Cette architecture s'attaque à un problème concret pour les intégrateurs : alors que la liaison agent-exécution converge vers une standardisation via MCP, la couche supérieure d'interaction homme-robot reste fragmentée par des interfaces propriétaires ad hoc, ce qui complique la collaboration en temps réel (observabilité, autorisation explicite, interruption immédiate de tâche). En rendant cette couche interchangeable, l'approche permettrait de connecter n'importe quelle interface cliente à un système robotique sans développement spécifique, et de remplacer la plateforme robotique sous-jacente sans casser les intégrations existantes côté client. Pour des décideurs B2B qui déploient des flottes hétérogènes ou évaluent plusieurs fournisseurs, cela réduirait le coût de verrouillage technique lié aux interfaces propriétaires, à condition que l'adoption dépasse ce prototype académique. Le travail s'inscrit dans la dynamique amorcée par Anthropic avec MCP, devenu en un peu plus d'un an une quasi-norme de facto pour connecter les LLM à des outils et données externes, y compris en robotique. L'ACP, lui, provient de l'écosystème des agents de codage logiciel, où il sert déjà à standardiser les échanges entre un agent et son client d'interface. Ce papier reste une démonstration de recherche, validée sur un seul robot mobile en laboratoire, et non un produit ou un déploiement industriel : reste à voir si des fabricants de robots ou des éditeurs d'orchestration agentique reprendront ce protocole, face aux interfaces propriétaires déjà déployées chez les grands acteurs de la robotique humanoïde et mobile.

InfrastructureActu
1 source