

Des moustaches inspirées des rongeurs aident les micro-drones à naviguer là où les caméras ne voient pas
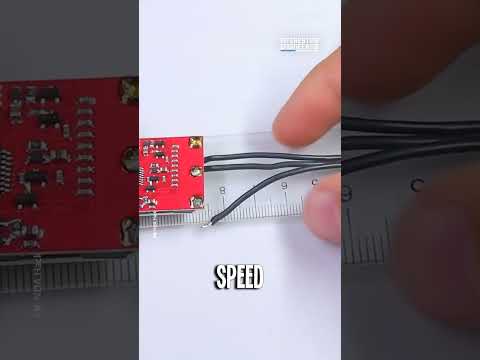
Des chercheurs de l'université de technologie de Delft (TU Delft), aux Pays-Bas, ont développé un système de moustaches artificielles permettant à des micro-drones de naviguer sans caméra ni LiDAR, en s'inspirant des rongeurs qui se déplacent dans l'obscurité grâce à leurs vibrisses. Le dispositif consiste en une paire de moustaches souples fixées à l'avant d'un drone de moins de 100 grammes ; chacune est équipée à sa base de trois capteurs de pression miniatures qui mesurent en temps réel la flexion et la profondeur du contact en trois dimensions. Pour filtrer les turbulences générées par les hélices du drone lui-même, l'équipe a conçu un pipeline de traitement embarqué ne nécessitant que 34 kilobytes de mémoire, produisant des données de profondeur précises au millimètre. Lors d'essais en vol, le drone a navigué dans des enceintes plongées dans le noir, cartographié des pièces inconnues, suivi le contour de surfaces et localisé des sorties sans aucune information visuelle. Les travaux, menés par Salua Hamaza, professeure associée en interaction physique aérienne à TU Delft, et Chaoxiang Ye, ont été publiés dans Nature Communications.
Cette approche répond à une limite concrète des micro-drones : en dessous de 100 grammes, embarquer un LiDAR ou des processeurs gourmands en énergie est impossible, ce qui rend ces engins aveugles dès que poussière, fumée ou obscurité neutralisent les caméras, un scénario fréquent en intervention sur zones sinistrées. En remplaçant des systèmes tactiles plus lourds, à base de bras robotiques ou de pare-chocs, par une détection passive et légère, la technologie ouvre la voie à des drones de sauvetage plus petits et plus autonomes pour explorer bâtiments effondrés, mines ou conduits industriels inaccessibles aux caméras. Il s'agit d'une démonstration de recherche publiée dans une revue scientifique et testée en environnement contrôlé, non d'un produit commercialisé : aucun calendrier de transfert industriel ni partenaire de déploiement n'est mentionné à ce stade.
La démarche s'inscrit dans la bio-inspiration croissante de la robotique aérienne, où les chercheurs cherchent des alternatives légères aux capteurs optiques et LiDAR pour équiper les plateformes ultralégères, un segment où peu d'acteurs proposent une solution tactile compacte. Chez les rongeurs, les vibrisses concentrent des terminaisons nerveuses à leur base pour détecter déflexions, vibrations et variations de pression, permettant de cartographier des espaces exigus sans collision ; c'est ce mécanisme que l'équipe de Delft a reproduit électroniquement. Le principal défi n'était pas la détection du contact mais le filtrage du bruit aérodynamique généré par les propres hélices du drone, résolu par l'algorithme embarqué à faible empreinte mémoire. Aucun pilote industriel, partenariat ou calendrier de commercialisation n'a été annoncé ; l'étape suivante indiquée par les chercheurs reste la poursuite des essais en conditions plus proches du terrain, notamment pour des scénarios de recherche et sauvetage.
TU Delft (Pays-Bas), université européenne, publie une avancée de recherche en robotique aérienne bio-inspirée sans partenaire industriel ni calendrier de déploiement annonce.


