
Aller au contenu principal
Vidéo : le Berkeley Humanoid Lite imprimé en 3D ouvre une voie moins coûteuse pour construire des robots
RechercheInteresting Engineering 

Vidéo : le Berkeley Humanoid Lite imprimé en 3D ouvre une voie moins coûteuse pour construire des robots

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Vidéo : le Berkeley Humanoid Lite imprimé en 3D ouvre une voie moins coûteuse pour construire des robots
▶ Voir sur YouTube

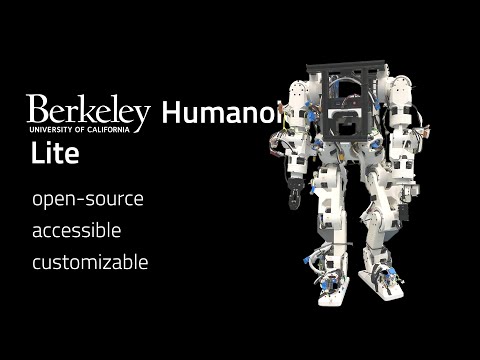
Des chercheurs de l'université de Californie à Berkeley ont présenté le Berkeley Humanoid Lite, un robot humanoïde open source conçu pour réduire drastiquement le coût d'entrée dans la robotique humanoïde. Haut de 0,8 mètre et pesant environ 16 kilogrammes (35 livres), l'engin peut être construit pour moins de 5 000 dollars aux prix du marché américain, pièces imprimées en 3D comprises. Son cœur est un actionneur maison combinant un moteur brushless DC, un réducteur cycloïdal imprimé en PLA et un encodeur de position magnétique, le tout fabriqué sur une imprimante FDM de bureau standard, chaque pièce tenant dans un volume de 200 x 200 x 200 millimètres. Deux tailles d'actionneurs sont utilisées : le modèle 6512, à environ 188 dollars, et le 5010, à environ 136 dollars, le robot complet en embarquant dix grands et douze petits. Les tests menés par l'équipe montrent une efficacité mécanique d'environ 90 % dans la plupart des conditions, une stabilité maintenue sur un essai d'endurance de 60 heures malgré une usure progressive du jeu mécanique, et une erreur de suivi de couple inférieure à 0,5 Nm sur six actionneurs fabriqués avec deux imprimantes différentes. Le contrôle repose sur un mini PC Intel N95 et une centrale inertielle embarquée, avec un contrôleur par apprentissage par renforcement entraîné en simulation et transféré directement sur le robot physique pour la marche. Une téléopération via des contrôleurs SteamVR permet aussi d'exécuter des tâches comme écrire, déplacer des objets, emballer des cartons ou résoudre un Rubik's Cube.

L'intérêt de ce projet n'est pas de rivaliser avec les humanoïdes commerciaux à plusieurs dizaines ou centaines de milliers de dollars, mais d'offrir aux laboratoires universitaires, hobbyistes et développeurs une plateforme de référence bon marché et modifiable, plutôt qu'un produit fini. Chaque actionneur étant autonome et ne nécessitant que de l'alimentation et une communication CAN, la structure peut être reconfigurée en robot bipède, quadrupède, centaure ou base mobile, voire agrandie en version taille adulte. C'est surtout une validation supplémentaire que l'apprentissage par renforcement entraîné en simulation peut se transférer efficacement à du matériel low-cost et imprimé en 3D, un signal utile pour la recherche académique en contrôle locomoteur, indépendamment des plateformes propriétaires.

Le projet s'inscrit dans la lignée des travaux robotiques de Berkeley et dans la mouvance plus large du matériel robotique open source, à contre-courant des humanoïdes fermés développés par les grands acteurs commerciaux du secteur. Les chercheurs reconnaissent que les effets à long terme de la chaleur sur les pièces imprimées en 3D restent à approfondir, ce qui laisse ouverte la question de la durabilité du système au-delà des essais de laboratoire déjà menés.

À lire aussi

Construire une main robotique habile et peu coûteuse
1Hackaday Robots Hacks 

Construire une main robotique habile et peu coûteuse

Le créateur [Vittorio Lumare] a mis au point la « Yeah Hand », une main robotique à bas coût, majoritairement imprimée en 3D et animée par cinq servomoteurs. Comme une main humaine, elle ne loge aucun actionneur dans les doigts : le mouvement passe par des tendons en fil de pêche, guidés dans des gaines Bowden en PTFE qui réduisent la friction et limitent l'échauffement des moteurs. Lors des essais, la main a enchaîné 800 cycles d'ouverture et de fermeture sans approcher de la surchauffe. Elle peut soulever jusqu'à 8 kg et exerce une force de préhension maximale de 5 kg. Les doigts portent des inserts en silicone sur leur face interne pour tenir les objets lisses, et les pouces sont dotés d'ongles pour saisir les objets fins. Deux versions existent : une version robotique, livrée avec plusieurs brides de fixation et un pilote ROS, et une version de prothèse expérimentale, qui diffère surtout par le montage. Pour la piloter, Lumare a aussi construit un gant équipé de capteurs de flexion qui reproduit la position de sa propre main. Ce projet n'a rien d'une rupture technologique, mais il montre où se situe le vrai verrou de la main robotique : la dextérité plus que la force. Peu de tâches exigent l'ensemble des performances de la main humaine, à la fois précise, sensible et robuste. Une architecture à cinq moteurs déportés, des tendons bon marché et des pièces imprimées permettent déjà de couvrir une large gamme de préhensions pour un coût de nomenclature très inférieur à celui des mains dextres industrielles. Les chiffres annoncés restent toutefois à relativiser : 800 cycles représentent un test d'endurance modeste, loin des millions de cycles attendus en environnement industriel, et rien n'est dit sur l'usure des tendons en fil de pêche, la dérive de tension ou la perception tactile. Le pilote ROS est en revanche un atout concret pour les laboratoires et les intégrateurs qui veulent prototyper sans passer par des systèmes propriétaires. Le projet s'inscrit dans une vague de mains open source et abordables, destinée à un public de makers, d'universités et de développeurs de prothèses, par opposition aux mains à actionnement direct embarquées dans les humanoïdes commerciaux, plus complexes et plus coûteuses. La Yeah Hand reste un projet individuel, sans produit commercialisé ni calendrier de déploiement annoncé, et son passage à une version prothétique n'est présenté que comme expérimental. La suite dépendra de la publication de données plus détaillées sur la durabilité et la répétabilité, ainsi que de l'adoption par la communauté ROS.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Une taxonomie des activités de tâches de construction pour les robots ouvriers
2arXiv cs.RO 

Une taxonomie des activités de tâches de construction pour les robots ouvriers

Un article publié sur arXiv (2608.25395v1, août 2026) présente TARCAT, une taxonomie des tâches de construction destinée aux robots ouvriers, développée par un groupe associé au laboratoire AICPS. Le système s'appuie sur 91 tâches issues de la base O*NET, couvrant sept métiers du bâtiment à forte employabilité, ainsi que sur l'analyse de 30 vidéos pédagogiques de travail physique. TARCAT décompose ce corpus en 41 primitives d'action, regroupées en 12 catégories et trois classes, avec un mécanisme pour combiner ces primitives paramétrées en séquences réutilisables appelées compétences. Une partie de ces primitives a été testée sur un bras robotique DOBOT CR3 équipé d'une main CRAFT. Les annotations complètes sont publiées en accès libre sur GitHub, dans le dépôt AICPS/TARCAT-Taxonomy. Cette taxonomie répond à un problème concret pour les intégrateurs et chercheurs en robotique générale : les modèles vision-langage-action promettent des robots au répertoire plus large que les systèmes spécialisés, mais leur déploiement sur chantier exige un inventaire précis des gestes et des capacités nécessaires, ce qui manquait dans le secteur de la construction. En offrant un vocabulaire commun et lisible par des humains, TARCAT peut organiser des démonstrations d'apprentissage, spécifier les exigences matérielles d'un robot, et alimenter des agents de codage capables de retrouver et d'étendre des bibliothèques de compétences. À noter : seule une sélection restreinte de primitives a été validée physiquement sur un unique bras, loin d'une démonstration de système complet opérant sur un vrai chantier. Ce travail s'inscrit dans le mouvement plus large de la robotique embarquée, où les modèles VLA cherchent à s'affranchir des systèmes dédiés tâche par tâche, un axe poussé par plusieurs laboratoires et fabricants de robots manipulateurs ou humanoïdes. Contrairement aux annonces produits qui multiplient des démonstrations spectaculaires sans cadre d'évaluation standardisé, TARCAT s'appuie sur des données d'occupation officielles et des vidéos de terrain plutôt que sur des cas choisis pour l'effet. Les auteurs présentent ce travail comme une fondation destinée à être étendue : le dépôt GitHub public ouvre la porte à des contributions externes et à une adoption par d'autres équipes travaillant sur la robotique générale appliquée au bâtiment, un secteur où peu de standards communs existaient jusqu'ici pour décrire précisément le travail humain à automatiser.

RecherchePaper
1 source
BioflexBot : une main robotique conçue pour reproduire les mouvements clés de la main humaine
3Robotics Business Review 

BioflexBot : une main robotique conçue pour reproduire les mouvements clés de la main humaine

Une équipe de chercheurs chinois a présenté BioflexBot, une nouvelle main robotique conçue pour reproduire les mouvements fondamentaux de la main humaine, dans une étude publiée par Wiley dans la revue Advanced Science. Contrairement aux préhenseurs anthropomorphes classiques qui copient l'anatomie complexe de la main, BioflexBot repose sur un ressort spiralé, une coque de contrainte et un système pneumatique simple piloté par seulement deux entrées d'air comprimé. Les auteurs principaux, Yingtian Li (Chinese University of Hong Kong, Shenzhen) et Yang Yang (Nanjing University of Information Science and Technology), ont validé quatre mouvements clés: le pincement, avec la manipulation d'une aiguille d'acupuncture et le transport de liquide via une pipette; la rotation, avec un bouchon de bouteille tourné près de quatre fois plus loin qu'une main humaine; l'accrochage d'objets comme une boîte à outils ou des lunettes; et la préhension d'objets jusqu'à treize fois plus volumineux que des systèmes comparables. La main peut aussi s'étendre et se rétracter 3,5 fois plus qu'une main humaine, selon les chercheurs. Trois démonstrations d'application ont été menées: l'inspection d'un mockup imprimé en 3D d'un ensemble d'aubes de moteur d'avion, l'intégration à un robot humanoïde pour des tâches quotidiennes, et la conduite d'une expérience de chimie. Ce travail s'inscrit dans un débat central de la robotique humanoïde: faut-il répliquer la forme de la main humaine ou seulement ses fonctions. Les mains anthropomorphes multi-doigts, coûteuses en matériel et en contrôle, restent un goulot d'étranglement pour l'industrie, y compris pour des plateformes commerciales comme Optimus ou Figure. En misant sur la simplicité mécanique plutôt que sur la complexité biomimétique, BioflexBot promet une dextérité élevée à coût réduit, un argument qui parle directement aux intégrateurs industriels et aux décideurs cherchant à déployer de la manipulation robotique en inspection aéronautique, en laboratoire ou en logistique fine. Il faut toutefois noter qu'il s'agit d'un prototype de recherche académique validé en conditions contrôlées, pas d'un produit commercialisé ni déployé en usine, et que les chiffres de performance (rotation, extension, taille d'objets saisis) proviennent des propres essais des auteurs, sans comparaison indépendante standardisée. BioflexBot s'ajoute à une vague de recherches sur des effecteurs terminaux alternatifs, alors que les grands acteurs du secteur humanoïde investissent massivement dans des mains à plusieurs doigts pilotées par des modèles vision-langage-action comme GR00T N2 ou Helix. Les laboratoires chinois, ici la Chinese University of Hong Kong à Shenzhen et l'université de Nanjing, positionnent leur approche comme une alternative à bas coût plutôt qu'une concurrente directe de ces systèmes complexes. Les chercheurs indiquent vouloir transformer leur prototype en une plateforme entièrement automatisée dans de futurs travaux, sans calendrier ni partenaire industriel annoncé à ce stade.

RecherchePaper
1 source
PRIMO : odométrie guidée par le suivi du mouvement humain pour robots humanoïdes
4arXiv cs.RO 

PRIMO : odométrie guidée par le suivi du mouvement humain pour robots humanoïdes

Agibot Spatial Intelligence a publié sur arXiv, sous la référence 2609.23610, une méthode d'odométrie pour robots humanoïdes baptisée PRIMO (Prior-Informed Odometry from Human-Motion Tracking), conçue pour s'attaquer à deux failles du transfert simulation-vers-réel : des données d'entraînement limitées à une seule politique de contrôle, et des écarts sim-to-real qui fragilisent les prédictions non contraintes. La méthode génère sa supervision en faisant suivre au robot, en simulation, des mouvements humains retargetés et variés, indépendamment de la politique de déploiement finale, puis s'appuie sur un estimateur intégrant des priors physiques et de symétrie ainsi qu'une voie de contexte capteur brut. Sous un protocole unifié sur robot réel, elle réduit l'erreur moyenne d'odométrie de 31,6 à 61,7% face à la meilleure base externe testée ; l'entraînement croisé entre deux révisions de politiques de locomotion abaisse l'erreur de 86,8 à 94,6% en simulation et de 69,2 à 81,7% sur des mouvements dynamiques réels. Le code source est publié sur GitHub sous Agibot-Spatial-Intelligence/PRIMO. L'odométrie proprioceptive, qui estime position et orientation d'un robot à partir de ses seuls capteurs internes sans caméra ni LiDAR, est une brique critique pour la marche autonome des humanoïdes en usine ou en entrepôt, là où le GPS est absent et la vision peut être occultée. Le problème ciblé est structurel : la plupart des modèles existants restent liés à la politique de locomotion ayant servi à générer leurs données d'entraînement, ce qui les fragilise à chaque mise à jour de contrôleur, un frein concret pour les intégrateurs qui doivent faire évoluer leurs flottes sans tout réentraîner. En découplant l'odométrie du contrôleur de déplacement, PRIMO suggère que la généralisation sim-to-real de l'estimation d'état, faiblesse reconnue du secteur, peut se traiter par des contraintes physiques structurantes plutôt que par un simple ajout de données, une piste distincte des efforts de généralisation menés sur les modèles de manipulation de type VLA. Agibot, fabricant chinois de robots humanoïdes également connu sous le nom Zhiyuan Robotics, publie ce travail via sa division Spatial Intelligence, dédiée aux briques de perception et d'estimation d'état plutôt qu'à la seule vente de plateformes matérielles. Le recours à des mouvements humains retargetés pour combler le manque de données robotiques réelles rejoint une tendance plus large du secteur, où des laboratoires travaillant sur des modèles VLA comme GR00T N2 de Nvidia ou Helix de Figure explorent des voies similaires pour étendre la diversité des données d'entraînement au-delà de la téléopération. À ce stade, PRIMO reste une contribution de recherche accompagnée de code source public, sans annonce de déploiement en production ni de partenariat industriel associé, et sa validation indépendante sur d'autres plateformes humanoïdes que celles d'Agibot reste à venir.

RechercheActu
1 source