
Aller au contenu principal
Accessibilité de Hamilton-Jacobi contrainte par variété pour planification de mouvement multi-agents décentralisée
RecherchearXiv cs.RO 

Accessibilité de Hamilton-Jacobi contrainte par variété pour planification de mouvement multi-agents décentralisée

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Accessibilité de Hamilton-Jacobi contrainte par variété pour planification de mouvement multi-agents décentralisée
▶ Voir sur YouTube

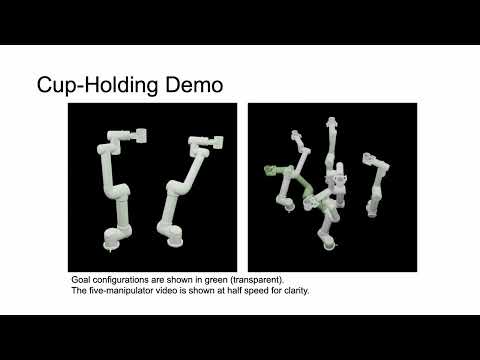
Des chercheurs en robotique publient une nouvelle version (v2) d'un article arXiv intitulé "Manifold-constrained Hamilton-Jacobi Reachability Learning for Decentralized Multi-Agent Motion Planning" (arXiv:2511.03591), qui propose une méthode pour planifier les mouvements de plusieurs robots de façon sûre et décentralisée tout en respectant des contraintes géométriques imposées par la tâche elle-même. L'exemple donné par les auteurs est celui d'un robot de service qui doit porter une tasse bien droite, sans la renverser, tout en évitant des collisions avec des humains ou d'autres robots présents dans la même zone. Pour résoudre ce problème, l'équipe combine l'apprentissage par accessibilité de Hamilton-Jacobi, une technique mathématique servant à calculer les zones qu'un système peut atteindre en toute sécurité, avec des contraintes dites de variété (manifold), qui formalisent les gestes ou postures que la tâche impose. Ce calcul de sécurité contrainte est ensuite intégré dans un planificateur de trajectoires décentralisé, c'est-à-dire que chaque robot planifie ses propres mouvements sans connaître à l'avance la stratégie des autres agents.

Pour l'industrie robotique, l'enjeu dépasse la simple prouesse académique: la plupart des planificateurs multi-agents actuels garantissent soit la sécurité, soit le respect d'une contrainte de tâche, rarement les deux simultanément à haute vitesse et en environnement dynamique. Une méthode capable de tenir les deux à la fois, tout en restant assez rapide pour un usage temps réel, intéresse directement les concepteurs de flottes de robots mobiles autonomes (AMR) en entrepôt, les fabricants de robots de service et les équipes qui développent des bras manipulateurs coopératifs, où un geste manqué ou une collision a un coût opérationnel direct.

L'article s'inscrit dans la lignée des travaux récents sur la planification de mouvement multi-agents décentralisée pour systèmes à haute dimension, un domaine qui peine historiquement à intégrer des contraintes de tâche complexes sans hypothèses fortes sur le comportement des autres agents. Les auteurs affirment que leur approche généralise à des tâches variées et passe à l'échelle sur des problèmes de manipulation multi-agents en haute dimension, en dépassant les planificateurs contraints existants sur des bancs d'essai internes, une performance à nuancer puisqu'elle repose sur des comparaisons choisies par l'équipe elle-même. Une démonstration vidéo accompagne la publication.

Dans nos dossiers

À lire aussi

Robots à bras multiples : apprentissage neuronal de l'accessibilité Hamilton-Jacobi pour la planification décentralisée de trajectoires sûres
1arXiv cs.RO 

Robots à bras multiples : apprentissage neuronal de l'accessibilité Hamilton-Jacobi pour la planification décentralisée de trajectoires sûres

Une équipe de chercheurs propose NeHMO, une méthode d'apprentissage par réseau de neurones basée sur la réductibilité de Hamilton-Jacobi (HJR) pour la planification de mouvement multi-bras en sécurité et de façon décentralisée. Le papier, publié sur arXiv (arXiv:2507.13940, version 2), s'attaque au problème de la coordination de plusieurs bras robotiques évoluant dans un espace de configuration couplé et de haute dimension. Plutôt que de s'appuyer sur un planificateur centralisé qui coordonne tous les bras mais peine à passer à l'échelle en temps réel, ou sur des méthodes décentralisées existantes qui supposent un comportement prévisible des autres bras, les auteurs entraînent une fonction de valeur de sécurité qui capture les contraintes de collision inter-bras dans le pire des cas. Cette représentation apprise alimente ensuite un module d'optimisation de trajectoire décentralisé, exécutable en temps réel sur chaque bras indépendamment. L'enjeu dépasse l'exercice académique: la planification multi-bras sûre est un goulot d'étranglement concret pour les cellules de fabrication et les postes d'assemblage où plusieurs manipulateurs partagent un espace de travail restreint. Les approches centralisées classiques deviennent impraticables dès que le nombre de bras augmente, tandis que les méthodes décentralisées à base d'apprentissage profond échouent dès qu'un bras voisin dévie d'un comportement anticipé, c'est à dire exactement le scénario que redoutent les intégrateurs industriels en environnement non coopératif. En garantissant une sécurité dans le pire des cas plutôt qu'une prédiction probable de comportement, NeHMO répond à une limite reconnue des architectures actuelles: la fragilité face à l'imprévisibilité, sans sacrifier le passage à l'échelle. La réductibilité de Hamilton-Jacobi est un outil classique de la théorie du contrôle pour la vérification formelle de sécurité, historiquement trop coûteux en calcul pour des systèmes multi-bras à haute dimension. L'apport ici est de le rendre tractable via une approximation neuronale, généralisable à différentes configurations de manipulateurs sans réentraînement complet. Selon les auteurs, la méthode surpasse les références de l'état de l'art sur des tâches de planification multi-bras jugées difficiles. Il s'agit toutefois d'un résultat de recherche publié en preprint, sans partenaire industriel ni déploiement annoncé à ce stade.

RecherchePaper
1 source
SCRAMPPI : planification contrainte par les imprévus via l'atteignabilité de Hamilton-Jacobi
2arXiv cs.RO 

SCRAMPPI : planification contrainte par les imprévus via l'atteignabilité de Hamilton-Jacobi

Une équipe de recherche en robotique a publié une version révisée (v2) d'un article arXiv (référence 2603.26995) présentant SCRAMPPI, une méthode de planification de trajectoire sous contrainte de contingence. Le problème ciblé est celui des robots autonomes qui optimisent un coût nominal tout en devant garantir, à chaque état vérifié le long du plan, l'existence d'une manœuvre de secours admissible capable d'atteindre une cible de récupération désignée dans un horizon de contingence fixé. SCRAMPPI formule cette contrainte comme un problème de type reach-avoid et s'appuie sur l'analyse de réachabilité de Hamilton-Jacobi (HJ) pour évaluer la faisabilité des manœuvres de secours, soit en calculant hors ligne une fonction de valeur reach-avoid, soit en la mettant à jour au fur et à mesure que l'environnement est découvert. Couplée à un contrôleur MPPI (model predictive path integral) via des rollouts par rééchantillonnage, la méthode maintient une fréquence de planification de 15 à 20 Hz. Les auteurs présentent des expériences en simulation et sur matériel réel de navigation de robot mobile, ainsi qu'une simulation de récupération limitée par friction en cinq dimensions. L'enjeu pratique est la fiabilité opérationnelle des robots autonomes : sans préparation explicite aux imprévus, un plan optimisé pour le seul coût nominal expose le système à un risque d'échec de mission dès qu'un obstacle imprévu ou une défaillance survient. Les approches existantes soit co-optimisent la trajectoire de secours avec le plan nominal, ce qui alourdit le calcul, soit évaluent la contrainte de contingence via des recherches imbriquées par échantillonnage, coûteuses en temps de calcul et difficilement compatibles avec le temps réel. En démontrant une replanification à 15-20 Hz avec garanties de récupération intégrées au contrôleur, SCRAMPPI cherche à rapprocher la planification à garanties formelles de la cadence nécessaire à une exécution embarquée réelle, un point clé pour les intégrateurs de robots mobiles autonomes (AMR) appelés à opérer dans des environnements partiellement inconnus ou à proximité d'humains. Le travail s'inscrit dans la lignée des recherches sur la planification robuste et la commande prédictive stochastique, en combinant deux outils établis séparément dans la communauté contrôle et robotique : la réachabilité de Hamilton-Jacobi, utilisée pour certifier des ensembles de sécurité, et le contrôle MPPI, reconnu pour sa capacité à gérer des dynamiques non linéaires par échantillonnage. L'article, marqué comme remplacement (replace) d'une version antérieure sur arXiv, ne précise ni affiliation institutionnelle ni calendrier de déploiement industriel ; il reste au stade de la recherche, avec validation en simulation et sur plateforme matérielle de navigation mobile plutôt qu'un produit commercialisé.

RecherchePaper
1 source
Planification de mouvement multi-robots décentralisée par diffusion informée par simulation
3arXiv cs.RO 

Planification de mouvement multi-robots décentralisée par diffusion informée par simulation

Des chercheurs présentent SID (Simulation-Informed Diffusion), un cadre décentralisé de planification de mouvement pour flottes multi-robots, publié sur arXiv (2605.27697) en mai 2026. Le problème ciblé est fondamental en robotique mobile collaborative : chaque robot doit générer des trajectoires sans collision à partir de ses seules observations locales, sans capteur global ni communication fiable. L'approche repose sur des modèles de diffusion sensibles aux contraintes (CADM, Constraint-Aware Diffusion Models) : dans une première passe, CADM simule les trajectoires futures des robots voisins à partir de leurs états observés ; dans une seconde passe, le même modèle planifie la trajectoire propre de chaque robot sous contraintes de sécurité issues de ces simulations. Un mécanisme de communication minimaliste complète le dispositif, ne déclenchant la coordination qu'en zones de forte congestion. Les expériences montrent que SID surpasse les méthodes de référence en termes d'efficacité de planification et de respect des contraintes, et passe à l'échelle jusqu'à 108 robots simultanés évoluant parmi 160 obstacles. La limite adressée est bien documentée dans les systèmes AMR industriels : planificateurs classiques (RVO, ORCA) et approches d'apprentissage raisonnent tous sur un instantané statique de l'environnement, ce qui devient un goulot d'étranglement au-delà d'une vingtaine d'agents en densité élevée. L'apport de SID est de traiter prédiction des voisins et planification propre comme un problème unifié, résolu par le même modèle de diffusion, évitant ainsi la propagation d'erreurs entre modules séparés. La communication conditionnelle représente également un avantage pratique pour les déploiements sur réseaux contraints, un point d'intérêt direct pour les intégrateurs logistiques opérant des flottes AMR à grande échelle. Les modèles de diffusion appliqués à la robotique connaissent un essor marqué depuis 2024, avec des travaux comme Pi-0 (Physical Intelligence) ou GR00T N2 (NVIDIA) ayant démontré leur efficacité pour la manipulation. SID s'inscrit dans cette tendance mais cible la coordination décentralisée, angle moins couvert que la manipulation. La compétition directe inclut les approches MARL (multi-agent reinforcement learning) et les planificateurs hybrides comme PRIMAL ou DHC. À ce stade, SID reste une preuve de concept en simulation ; aucun déploiement sur hardware physique n'est annoncé. La prochaine étape naturelle serait une validation sur AMR réels en conditions d'entrepôt, qui constituerait le vrai test du sim-to-real gap encore ouvert pour ce type d'approche générative.

RecherchePaper
1 source
G-MAPP : planification et perception multi-agents accélérées par GPU pour la génération de mouvement réactif
4arXiv cs.RO 

G-MAPP : planification et perception multi-agents accélérées par GPU pour la génération de mouvement réactif

G-MAPP (GPU-accelerated Multi-Agent Planning and Perception) est un framework de génération de mouvement réactif présenté dans un preprint arXiv (2606.12579) publié en juin 2026. Le système cible un problème persistant en robotique manipulatrice : produire des trajectoires sans collision en temps réel dans des environnements non structurés et dynamiques. L'architecture repose sur deux composants GPU : un moteur de modélisation du monde alimenté par des capteurs de profondeur grand public, et un planificateur par champs vectoriels permettant une exploration parallèle quasi-globale des états. Validé sur un bras Franka Emika 7 axes (7-DoF), le système affiche un gain de vitesse mesuré jusqu'à 5x par rapport à la version CPU équivalente, avec des évitements de collision réussis dans des configurations physiques simples et complexes. Le point dur que G-MAPP tente de résoudre est double : la charge de calcul pour planifier sur des représentations haute fidélité du monde, et le délai d'intégration entre la perception et le planificateur. Historiquement, les architectures existantes choisissaient entre planification globale (précise mais lente, réservée aux environnements statiques) et planification locale conservative (rapide mais myope). En fusionnant les deux boucles sur GPU, G-MAPP vise à éliminer ce compromis. Pour un intégrateur industriel ou un COO de ligne d'assemblage, cela ouvre la voie à des cellules robotiques reconfigurables sans reprogrammation manuelle, avec des bras capables de coexister avec des opérateurs humains en mouvement, à condition que les performances tiennent sur des géométries de charge plus représentatives. La génération de mouvement réactif mobilise depuis plusieurs années des approches concurrentes : planificateurs neuronaux (MPINETS, MotionBenchMaker), champs de potentiel riemanniens (RMP-Flow, STORM), et méthodes MPC sur horizon glissant. G-MAPP se positionne dans la lignée des planificateurs par champs vectoriels accélérés, avec la particularité de traiter la perception et la planification dans le même pipeline GPU. Le Franka Emika reste une plateforme académique standard, et aucun partenariat industriel ni roadmap de commercialisation n'est mentionné dans le preprint : il s'agit d'une contribution de recherche à confirmer sur des bras à charge utile plus élevée, des vitesses d'obstacles plus importantes, et des environnements multi-agents. Les prolongements naturels incluent les architectures multi-bras et l'intégration avec des pipelines de perception sémantique.

RecherchePaper
1 source