
Aller au contenu principal
Robot park de 90 000 pieds carrés : une entreprise américaine forme des humanoïdes en conditions réelles
IA physiqueInteresting Engineering 

Robot park de 90 000 pieds carrés : une entreprise américaine forme des humanoïdes en conditions réelles

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Robot park de 90 000 pieds carrés : une entreprise américaine forme des humanoïdes en conditions réelles
▶ Voir sur YouTube

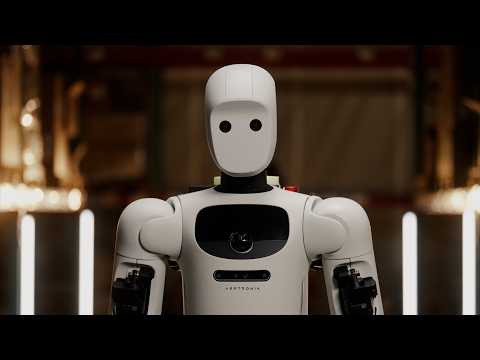
Apptronik, entreprise texane basée à Austin, a inauguré Robot Park, une installation de collecte de données et d'entraînement de près de 8 400 m² (90 000 pieds carrés) dédiée à l'accélération du développement de ses robots humanoïdes Apollo. Sur ce site, des unités Apollo 2, la dernière génération de la plateforme, déclinées en version bipède et en version à base roulante, exécutent en continu des tâches représentatives de la logistique, de la fabrication et du commerce de détail, générant ainsi les données réelles nécessaires à l'entraînement de modèles d'IA incarnée. Ce dispositif s'inscrit dans le partenariat de recherche entre Apptronik et Google DeepMind : les données issues d'Apollo 2, combinant téléopération et fonctionnement autonome, alimentent directement les modèles Gemini Robotics de DeepMind tout en améliorant la plateforme commerciale d'Apptronik. Le concept de Robot Park a également été étendu au-delà d'Austin, avec des flux de collecte similaires mis en place chez des clients et partenaires comme Mercedes-Benz et l'opérateur logistique GXO. Apollo 2 sert de « cheval de trait » du programme depuis plus d'un an déjà.

Pour l'industrie robotique, cette annonce illustre un déplacement de l'enjeu compétitif : la course aux humanoïdes ne se joue plus seulement sur la démonstration de capacités motrices, mais sur la capacité à produire, à grande échelle et en continu, des données d'usage réel exploitables par des modèles VLA (vision-langage-action). En s'associant à un laboratoire du calibre de Google DeepMind, Apptronik cherche à sécuriser un accès privilégié à des capacités d'IA de pointe plutôt que de tout développer en interne, une stratégie qui tranche avec l'approche plus verticale de concurrents comme Figure AI ou Tesla avec Optimus. Le fait que des clients industriels comme Mercedes-Benz ou GXO participent directement à la collecte de données, sur leurs propres sites, est également un signal notable : il suggère un passage progressif du pilote isolé vers des déploiements multi-sites, même si l'ampleur réelle de l'autonomie atteinte par Apollo 2, par opposition à la téléopération, reste à documenter précisément par Apptronik.

Fondée en 2016 et essaimée des travaux de robotique de l'université du Texas à Austin, Apptronik s'est fait connaître avec son premier robot Apollo avant de lancer cette version 2, pensée dès l'origine comme un outil de collecte de données autant que comme un produit commercial. La société évolue dans un secteur de plus en plus dense, aux côtés de Figure AI, Tesla, Boston Dynamics ou encore 1X, chacun misant sur des partenariats logiciels ou une intégration verticale pour combler l'écart entre démonstrations spectaculaires et déploiements industriels réels. Le PDG et cofondateur Jeff Cardenas a présenté l'initiative comme une « boucle d'apprentissage continu » avec l'équipe robotique de Google DeepMind, laissant entendre que d'autres extensions du modèle Robot Park, chez de nouveaux clients ou sur de nouveaux sites, devraient suivre dans les prochains mois.

Impact France/UE

Mercedes-Benz, entreprise allemande, participe directement à la collecte de données pour entraîner ces modèles d'IA incarnée, ce qui expose un grand industriel européen à cette technologie mais sans déploiement de production documenté en Europe.

À lire aussi

DexWild : des interactions humaines dextériques pour des politiques robotiques en conditions réelles
1arXiv cs.RO 

DexWild : des interactions humaines dextériques pour des politiques robotiques en conditions réelles

DexWild est un framework de collecte de données et d'apprentissage pour la manipulation robotique dextère, publié en mai 2025 sur arXiv (2505.07813). L'idée centrale consiste à remplacer la téléopération coûteuse par la capture directe de gestes humains dans des environnements du quotidien. Une équipe diverse de collecteurs utilise le DexWild-System, un dispositif portable et peu onéreux, pour enregistrer des heures d'interactions avec des objets variés dans de multiples contextes réels. Le framework co-entraîne ensuite un modèle sur ces démonstrations humaines combinées à un volume minimal de données robot spécifiques. Les résultats mesurés atteignent 68,5 % de taux de succès dans des environnements non vus à l'entraînement, soit près de quatre fois mieux qu'une politique entraînée sur données robot seules, et une généralisation cross-embodiment (transfert vers d'autres morphologies robotiques) améliorée d'un facteur 5,8. Le goulot d'étranglement des données est un problème structurel pour la manipulation dextère. La téléopération reste la méthode dominante pour produire des datasets de haute qualité, notamment chez Physical Intelligence avec pi-0 ou chez Figure pour ses robots humanoïdes, mais son coût freine la diversité de distribution couverte. DexWild propose un paradigme alternatif : laisser des humains collecter nativement des données gestuelles en vie réelle, puis transférer ces politiques vers des robots via co-training. Si ces performances se confirment hors laboratoire, cette approche pourrait réduire significativement le coût d'acquisition de données pour les intégrateurs industriels, en particulier sur des tâches de pick-and-place complexes. Il convient de noter que le papier est un preprint non encore peer-reviewed et que les vidéos de démonstration sont sélectionnées, deux points qui invitent à la prudence sur la reproductibilité réelle. Ce travail s'inscrit dans la tendance du scaling de datasets robotiques, aux côtés d'Open-X Embodiment et DROID. Sur la problématique du transfert human-to-robot, les approches concurrentes directes incluent UMI (Universal Manipulation Interface, Stanford/Columbia), qui utilise une gripper portable pour capturer des démonstrations dans des environnements non structurés, et les travaux de l'équipe de Sergey Levine à UC Berkeley sur l'apprentissage depuis des vidéos humaines. DexWild se distingue par la diversité explicite de ses collecteurs et la structure de co-training formalisée. Le code et les datasets sont accessibles sur dexwild.github.io ; aucun déploiement industriel ni timeline commerciale n'est annoncé à ce stade.

IA physiqueOpinion
1 source
Robots humanoïdes : AgiBot pousse les entreprises vers l'IA et redéfinit la compétition en IA incarnée
2TechNode 

Robots humanoïdes : AgiBot pousse les entreprises vers l'IA et redéfinit la compétition en IA incarnée

En 2026, la société chinoise AgiBot a poursuivi le développement de sa gamme de robots humanoïdes, dont le modèle Expedition A3, tout en construisant une pile logicielle complète pour l'IA incarnée. En avril, elle a lancé GO-2, son modèle fondation robotique, censé renforcer la compréhension, la planification et l'exécution de tâches par les robots. Sa plateforme de simulation Genie Sim 3.0 a ouvert plus de 10 000 heures de données synthétiques et un système d'évaluation couvrant plus de 100 000 scénarios, selon l'entreprise. Ces outils complètent AGIBOT WORLD, sa base de données rassemblant des millions d'échantillons collectés en conditions réelles, et le modèle GE-2 Action World Model. AgiBot a aussi lancé la Hive Data Co-Creation Initiative, visant une production de données à l'échelle de dizaines de millions d'heures d'ici fin 2026. Aucun prix ni volume de déploiement commercial n'est précisé. Cette bascule traduit un changement de fond dans la compétition humanoïde mondiale: la maîtrise mécanique, agilité, fiabilité, coût, cesse d'être le seul facteur différenciant à mesure que plusieurs acteurs règlent les bases du mouvement robotique. Le nouveau verrou se déplace vers l'apprentissage: un robot peut-il comprendre un environnement inconnu, exécuter une tâche non programmée, ou transférer l'expérience d'une unité à toute une flotte? Pour les intégrateurs et décideurs industriels, l'évaluation d'un fournisseur doit désormais porter autant sur le volume et la qualité des données d'entraînement, la robustesse des modèles fondation et la vitesse d'itération, que sur les spécifications du châssis. Le pari d'AgiBot, boucler un cycle continu entre données réelles, simulation, entraînement et exécution, reste à valider à grande échelle: les chiffres de simulation avancés par l'entreprise ne sont pas vérifiés de façon indépendante. Ce virage s'inscrit dans une trajectoire sectorielle plus large où les frontières entre fabricants de robots et laboratoires d'IA s'estompent, à l'image de Physical Intelligence (modèles Pi-0), NVIDIA (GR00T N2) ou Figure AI (modèle Helix), qui combinent tous hardware et modèles génériques entraînés sur de vastes corpus robotiques. Le matériel reste néanmoins loin d'être secondaire: fiabilité mécanique, maîtrise des coûts et capacité de fabrication à grande échelle continueront de déterminer si ces robots passent réellement de l'usine pilote à l'entrepôt en production. AgiBot ne communique, dans cette annonce, ni calendrier précis de déploiements pilotes ni partenaires industriels nommés pour l'Expedition A3 ou les prochaines itérations de GO-2 et Genie Sim, laissant ouverte la question du passage de cette architecture intégrée à des cas d'usage commerciaux vérifiables.

IA physiqueOpinion
1 source
Une entreprise chinoise accélère l'intelligence des robots humanoïdes avec un contrôle à 300 FPS
3Interesting Engineering 

Une entreprise chinoise accélère l'intelligence des robots humanoïdes avec un contrôle à 300 FPS

Horizon Robotics, entreprise chinoise connue jusqu'ici pour ses SoC dédiés à l'IA embarquée dans l'automobile, a publié en open source HoloMotion-1, un modèle de contrôle moteur corps entier pour robots humanoïdes. Fort de 4 milliards de paramètres, ce modèle dépasse d'un à deux ordres de grandeur les architectures cérébelleuses habituellement déployées, qui plafonnent à quelques millions de paramètres. En inférence, HoloMotion-1 atteint 200 à 300 cycles par seconde sur calculateur embarqué, le module moteur physique tournant en parallèle à 50 Hz pour lisser les trajectoires. La démonstration a été conduite sur un robot Unitree G1, en zero-shot complet : aucun fine-tuning sur données réelles, toute l'inférence exécutée en local. Le robot a reproduit des comportements absents de son entraînement physique, notamment la danse, le rampé, la position assise et des frappes de type arts martiaux. Des tests de téléopération en temps réel via combinaison de capture de mouvement et contrôleurs VR ont également montré un suivi stable des gestes humains. Le point critique n'est pas la vitesse brute mais la robustesse du sim-to-real gap sans adaptation. Réussir un transfert zero-shot sur un humanoïde commercial reste un obstacle mal résolu par la majorité des systèmes actuels, qui exigent des phases de fine-tuning coûteuses. HoloMotion-1 contourne partiellement ce problème en constituant un corpus de données radicalement plus large : données MoCap sélectionnées, données internes, et mouvements reconstruits depuis des vidéos du monde réel, augmentant la couverture des situations imprévues. L'architecture MoE (Mixture-of-Experts) Transformer active sélectivement des sous-réseaux spécialisés à chaque pas de temps, réduisant le coût computationnel sans régresser sur la capacité expressive. Le KV-cache accélère l'inférence séquentielle en réutilisant les calculs passés. L'entraînement repose sur une méthode PPO (Proximal Policy Optimization) appliquée à des séquences de mouvement complètes plutôt qu'à des pas de temps isolés, ce qui améliore la stabilité sur corpus hétérogène. Pour un intégrateur ou un OEM robotique, la conséquence concrète est qu'un modèle généraliste à 4 milliards de paramètres devient déployable sur edge hardware sans infrastructure cloud. Il convient toutefois de souligner que les démonstrations publiées restent des séquences sélectionnées, sans métriques indépendantes sur la robustesse en conditions industrielles. Horizon Robotics est historiquement positionnée sur la couche silicium, avec ses puces Journey pour l'ADAS, et HoloMotion-1 marque un pivot vers la couche logicielle en robotique humanoïde. Le choix de l'open source suit la stratégie d'influence sur l'écosystème pratiquée par Meta avec LLaMA dans les LLM : imposer un standard de fait avant que les concurrents ne verrouillent leur stack propriétaire. Le paysage concurrentiel est dense : Physical Intelligence (Pi-0), NVIDIA (GR00T N2), Agility Robotics et Figure AI côté occidental, Unitree, Fourier Intelligence et Zhiyuan Robotics côté chinois. La publication décrit un plan en quatre phases pour le contrôle humanoïde ("Imitate Any Pose, Follow Any Command" en constituent les deux premières), mais les phases suivantes n'ont pas été détaillées publiquement. Aucun déploiement industriel ni partenariat de production n'est annoncé à ce stade.

UELa publication open-source de HoloMotion-1 met à disposition des équipes R&D européennes un modèle de contrôle moteur corps entier déployable sur edge hardware, mais aucun acteur, labo ou déploiement européen n'est impliqué.

IA physiqueOpinion
1 source
Vidéo : un robot humanoïde apprend à combattre et à s'entraîner de façon autonome, sans contrôle humain
4Interesting Engineering 

Vidéo : un robot humanoïde apprend à combattre et à s'entraîner de façon autonome, sans contrôle humain

Unitree Robotics a publié une vidéo montrant son robot humanoïde G1 combattre en sparring, sans télécommande, face à un partenaire humain. Le système repose sur un nouveau modèle d'IA baptisé UnifoLM-X2-1.0, qui remplace le pilotage classique via casque VR ou manette par une architecture de perception-action prédictive : elle traite en continu l'environnement, anticipe l'évolution probable de la scène et du geste de l'adversaire, puis planifie les mouvements du robot avant leur exécution. Dans la vidéo, le G1 ajuste sa garde et son jeu de jambes, esquive des coups entrants et enchaîne poings et pieds en temps réel. Des visualisations superposées montrent les prédictions de trajectoires futures intégrées au planning moteur. Unitree présente UnifoLM-X2-1.0 comme un modèle "monde-action" conçu pour réduire le délai entre perception, décision et action physique lors d'interactions très dynamiques. Un détail technique tempère toutefois l'annonce : les journaux de la console affichent des commandes comme OBS/replan et env.step, ce qui suggère que les données des capteurs sont envoyées à un ordinateur externe exécutant le modèle, qui renvoie ensuite les instructions de mouvement au robot. Le calcul embarqué complet n'est donc pas encore acquis. Cette démonstration marque une étape dans le passage des humanoïdes du télépilotage vers une autonomie de décision réelle, un enjeu suivi de près par les intégrateurs et décideurs industriels qui veulent des robots capables de réagir à des environnements physiques changeants sans opérateur. Le combat sert ici de banc d'essai extrême pour l'IA physique : si un robot peut prédire les mouvements d'un adversaire, garder son équilibre et répondre à des contacts imprévus en une fraction de seconde, la même architecture pourrait, selon Unitree, sécuriser des tâches en environnement industriel complexe où collisions et imprévus sont fréquents. Mais la dépendance apparente à un calcul déporté relativise la promesse d'autonomie totale et rappelle l'écart persistant entre démonstration filmée et déploiement en conditions réelles, un travers récurrent du secteur humanoïde. UnifoLM-X2-1.0 s'inscrit dans la famille de modèles fondation qu'Unitree développe depuis ses premiers systèmes dédiés à la manipulation en usine, désormais élargis vers des architectures multimodales combinant perception, prédiction du monde et action. La démonstration positionne Unitree face aux autres approches VLA du secteur, comme Pi-0 de Physical Intelligence, GR00T N2 de NVIDIA ou Helix de Figure AI, toutes engagées dans la course à des modèles généralistes capables de contrôler un corps humanoïde sans scripts figés. Aucune date de déploiement commercial ni de pilote industriel n'a été communiquée à ce stade ; la vidéo reste une démonstration de capacité technologique, destinée à illustrer la trajectoire de recherche d'Unitree plutôt qu'un produit prêt à l'emploi.

IA physiqueActu
1 source