
Aller au contenu principal
Vidéo : le cerveau robotique de Genesis permet une manipulation au niveau humain et un entraînement à grande échelle
IA physiqueInteresting Engineering 

Vidéo : le cerveau robotique de Genesis permet une manipulation au niveau humain et un entraînement à grande échelle

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Vidéo : le cerveau robotique de Genesis permet une manipulation au niveau humain et un entraînement à grande échelle
▶ Voir sur YouTube

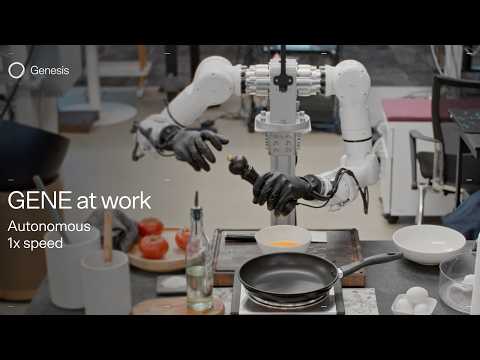
Genesis AI a présenté GENE-26.5, un modèle de fondation robotique conçu pour doter les robots de capacités de manipulation au niveau humain. La vidéo de démonstration publiée par l'entreprise montre des robots accomplissant une séquence culinaire de 20 étapes (couper des tomates, casser un oeuf d'une seule main, coordonner les deux bras pendant la cuisson), ainsi que la préparation d'un smoothie avec service en l'air, des tâches de laboratoire (pipettage, transfert de liquides), du câblage pour assemblage électronique, la résolution d'un Rubik's Cube en manipulation aérienne continue, et l'interprétation d'une pièce de piano rapide. Pour alimenter l'entraînement du modèle, l'entreprise a développé un gant haptique équipé d'une peau électronique à capteurs tactiles, établissant une correspondance 1:1:1 entre la main humaine, le gant et la main robotique. Genesis revendique un coût matériel cent fois inférieur aux solutions de télé-opération conventionnelles, et une efficacité de collecte de données cinq fois supérieure. Le moteur de données associé intègre également des vidéos égocentriques issues de caméras portables et des vidéos publiques centrées sur l'activité humaine.

Ces résultats, s'ils se confirment en environnement réel non contrôlé, représentent une avancée potentiellement significative sur l'un des verrous les plus tenaces de la robotique : l'écart d'incarnation (embodiment gap) entre les mains humaines et robotiques, qui limite depuis des années la transférabilité des données d'entraînement. La cartographie 1:1 glove-to-robot est une approche déjà explorée par des acteurs comme Physical Intelligence (pi-0) et plusieurs laboratoires académiques, mais Genesis revendique une démonstration à une échelle et une polyvalence inédites. Pour les intégrateurs industriels et les décideurs cherchant à automatiser des tâches non structurées (assemblage fin, préparation culinaire en volume, logistique d'entrepôt), la promesse d'un système généraliste capable d'apprendre directement des gestes humains quotidiens, sans retraining extensif, représenterait un changement de paradigme. Il faut toutefois noter que les démonstrations sont des vidéos éditées, sans données indépendantes sur le taux d'échec, les conditions d'éclairage, ou la reproductibilité en cycle de production continu.

Genesis AI s'inscrit dans un segment en forte concurrence avec Physical Intelligence (pi-0, Berkeley), Figure AI (Figure 03, déployé avec BMW), Tesla (Optimus Gen 3), NVIDIA (GR00T N2) et Apptronik (Apollo). L'approche par gant haptique à bas coût rappelle les travaux d'Enchanted Tools, acteur français du service robotique, qui mise également sur la capture de mouvement humain pour réduire le coût d'entraînement. Genesis n'a pas encore annoncé de déploiements industriels confirmés ni de partenariats nominatifs : GENE-26.5 reste à ce stade une annonce de produit accompagnée d'une démonstration vidéo, pas un système disponible commercialement. L'entreprise indique prévoir le déploiement de ses gants en milieu de travail réel via des partenariats industriels, avec pour objectif de constituer une bibliothèque de compétences humaines à grande échelle pour l'entraînement robotique.

À lire aussi

RoboEdit : transformer des vidéos de manipulation humaine en expérience robotique à grande échelle
1arXiv cs.RO 

RoboEdit : transformer des vidéos de manipulation humaine en expérience robotique à grande échelle

Un preprint arXiv publie en aout 2026 (2608.18948) présente RoboEdit, une suite logicielle qui convertit des vidéos de manipulation humaine en vidéos robotiques exploitables pour l'entrainement de politiques de contrôle. Son pipeline automatique, RoboEdit-ADC, reconstruit et retarget des interactions 3D main-objet a partir de simples vidéos RGB, et a génère RoboEdit-14M : 174 000 paires de vidéos alignées, soit 14 millions de frames, couvrant sept embodiments robotiques et des scènes variées. Le moteur d'édition, RoboEdit-Trans, applique des modules d'adaptation cross-embodiment pour préserver la cohérence temporelle en changeant apparence et mouvement, tandis qu'un décodeur d'état 3D reconstruit image par image la position de la main pour une supervision structurée. Les auteurs rapportent une qualité d'édition supérieure aux méthodes existantes et des politiques de contrôle entraînées sur ces vidéos, testées avec succès en manipulation réelle. La collecte de données robot-objet reste couteuse et spécifique a chaque plateforme matérielle, un goulot d'étranglement central pour l'entrainement de modèles vision-langage-action généralistes de type GR00T N2, Pi-0 ou Helix. En transformant la masse de vidéos humaines disponibles, jusqu'ici inutilisables a cause du décalage d'embodiment, en données synthétiques alignées sur sept morphologies robotiques, RoboEdit propose une alternative directe a la téléopération massive. Si les gains se confirment hors des benchmarks des auteurs, l'approche pourrait réduire la dépendance des laboratoires et intégrateurs a la collecte manuelle. Il s'agit toutefois d'un résultat de recherche en preprint, évalué par ses propres auteurs, sans validation industrielle indépendante a ce stade. Cette publication s'inscrit dans une tendance de deux ans ou plusieurs équipes cherchent a réutiliser les vidéos humaines abondantes plutôt que de multiplier les collectes téléopérées embodiment par embodiment. RoboEdit se distingue par un pipeline entièrement automatique de reconstruction et de retargeting 3D et par l'échelle de son jeu de données, RoboEdit-14M, pense pour sept embodiments simultanément plutôt qu'un seul robot cible. Le résume ne précise ni l'institution porteuse ni de calendrier de publication du code, ni de partenariat industriel. La suite logique attendue est la publication des données et des évaluations indépendantes sur des plateformes tierces, pour vérifier que ces gains se traduisent hors du cadre expérimental des auteurs.

IA physiquePaper
1 source
HuRo : robotiser des vidéos humaines pour un pré-entraînement VLA à grande échelle
2arXiv cs.RO 

HuRo : robotiser des vidéos humaines pour un pré-entraînement VLA à grande échelle

Publié le 10 septembre 2026 sur arXiv (2609.10706), HuRo est un pipeline qui transforme des vidéos humaines hétérogènes en données d'entraînement pour des politiques vision-langage-action (VLA), en réalignant observations et trajectoires d'action sur la morphologie d'un robot et en reconstruisant les signaux intermédiaires absents des vidéos brutes. À partir de cinq sources de vidéos humaines, les auteurs ont constitué le jeu de données HuRo : environ 630 000 épisodes robotisés et 142 millions de frames traitées. Sur quatre tâches réelles de manipulation, ce pré-entraînement fait passer le taux de réussite global de 51,5% à 80,3% avec l'augmentation du volume de données, et le taux de réussite hors distribution, sous des variations spatiales et visuelles inédites, de 34,9% à 72,2%. Code et données sont publiés sur le site du projet. Le résultat cible un goulot d'étranglement connu du secteur : la collecte de données réelles par téléopération coûte cher et ne passe pas à l'échelle, alors que les vidéos humaines abondent sur internet. En montrant que la robotisation systématique de ces vidéos améliore les performances de façon quasi monotone avec le volume, HuRo apporte une preuve empirique qu'une loi d'échelle s'applique aussi à ce type de pré-entraînement, un point jusqu'ici débattu dans la communauté VLA. Le gain de robustesse hors distribution, plus marqué que le gain en distribution, répond directement à la critique récurrente faite aux démonstrations de robots humanoïdes, qui échouent souvent dès que l'éclairage ou la position d'un objet change. Les auteurs montrent aussi qu'un pré-entraînement de bout en bout avec des actions retargetées surpasse un simple transfert visuel, nuançant l'idée que la vision seule suffirait à combler l'écart d'incarnation entre humain et robot. Le problème n'est pas nouveau : les approches précédentes robotisaient des vidéos humaines soit dans des contextes déjà appariés à une tâche précise, soit en traitant séparément, à grande échelle, l'alignement des observations et celui des actions. HuRo comble ce vide en unifiant robotisation visuelle et retargeting d'action sur cinq sources vidéo hétérogènes, s'inscrivant dans un mouvement plus large de la recherche en robotique visant à réduire la dépendance des politiques VLA à la téléopération réelle. Aucun partenariat industriel ni déploiement sur du matériel commercial n'est mentionné à ce stade : il s'agit d'un travail de recherche publié en preprint, code et données ouverts, sans calendrier annoncé de transfert vers un produit ou un robot physique précis.

IA physiqueActu
1 source
Genesis AI développe un cerveau robotique pour doter les robots polyvalents d'une dextérité comparable à celle de l'humain
3Interesting Engineering 

Genesis AI développe un cerveau robotique pour doter les robots polyvalents d'une dextérité comparable à celle de l'humain

Genesis AI a dévoilé GENE-26.5, un modèle d'intelligence artificielle qualifié de "cerveau robotique" par l'entreprise, conçu pour doter les robots polyvalents d'une dextérité comparable à celle de l'être humain dans l'exécution de tâches physiques complexes. Le système repose sur une architecture VLA (vision-language-action) : il ingère des flux vidéo issus de caméras embarquées, interprète des instructions en langage naturel et génère directement des commandes motrices de bas niveau, sans pipeline modulaire intermédiaire. Selon Genesis AI, GENE-26.5 permet d'exécuter des séquences de manipulation multi-étapes (saisie, tri, assemblage, adaptation aux variations d'environnement) et fonctionnerait sur plusieurs types de plateformes matérielles sans être lié à une configuration d'actionneurs spécifique. L'entreprise n'a toutefois publié aucun benchmark indépendant ni aucune étude évaluée par les pairs : les performances annoncées reposent exclusivement sur des évaluations internes. La composition et le volume du dataset d'entraînement, probablement issu de sessions de télé-opération humaine et de simulations à grande échelle, n'ont pas été divulgués. L'enjeu de cette annonce dépasse le seul modèle. Le véritable goulot d'étranglement dans le développement des robots polyvalents n'est plus mécanique mais logiciel, et plus précisément la capacité des politiques de contrôle à transférer de la simulation au monde réel (le "sim-to-real gap"). Une architecture VLA end-to-end présente un avantage théorique : la perception et l'action étant couplées dans un même réseau de neurones, le robot peut ajuster sa trajectoire de préhension en temps réel sans attendre un module de planification séparé. Ce couplage comporte toutefois un risque structurel, les erreurs de perception se propageant directement aux commandes motrices sans point de contrôle intermédiaire. Si la généralisation inter-plateformes de GENE-26.5 était validée indépendamment, elle réduirait significativement les barrières à l'entrée pour les intégrateurs et les startups robotiques qui n'ont pas les ressources pour entraîner leurs propres modèles fondamentaux, déplaçant la différenciation concurrentielle vers la qualité matérielle et le fine-tuning applicatif. L'annonce intervient dans un contexte de compétition accélérée sur le marché des robots à usage général. Des acteurs américains comme Figure (Figure 03), Agility Robotics ou Apptronik, ainsi que les équipes Optimus de Tesla et les laboratoires de Physical Intelligence (Pi-0) ou de NVIDIA (GR00T N2), visent des volumes de production de l'ordre de 100 000 unités d'ici 2027. La dextérité manuelle reste l'un des problèmes les plus ouverts du domaine : la main humaine mobilise environ 27 os et plus de 30 muscles pour des gestes que les robots ne reproduisent encore qu'approximativement. Genesis AI n'a annoncé ni partenaire matériel, ni calendrier de déploiement commercial, ni conditions de licence pour GENE-26.5. L'affirmation d'une dextérité "au niveau humain" constitue une revendication forte que le secteur attendra de voir confirmer par des données de terrain réelles, hors conditions de démonstration contrôlées.

UESi la généralisation inter-plateformes de GENE-26.5 était validée indépendamment, elle pourrait réduire les barrières à l'entrée pour les startups et intégrateurs robotiques européens qui n'ont pas les ressources pour entraîner leurs propres modèles fondamentaux.

IA physiqueOpinion
1 source
Genesis AI présente GENE-26.5, un modèle pour une manipulation robotique plus dextérique
4Robotics Business Review 

Genesis AI présente GENE-26.5, un modèle pour une manipulation robotique plus dextérique

Genesis AI, startup californienne basée à Palo Alto, a présenté le 6 mai 2026 son modèle fondation GENE-26.5, conçu pour la manipulation robotique dextre bimane à vocation généraliste. La société fondée par Zhou Xian revendique des "capacités de manipulation physique au niveau humain" et annonce simultanément deux composants propriétaires : un moteur de données destiné à lever le plafond de volumétrie d'entraînement, et une main robotique à l'échelle humaine couplée à un gant de capture tactile. Ce gant, équipé d'une peau électronique à capteurs, est conçu pour assurer un mappage 1:1:1 entre le gant, la main humaine et l'effecteur robotique, réduisant la perte de fidélité dans le transfert de compétences téléopérées. Pour illustrer les capacités de GENE-26.5, Genesis AI a publié une vidéo montrant un robot réaliser une séquence de cuisson en 20 étapes (découpe de tomates, cassage d'œuf d'une main, coordination bimane), préparer un smoothie avec service en plein air, exécuter des expériences de laboratoire incluant pipetage et transfert de liquides, câbler des faisceaux électroniques, résoudre un Rubik's Cube en manipulation aérienne, saisir simultanément quatre objets de tailles variables, et jouer du piano. Genesis AI était sortie de stealth en 2025 avec 105 millions de dollars de financement. L'enjeu industriel de cette annonce se situe à deux niveaux distincts. Le moteur de données propriétaire cible le principal frein aux modèles de fondation en robotique : l'absence de données de manipulation dextre à grande échelle et haute fidélité. Le gant tactile cherche à résoudre l'embodiment gap, soit la discontinuité morphologique entre effecteur robotique et main humaine qui dégrade le transfert de compétences. Si le mappage 1:1:1 annoncé tient en production, il ouvrirait la voie à une scalabilité des données de téléopération rarement atteinte dans les systèmes actuels. Il convient toutefois de tempérer : les démonstrations présentées sont des vidéos produites et sélectionnées par l'entreprise elle-même. Aucun benchmark indépendant, aucun taux de succès en environnement industriel non contrôlé n'est communiqué. Les affirmations de performance "au niveau humain" émanent exclusivement de Genesis AI et d'Eric Schmidt, ex-PDG de Google et investisseur dans la société. Genesis AI évolue dans un segment en pleine consolidation. Sur le terrain des modèles de fondation pour la manipulation, elle affronte Physical Intelligence (Pi-0, Pi-0.5, Pi-1, San Francisco), Nvidia avec GR00T N2 lancé en novembre 2024, et Figure AI dont la plateforme Figure 03 progresse vers le déploiement industriel chez BMW. La différenciation de Genesis AI porte sur la verticalisation hardware-software : là où Physical Intelligence s'appuie sur du matériel tiers, Genesis AI contrôle à la fois le modèle et l'effecteur. L'entreprise n'a communiqué aucun calendrier de déploiement commercial précis ni partenariat industriel signé. La prochaine étape observable sera de vérifier si les performances démontrées en vidéo se traduisent en métriques reproductibles dans des environnements réels, hors conditions de studio.

IA physiqueOpinion
1 source